
Módulo Mosfet Irf520 Driver Controlador Para Arduino
Introdução
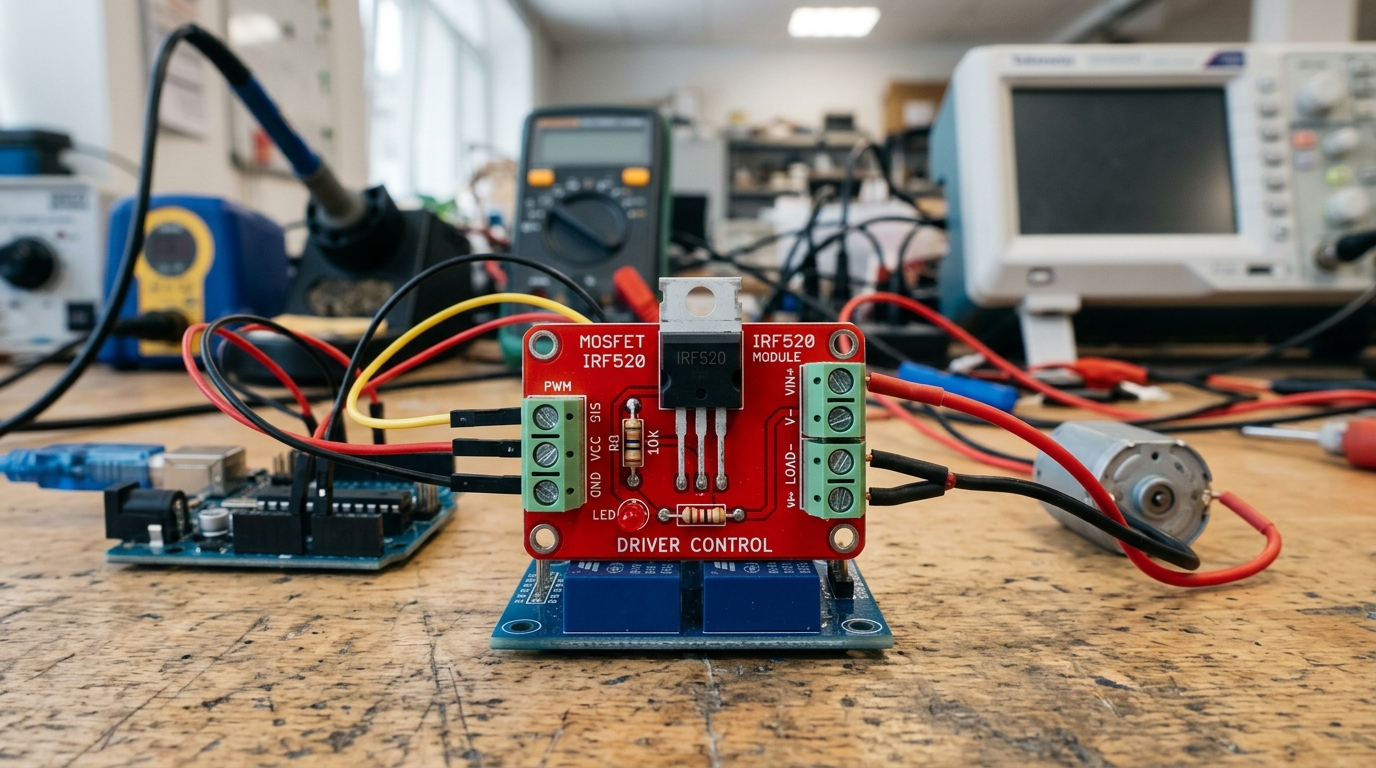
O Módulo MOSFET IRF520 Driver Controlador é uma placa de chaveamento estático baseada em semicondutor de efeito de campo de óxido metálico (MOSFET — Metal-Oxide-Semiconductor Field-Effect Transistor) de canal N, projetada para controlar cargas de corrente contínua (CC) de maior potência a partir de sinais de nível lógico gerados por microcontroladores. Capaz de comutar tensões de carga entre 0 V e 24 V com suporte a modulação por largura de pulso (PWM — Pulse Width Modulation), o dispositivo permite acionar motores DC, fitas de LED, solenoides, atuadores lineares e elementos de aquecimento sem o desgaste mecânico e o ruído inerentes aos relés eletromecânicos tradicionais.
Este material foi estruturado para projetistas, técnicos e desenvolvedores de sistemas embarcados que buscam implementar o controle de atuadores com precisão e segurança. Ao longo deste documento, você encontrará os parâmetros elétricos nominais do semicondutor, o mapeamento dos terminais de sinal e potência, as orientações de dissipação térmica, os diagramas de ligação para as plataformas Arduino Uno e ESP32, além de exemplos práticos de código e procedimentos de diagnóstico para resolução de falhas comuns em bancada.
O que você vai aprender:
- Princípio de funcionamento da comutação estática em topologia low-side
- Parâmetros elétricos limites de tensão, corrente e resistência de condução
- Mapeamento completo dos terminais de comando e bornes de potência
- Esquemas de montagem para acionamento digital e regulação PWM
- Integração prática com microcontroladores de 5 V (Arduino) e 3,3 V (ESP32)
- Boas práticas de proteção contra força contraeletromotriz em cargas indutivas
Material utilizado:
- 1x Módulo Mosfet Irf520 Driver Controlador Para Arduino (código SKU: RB0221)
- 1x Placa microcontroladora compatível com Arduino Uno R3 ou placa de desenvolvimento ESP32
- 1x Fonte de alimentação externa de corrente contínua (ex.: 12 VCC / 2 A)
- 1x Carga resistiva ou indutiva (fita de LED 12 V ou micromotor DC)
- Jumpers de conexão e chave Philips/fenda para bornes
Especificações Técnicas
O módulo integra o transistor de potência IRF520 (encapsulamento TO-220), resistores de polarização de gate, um resistor de pull-down de para garantir o desligamento seguro na inicialização do microcontrolador e um LED indicador de sinal que sinaliza visualmente quando o gate está polarizado.
| Parâmetro Elétrico / Construtivo | Especificação Nominal |
|---|---|
| Transistor MOSFET Principal | IRF520 (Canal N de Potência) |
| Código / SKU RoboBuilders | RB0221 |
| Tensão de Controle Lógico () | 3,3 V a 5,0 VCC |
| Tensão de Alimentação da Carga () | 0 V a 24 VCC |
| Tensão Máxima Suportada Dreno-Fonte () | 100 VCC (limite absoluto do CI) |
| Corrente Máxima Contínua de Saída () | Até 5 A (com dissipador térmico adequado) |
| Corrente Contínua Recomendada sem Dissipador | |
| Resistência de Condução Dreno-Fonte () | (típica com ) |
| Tipo de Chaveamento | Low-Side Switch (comuta o polo negativo da carga) |
| Tipo de Comunicação / Controle | Sinal Digital / Sinal PWM (Frequências de até 20 kHz) |
| Sinalização Visual | LED SMD vermelho em paralelo com o sinal de Gate |
| Dimensões Físicas | |
| Peso Aproximado | 10 g |
⚠️ Atenção: O transistor IRF520 é um MOSFET convencional e não um modelo de nível lógico estrito (logic-level). Sua condução plena com menor resistência interna ocorre com . Ao operar com níveis lógicos de (Arduino), a corrente máxima de trabalho útil deve ser limitada a aproximadamente a para evitar sobreaquecimento por efeito Joule decorrente do aumento de .
Pinout e Descrição dos Pinos
A placa é dividida em duas áreas funcionais distintas: a interface de baixa tensão (barramento de controle) e os bornes de parafuso de alta corrente (alimentação e carga).
| Terminal / Conector | Nomenclatura | Função e Descrição Técnica |
|---|---|---|
| Barra de Pinos Macho | SIG (ou S) | Entrada de sinal de controle (PWM ou Digital) vinda do GPIO do microcontrolador. |
| Barra de Pinos Macho | VCC | Linha positiva de referência lógica (3,3 V a 5 V). Em muitos modelos de módulos, este pino está conectado ao anodo do circuito de sinalização auxiliar. |
| Barra de Pinos Macho | GND | Referência de aterramento lógico. Deve ser conectado obrigatoriamente ao GND do microcontrolador. |
Borne de Parafuso VIN | VIN+ | Entrada positiva da fonte de alimentação externa de alimentação da carga (0 a 24 VCC). |
Borne de Parafuso VIN | VIN- | Entrada negativa (GND) da fonte de alimentação externa de carga. |
Borne de Parafuso LOAD | V+ | Saída positiva para o terminal positivo da carga. Interligado eletricamente ao barramento VIN+. |
Borne de Parafuso LOAD | V- | Saída negativa para a carga. Conectado ao terminal de Dreno (Drain) do MOSFET IRF520. |
💡 Dica: Como o módulo opera em topologia low-side, o borne positivo da carga (
V+) permanece constantemente conectado ao polo positivo da fonte (VIN+). O chaveamento do circuito ocorre exclusivamente no fechamento do polo negativo (V-) em direção ao terra comum do sistema quando o Gate é polarizado.
Esquema de Ligação
Para garantir o funcionamento estável e proteger o circuito de controle contra ruídos transitórios, observe atentamente os requisitos de alimentação e referenciamento de terra.
Conexão com Arduino Uno (5 V)
O Arduino Uno fornece sinais lógicos de , nível adequado para o acionamento de cargas de baixa e média corrente através do IRF520.
| Terminal do Módulo IRF520 | Conexão no Arduino Uno | Observações |
|---|---|---|
SIG | Pino Digital D3 (PWM) | Permite acionamento liga/desliga ou modulação analógica via PWM |
VCC | Pino 5V | Referência lógica |
GND | Pino GND | Referência comum de sinal |
VIN+ | Fonte Externa (+) | Polo positivo da fonte da carga (ex.: 12 VCC) |
VIN- | Fonte Externa (-) | Polo negativo da fonte da carga (GND da fonte externa) |
V+ | Carga (+) | Terminal positivo da fita de LED / motor |
V- | Carga (-) | Terminal negativo da fita de LED / motor |
⚠️ Atenção: O terra (
GND) da placa microcontroladora e o polo negativo (VIN-) da fonte de alimentação externa são interligados internamente pela malha de cobre da placa de circuito impresso do módulo. Essa equipotencialização é indispensável para que a tensão de comando tenha uma referência de potencial válida.
Conexão com ESP32 (3,3 V)
O ESP32 opera com tensão lógica de . Como a tensão de limiar de condução do IRF520 () varia entre e , sinais de polarizam o transistor na região linear inicial.
| Terminal do Módulo IRF520 | Conexão no ESP32 | Observações |
|---|---|---|
SIG | GPIO 18 | Pino configurado para geração de PWM de alta resolução |
VCC | 3V3 | Alimentação de referência |
GND | GND | Terra comum do circuito |
VIN+ | Fonte Externa (+) | Fonte externa da carga (ex.: 12 VCC) |
VIN- | Fonte Externa (-) | Retorno negativo da fonte externa |
V+ | Carga (+) | Polo positivo do dispositivo acionado |
V- | Carga (-) | Polo negativo do dispositivo acionado |
💡 Dica: Para controlar correntes superiores a com plataformas de (ESP32, ESP8266, STM32 ou Raspberry Pi), recomenda-se a inserção de um transistor bipolar NPN auxiliar (como o BC547) ou um circuito level shifter para elevar a tensão do Gate a ou , assegurando saturação plena e mínima dissipação térmica.
Como Usar: Exemplos Práticos de Código
Abaixo estão apresentados dois exemplos práticos e comentados: o primeiro para Arduino com controle linear de intensidade (PWM) e o segundo para ESP32 utilizando os canais modernos de geração PWM da plataforma.
Exemplo 1: Controle de Intensidade PWM com Arduino Uno
Este firmware efetua o aumento e diminuição gradativo (fade-in e fade-out) da potência entregue à carga conectada ao módulo.
// Definição do pino digital conectado ao terminal SIG do módulo IRF520
const int PINO_MOSFET = 3;

// Intervalo de transição entre cada nível de potência (em milissegundos)
const int INTERVALO_PASSO_MS = 15;

void setup() {
  // Inicializa o canal de comunicação serial para depuração em bancada
  Serial.begin(9600);

  // Configura o pino de controle do MOSFET como saída digital
  pinMode(PINO_MOSFET, OUTPUT);

  // Inicializa o pino em nível baixo (garante carga desligada no boot)
  analogWrite(PINO_MOSFET, 0);

  Serial.println(F("Sistema iniciado: Driver IRF520 pronto para operacao."));
}

void loop() {
  // Ciclo de incremento gradual de potência (Fade-in: 0 a 100%)
  Serial.println(F("Aumentando potencia da carga..."));
  for (int cicloTrabalho = 0; cicloTrabalho <= 255; cicloTrabalho += 5) {
    // Aplica o valor de ciclo de trabalho (Duty Cycle de 8 bits)
    analogWrite(PINO_MOSFET, cicloTrabalho);
    delay(INTERVALO_PASSO_MS);
  }

  // Mantém a carga em potência máxima por 1 segundo
  delay(1000);

  // Ciclo de decremento gradual de potência (Fade-out: 100% a 0%)
  Serial.println(F("Reduzindo potencia da carga..."));
  for (int cicloTrabalho = 255; cicloTrabalho >= 0; cicloTrabalho -= 5) {
    // Aplica o novo valor de ciclo de trabalho
    analogWrite(PINO_MOSFET, cicloTrabalho);
    delay(INTERVALO_PASSO_MS);
  }

  // Mantém a carga desligada por 1 segundo antes do próximo ciclo
  delay(1000);
}
Exemplo 2: Controle de Carga com ESP32 via LEDC (PWM Nativo)
No núcleo ESP32 para Arduino, o periférico LEDC permite gerar sinais de alta resolução e frequência configurável em qualquer GPIO disponível.
#include <Arduino.h>

// Definição do pino de saída conectado ao terminal SIG
const int PINO_GATE = 18;

// Parâmetros de configuração do canal PWM no ESP32
const int FREQUENCIA_PWM = 5000;    // Frequência de 5 kHz (evita zumbido sonoro audível em motores/bobinas)
const int CANAL_LEDC     = 0;       // Canal LEDC utilizado (0 a 15)
const int RESOLUCAO_BITS = 8;       // Resolução de 8 bits (valores de 0 a 255)

void setup() {
  // Inicializa a comunicação serial assíncrona a 115200 bps
  Serial.begin(115200);

  // Configura a frequência e a resolução da base de tempo do canal PWM
  ledcSetup(CANAL_LEDC, FREQUENCIA_PWM, RESOLUCAO_BITS);

  // Vincula o pino físico GPIO18 ao canal PWM configurado
  ledcAttachPin(PINO_GATE, CANAL_LEDC);

  // Inicia com o transistor desligado (Duty Cycle 0)
  ledcWrite(CANAL_LEDC, 0);

  Serial.println("Driver MOSFET IRF520 inicializado com sucesso no ESP32.");
}

void loop() {
  // Teste de rampa ascendente
  for (int duty = 0; duty <= 255; duty += 10) {
    ledcWrite(CANAL_LEDC, duty);
    delay(40);
  }

  delay(500);

  // Teste de rampa descendente
  for (int duty = 255; duty >= 0; duty -= 10) {
    ledcWrite(CANAL_LEDC, duty);
    delay(40);
  }

  delay(1000);
}
Boas Práticas e Recomendações de Engenharia
Para alcançar a máxima durabilidade do semicondutor e prevenir falhas por sobretensão ou sobreaquecimento, adote os seguintes critérios de projeto:
-
Uso de Diodo Flyback para Cargas Indutivas: Ao acionar motores DC, solenoides ou relés, a interrupção brusca da corrente gera picos de tensão reversa induzida () que podem ultrapassar a tensão de ruptura () do transistor. Instale sempre um diodo retificador rápido (como o 1N4007 ou o diodo Schottky 1N5819) em antiparalelo diretamente nos terminais da carga (cátodo voltado para o polo positivo e ânodo voltado para o polo negativo).
-
Dimensionamento Térmico: A potência dissipada em forma de calor pelo MOSFET em regime estático é calculada por: Para correntes de dreno () superiores a , instale um dissipador de alumínio fixado à aleta metálica TO-220 com pasta térmica.
-
Cuidado com o Nível Lógico de 3,3 V: Lembre-se de que o IRF520 não atinge sua menor resistência ôhmica interna com . Se o seu projeto necessita conduzir mais de a partir de um microcontrolador de , utilize um circuito amplificador de sinal ou opte por MOSFETs de canal N compatíveis com nível lógico, como o IRLZ44N.
-
Separação de Malhas e Ruído Eletromagnético: Mantenha os condutores de alta corrente de carga trançados e afastados dos cabos de sinal do microcontrolador para mitigar induções eletromagnéticas que possam interferir na leitura analógica ou no barramento serial da placa.
Perguntas Frequentes (FAQ Técnico)
1. Posso usar este módulo para ligar cargas conectadas à rede elétrica alternada (110 V / 220 V AC)?
Não. O módulo é baseado em um MOSFET de canal N polarizado para corrente contínua (CC) até 24 V. A aplicação de corrente alternada (CA) destruirá o componente e causará curto-circuito em decorrência da condução descontrolada pelo diodo de corpo (body diode) intrínseco do semicondutor. Para cargas CA, utilize módulos de relé eletromecânico ou relés de estado sólido baseados em TRIAC com isolamento óptico.
2. Por que o meu motor não atinge a velocidade máxima quando uso o módulo no ESP32?
O sinal de saída do ESP32 atinge apenas , o que posiciona o IRF520 no limiar de condução. Nessa condição, o canal entre Dreno e Fonte não abre completamente, operando com uma resistência muito elevada que provoca uma queda de tensão considerável sobre o MOSFET, reduzindo a tensão efetiva que chega ao motor.
3. É necessário alimentar o pino VCC do barramento de sinal para o módulo funcionar?
Na grande maioria das versões deste módulo comercial, o pino VCC atende apenas à linha do resistor de polarização do LED indicador de status. A comutação física do MOSFET depende unicamente da diferença de potencial aplicada entre o pino SIG e o pino GND.
4. Qual é a frequência máxima recomendada para o sinal PWM?
O módulo opera com alta eficiência em frequências de PWM padrão de Arduino ( a ) e frequências ultra-sônicas até aproximadamente . Frequências muito elevadas (acima de ) aumentam expressivamente as perdas por comutação devido à capacitância de entrada do Gate (), exigindo correntes de carga de gate maiores do que as que os pinos de GPIO conseguem fornecer diretamente.
Conclusão
Este manual abordou de forma completa o Módulo MOSFET IRF520 Driver Controlador, desde os conceitos fundamentais de funcionamento até sua implementação prática com microcontroladores:
- O que é e como funciona: O princípio de chaveamento estático em configuração low-side com resposta a sinais PWM para cargas CC de até 24 V.
- Especificações técnicas: Os limites operacionais de corrente, tensão, resistência de condução e os cuidados indispensáveis com dissipação térmica acima de 1 A.
- Pinagem e conexões: O mapeamento dos terminais de baixa tensão e bornes de parafusos, com ênfase na equipotencialização das malhas de terra.
- Integração de software: Códigos-fonte completos, estruturados e comentados linha a linha para plataformas Arduino e ESP32.
- Boas práticas de engenharia: O uso mandatório de diodo flyback para mitigação de transientes indutivos e o correto dimensionamento para sistemas com lógica de 3,3 V.
Com a aplicação correta destas diretrizes, o Módulo IRF520 se consolida como uma solução robusta, silenciosa e de alta durabilidade para projetos de robótica móvel, automação residencial e controle de atuadores eletrônicos.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Módulo Mosfet Irf520 Driver Controlador Para Arduino e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.