
Módulo CAN BUS Shield MCP2515 para Arduino: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o Módulo CAN BUS Shield MCP2515 para Arduino. Se desejar adquirir este produto, clique aqui.
O Módulo CAN BUS Shield MCP2515 para Arduino (código SKU RB0641) é uma placa de expansão empilhável (stackable shield, ) projetada no fator de forma oficial do Arduino Uno R3 para instrumentação veicular OBD-II (On-Board Diagnostics II), redes industriais CANopen / SAE J1939 e sistemas de robótica distribuída. A arquitetura combina o controlador autônomo de protocolo MCP2515 (Microchip Technology) via interface SPI (Serial Peripheral Interface de até ) com um transceptor diferencial de camada física de alta velocidade compatível com a norma ISO 11898-2 (TJA1050 / MCP2551), atingindo taxas de transferência de até no padrão CAN 2.0B. Além do conector industrial metálico SUB-D de 9 pinos (DB9) e do borne de parafuso dedicado (CAN_H e CAN_L), o shield disponibiliza 4 LEDs indicadores de estado (PWR, TX, RX, INT), 2 botões táteis embutidos e barramentos auxiliares dedicados para UART e I2C (Inter-Integrated Circuit). Este documento técnico reúne especificações elétricas absolutas, mapeamento completo de pinos, equacionamento de bit timing e firmware pronto para bancada e diagnóstico automotivo.
Especificações técnicas
Principais especificações
As especificações estruturais, de protocolo e de conectividade do Módulo CAN BUS Shield MCP2515 para Arduino estão consolidadas na tabela a seguir:
| Parâmetro | Especificação |
|---|---|
| Modelo Comercial | Módulo CAN BUS Shield MCP2515 para Arduino (Formato Uno R3 V1.2) |
| Código de Referência (SKU) | RB0641 |
| Controlador de Protocolo CAN | Microchip MCP2515-I/SO (Encapsulamento SMD SOIC-18) |
| Transceptor de Camada Física (PHY) | NXP TJA1050 / Microchip MCP2551 (SOIC-8, alta velocidade ISO 11898-2) |
| Versão do Protocolo Suportada | CAN V2.0A / V2.0B Ativo (Identificadores Standard de e Extended de ) |
| Taxa Máxima de Transferência CAN | Até ( a ; padrões veiculares típicos: e ) |
| Interface com o Microcontrolador | SPI (Serial Peripheral Interface) de alta velocidade até — Modos (0,0) e (1,1) |
Oscilador a Cristal na Placa (Y1/X1) | Cristal de quartzo metálico HC-49S de (conferir gravação 16.000 ou 8.000 no invólucro) |
| Buffers e Filtros em Hardware | buffers de transmissão (TXB0–TXB2), buffers de recepção (RXB0, RXB1), filtros e máscaras de |
| Conectores de Campo CAN | conector fêmea padrão SUB-D DB9 ( pinos) + borne de parafuso duplo (CAN_H / CAN_L) |
| Terminação de Linha Integrada | Resistor de fim de linha de selecionável na placa (chave/jumper de terminação P1/R3) |
| Expansões Periféricas Auxiliares | Conectores dedicados de pinos () para interface serial UART (RX, TX, 5V, GND) e I2C (SDA, SCL, 5V, GND) |
| ** Sinalização Visual (4 LEDs SMD)** | Power (PWR), Enviando (TX), Recebendo (RX) e Interrupção (INT) |
| Interface Tátil Integrada | botões push-button embutidos na placa (Reset e botão auxiliar / controle) |
| Dimensões e Massa | (excluindo projeção frontal do conector DB9) / Peso aproximado: |
Características elétricas e operacionais
Os limites elétricos nominais e máximos absolutos do conjunto controlador MCP2515 + transceptor diferencial CAN alimentado pelo barramento do Arduino estão detalhados abaixo:
| Parâmetro Elétrico / Operacional | Mínimo | Típico | Máximo | Unidade | Condição / Observação Técnica |
|---|---|---|---|---|---|
| Tensão de Operação do Shield () | Suprida pelo pino 5V regulado do Arduino (limite absoluto antes de dano: ) | ||||
| Consumo Médio Nominal de Corrente | Operação típica com tráfego intermitente CAN + LEDs indicadores ativos | ||||
| Corrente de Pico (Bit Dominante) | Transmissão contínua de nível dominante (0) sobre barramento terminado em | ||||
| Corrente em Repouso (Recessive Idle) | Barramento em estado recessivo (1) com LED PWR energizado | ||||
| Nível Lógico Alto de Entrada SPI () | nas linhas CS, SCK e MOSI com | ||||
| Nível Lógico Baixo de Entrada SPI () | referido ao GND comum | ||||
Tensão de Modo Comum Recessiva (CAN_H/CAN_L) | Ambas as linhas polarizadas em quando nenhum nó transmite bit 0 | ||||
Tensão Dominante em CAN_H / CAN_L | / | / | / | CAN_H sobe para e CAN_L desce para sobre carga de | |
| Tensão Diferencial Dominante () | (limiar diferencial do receptor entre e ) | ||||
| Proteção contra Transientes no Barramento | — | Tolerância nos pinos CAN_H e CAN_L contra curtos acidentais à bateria / | |||
| Temperatura de Operação Industrial () | Faixa industrial dos CIs automotivos MCP2515-I/SO e TJA1050/MCP2551 |
Descrição do produto
O que é o Módulo CAN BUS Shield MCP2515 para Arduino?
O Módulo CAN BUS Shield MCP2515 para Arduino é uma interface de rede veicular e industrial completa concebida para encaixe direto (plug-and-play) sobre placas Arduino Uno R3, Arduino Leonardo e Arduino Mega 2560, eliminando fiações soltas em protoboard durante testes em veículos ou painéis elétricos. A placa implementa em hardware dedicado as duas camadas inferiores do modelo OSI para redes CAN 2.0B: o controlador Microchip MCP2515 processa integralmente a camada de enlace de dados (Data Link Layer — enquadramento de mensagens, arbitragem não destrutiva por prioridade de ID, cálculo e validação de CRC de 15 bits, bit stuffing, filtragem por máscaras e retransmissão automática em caso de erro), enquanto o transceptor de alta velocidade TJA1050 / MCP2551 executa a conversão da camada física (Physical Layer — ISO 11898-2) entre níveis lógicos TTL de e sinais diferenciais simétricos imunes a interferência eletromagnética.
Projetado especificamente para instrumentação prática, o shield reúne em uma única PCB de fibra de vidro FR-4 um conector metálico SUB-D de 9 pinos (DB9) já roteado para cabos adaptadores DB9-para-OBD-II, um borne de parafuso lateral de vias para conexão direta de cabos industriais em par trançado, 4 LEDs dedicados de telemetria física (PWR, TX, RX e INT) que permitem diagnosticar visualmente o tráfego de pacotes sem osciloscópio, 2 botões embutidos para reinicialização/interação rápida e conectores header de pinos para acoplar displays I2C (OLED/LCD) ou módulos UART (GPS, Bluetooth ou telemetria LoRa) diretamente sobre o shield.
Para que serve?
- Scanners automotivos OBD-II, dataloggers de telemetria e painéis digitais (SimRacing / pista): Aquisição em tempo real de grandezas da unidade de controle do motor (ECU — rotação RPM, velocidade veicular, temperatura do líquido de arrefecimento, carga do motor, pressão de admissão e códigos de falha DTC) através de cabo padrão DB9 OBD-II (ISO 15765-4).
- Automação industrial, máquinas agrícolas e supervisão em redes CANopen / SAE J1939: Comunicação multiponto determinística entre controladores, inversores de frequência, sensores industriais remotos e implementos pesados (caminhões, ônibus e tratores a ou ) por par trançado.
- Robótica móvel, veículos elétricos e gerenciamento de baterias (BMS): Integração confiável entre o controlador central e controladores de tração BLDC, servoatuadores inteligentes e módulos de proteção de células de lítio em ambientes com intenso ruído de chaveamento PWM.
Por que devo usar?
- Montagem mecânica empilhável (Shield) com conectividade industrial DB9 e borne de parafuso: Ao encaixar diretamente nos barramentos fêmea do Arduino Uno/Mega e oferecer fixação mecânica parafusada no conector SUB-D DB9, o shield suporta vibrações severas dentro de veículos e máquinas sem mau contato de jumpers.
- Diagnóstico visual imediato por 4 LEDs de hardware e portas de expansão I2C/UART prontas: Os indicadores independentes de alimentação (
PWR), transmissão (TX), recepção (RX) e interrupção ativa (INT) aceleram a depuração de falhas de baud rate ou terminação, enquanto os conectores I2C e UART permitem plugar um display OLED ou módulo GPS em segundos. - Desacoplamento total de processamento no controlador MCP2515 via SPI de 10 MHz: Como toda a arbitragem, checagem de CRC e filtragem de identificadores ocorre dentro do silício do MCP2515, o microcontrolador hospedeiro lê apenas os pacotes úteis validados nos buffers
RXB0/RXB1, preservando CPU e memória RAM.
Quando devo usar?
Este shield é a solução ideal quando você utiliza placas no formato padrão Arduino (Uno R3, Mega 2560, Leonardo) alimentadas em e necessita de uma estrutura fisicamente rígida com conector DB9 nativo para cabo OBD-II, LEDs dedicados de monitoramento de tráfego e barramentos prontos para periféricos externos I2C/UART em redes CAN 2.0A/2.0B de até .
Em contrapartida, avalie as seguintes alternativas técnicas caso o seu projeto se enquadre nestas restrições:
- Gabinetes ultracompactos, protoboards ou conexão dedicada a placas miniaturizadas (Arduino Nano / Pro Mini): O formato shield () ocupa toda a área de um Uno. Para espaços reduzidos, utilize o compacto Módulo CAN BUS MCP2515 TJA1050 OBD-II (RB0552) ().
- Barramentos veiculares modernos com protocolo CAN FD (Flexible Data-Rate): Redes automotivas recentes que operam com payloads de até e taxas de dados de a exigem controladores compatíveis com ISO 11898-1:2015, como o MCP2518FD (o MCP2515 suporta exclusivamente CAN 2.0 clássico até e ).
- Sistemas nativos de com controlador CAN interno (ex.: ESP32 usando periférico TWAI interno sem fonte de ): Como o transceptor TJA1050/MCP2551 do shield requer alimentação estrita de , em circuitos alimentados apenas por bateria com ESP32 prefira um transceptor puro de como o SN65HVD230, ou utilize transceptores isolados (ISO1050) em ambientes industriais sujeitos a ground loops elevados.
Pinout e diagrama de entradas/saídas
O Módulo CAN BUS Shield MCP2515 distribui seus sinais através de quatro grupos funcionais: (1) as barras laterais empilháveis padrão Arduino (incluindo o conector traseiro ICSP/ISP de pinos), (2) o conector frontal SUB-D DB9 em paralelo com o borne lateral de parafusos, (3) os conectores auxiliares de pinos para UART e I2C, e (4) os indicadores luminosos e chaves na superfície da PCB.
1. Mapeamento dos pinos entre o Shield e a Placa Base Arduino
| Pino no Shield / Arduino | Sinal Técnico | Direção (Relativa ao Shield) | Nível Elétrico | Função Detalhada na Placa |
|---|---|---|---|---|
| 5V (Power Header) | Alimentação Principal | Entrada | () | Energiza o controlador MCP2515, o transceptor CAN, o LED PWR e os pinos +5V dos conectores UART e I2C. |
| GND (Power / Digital) | Terra Comum | Referência | Referência elétrica comum da lógica SPI, transceptor CAN e periféricos auxiliares. | |
| RST (Power Header) | System Reset | Bidirecional | Ativo Baixo () | Conectado ao botão tátil de Reset do shield para reiniciar o conjunto Arduino + Shield com acesso pelo topo. |
| D10 (ou D9 via jumper) | CAN_CS () | Entrada Lógica | TTL/CMOS | Seleção de escravo SPI do controlador MCP2515 (ativo em LOW). Padrão de fábrica em D10 na revisão V1.2 EF02037/compatíveis (algumas revisões Seeed usam D9; o código de exemplo testa/configura facilmente). |
| D11 (e pino 4 ICSP) | SPI_MOSI (SI) | Entrada Lógica | TTL/CMOS | Linha serial de comandos e dados transmitidos do microcontrolador mestre para a entrada SI do MCP2515. |
| D12 (e pino 1 ICSP) | SPI_MISO (SO) | Saída Lógica | / | Linha serial de dados lidos do pino SO do MCP2515 para o mestre (entra em alta impedância Hi-Z quando CS = HIGH). |
| D13 (e pino 3 ICSP) | SPI_SCK (SCK) | Entrada Lógica | () | Entrada de clock síncrono SPI fornecido pelo microcontrolador hospedeiro. |
D2 (INT0) | CAN_INT () | Saída Lógica | Ativo Baixo () | Saída de interrupção do MCP2515 com pull-up na placa. Cai para LOW (acendendo o LED INT) quando há pacote recebido ou alerta de erro. |
D0 / D1 (RX / TX) | UART_RX / UART_TX | Passagem Direta | TTL | Roteados diretamente para o conector externo de pinos UART (livres caso nenhum módulo serial esteja plugado). |
A4 / A5 (SDA / SCL) | I2C_SDA / I2C_SCL | Passagem Direta | TTL | Roteados diretamente para o conector externo de pinos I2C para displays OLED/LCD e sensores externos. |
| D3 a D8 e A0 a A3 | GPIOs Livres (Pass-through) | Livre | TTL | Pinos preservados nas barras fêmea superiores do shield (em revisões com botão de usuário dedicado, verificar continuidade com D3/D4 ou A0/A1). |
2. Pinagem do Conector SUB-D DB9, Borne Lateral e Porta Veicular OBD-II
Na maioria dos cabos adaptadores automotivos OBD-II DB9, o shield utiliza por padrão a pinagem OBD-II Standard nos pinos 3 (CAN_H) e 5 (CAN_L) do conector DB9. Confira a correspondência completa entre o conector DB9 do shield, o conector trapezoidal OBD-II (SAE J1962) do veículo e o padrão industrial CiA-102:
| Terminal no Shield | Pino Equivalente OBD-II (Carro) | Sinal Padrão OBD-II (Default do Shield) | Padrão Industrial CiA-102 (Alternativo) | Função Técnica |
|---|---|---|---|---|
| DB9 Pino 2 | Pino 4 / Pino 5 OBD-II | GND (Terra de Sinal) | CAN_L (apenas se jumper CiA alterado) | Referência de modo comum entre o veículo e o transceptor do shield. |
| DB9 Pino 3 | Pino 6 OBD-II | CAN_H (CAN High) | GND | Linha diferencial positiva de alta velocidade (ISO 15765-4). |
| DB9 Pino 5 | Pino 14 OBD-II | CAN_L (CAN Low) | Shield / Terra | Linha diferencial negativa de alta velocidade (ISO 15765-4). |
| DB9 Pino 7 | — | Não Conectado (NC) | CAN_H (apenas se jumper CiA alterado) | Usado somente em cabos industriais padrão CiA DS-102. |
| DB9 Pino 9 | Pino 16 OBD-II | V_OBD ( Bateria) | CAN_V+ | Tensão bruta da bateria veicular (desacoplada por padrão por segurança). |
Borne CAN_H | Pino 6 OBD-II | CAN_H Direto | CAN_H Direto | Em paralelo direto com a saída CANH do transceptor (independe de cabo DB9). |
Borne CAN_L | Pino 14 OBD-II | CAN_L Direto | CAN_L Direto | Em paralelo direto com a saída CANL do transceptor (independe de cabo DB9). |
3. Conectores de Expansão Auxiliares (I2C / UART) e LEDs de Diagnóstico
| Bloco na Placa | Serigrafia | Função Operacional |
|---|---|---|
Conector I2C ( pinos) | GND | 5V | SCL | SDA | Alimentação e barramento conectado a A5 (SCL) e A4 (SDA) para acoplar displays OLED SSD1306 ou LCD I2C. |
Conector UART ( pinos) | GND | 5V | TX | RX | Alimentação e porta serial hardware conectada a D1 (TX) e D0 (RX) para módulos GPS, Bluetooth ou conversores seriais. |
LED PWR | Indicador de Energia | Permanece aceso continuamente enquanto a malha regulada de estiver presente no shield. |
LED TX | Indicador de Transmissão | Pisca em sincronismo com quadros CAN enviados pelo controlador MCP2515 ao barramento físico. |
LED RX | Indicador de Recepção | Pisca sempre que quadros válidos são recebidos nos buffers de recepção do controlador. |
LED INT | Indicador de Interrupção | Acende quando a linha (D2) é levada a nível LOW aguardando leitura via SPI pelo microcontrolador. |
Como fazer a ligação
Requisitos de instalação e alimentação
- Encaixe empilhado direto (Arduino Uno R3) vs. compatibilidade com Arduino Mega 2560:
- No Arduino Uno R3, basta alinhar cuidadosamente todas as fileiras de pinos machos inferiores do shield (incluindo o conector traseiro
ICSPde pinos, se presente na revisão) sobre os soquetes fêmea do Arduino e pressionar verticalmente até o assentamento completo. Verifique se a carcaça metálica inferior do conector SUB-D DB9 mantém folga segura em relação ao conector USB tipo B metálico do Arduino Uno (cole uma tira de fita isolante ou Kapton sobre o conector USB do Uno para impedir qualquer curto mecânico com a carcaça). - No Arduino Mega 2560, lembre-se de que o barramento SPI em hardware reside nos pinos
D50(MISO),D51(MOSI),D52(SCK) eD53(SS) — ou no conector centralICSPde 6 pinos. Se a sua revisão do shield rotear o SPI pelos pinos lateraisD11–D13sem conectar ao soqueteICSPinferior, interligue com jumpersD11D51,D12D50eD13D52(mantendoCSemD10eINTemD2).
- No Arduino Uno R3, basta alinhar cuidadosamente todas as fileiras de pinos machos inferiores do shield (incluindo o conector traseiro
- Alimentação estabilizada de e integração com ESP32 ():
- O transceptor físico de alta velocidade exige alimentação estrita entre e no pino
5V, drenando cerca de médios (e picos de até ). - Caso deseje operar o shield desacoplado via cabos jumpers junto a um ESP32 (cujos GPIOs operam a e não toleram ), alimente o pino
5Vdo shield com (pinoVIN / 5V USB) e utilize obrigatoriamente um conversor de nível lógico bidirecional de 4 ou 8 canais () nas linhasCS(D10),MOSI(D11),MISO(D12),SCK(D13) eINT(D2).
- O transceptor físico de alta velocidade exige alimentação estrita entre e no pino
- Cabeamento diferencial em par trançado e verificação de continuidade DB9:
- Para redes industriais conectadas ao borne de parafuso (
CAN_H/CAN_L), utilize exclusivamente cabo de par trançado de impedância característica (bitola a ). - Ao utilizar um cabo comercial pronto DB9 OBD-II, meça sempre com o multímetro em teste de continuidade antes de plugar no veículo se o Pino 6 do OBD-II chega ao Pino 3 do DB9 (
CAN_H) e se o Pino 14 do OBD-II chega ao Pino 5 do DB9 (CAN_L), pois existem cabos seriais RS-232 ou cabos padrão CiA no mercado com pinagem diferente. Se preferir evitar qualquer dúvida de pinagem DB9, ligue os fios vindos dos pinos 6 e 14 do conector OBD-II diretamente aos bornes de parafusoCAN_HeCAN_Ldo shield.
- Para redes industriais conectadas ao borne de parafuso (
Diagrama de ligação elétrica
A figura abaixo apresenta o diagrama de ligação elétrica em blocos do Módulo CAN BUS Shield MCP2515 para Arduino, evidenciando o acoplamento direto sobre a placa base Arduino Uno R3 (), a conexão automotiva via porta OBD-II (SAE J1962), a ligação industrial em par trançado pelo borne dedicado com terminação de e o uso dos conectores auxiliares I2C / UART:
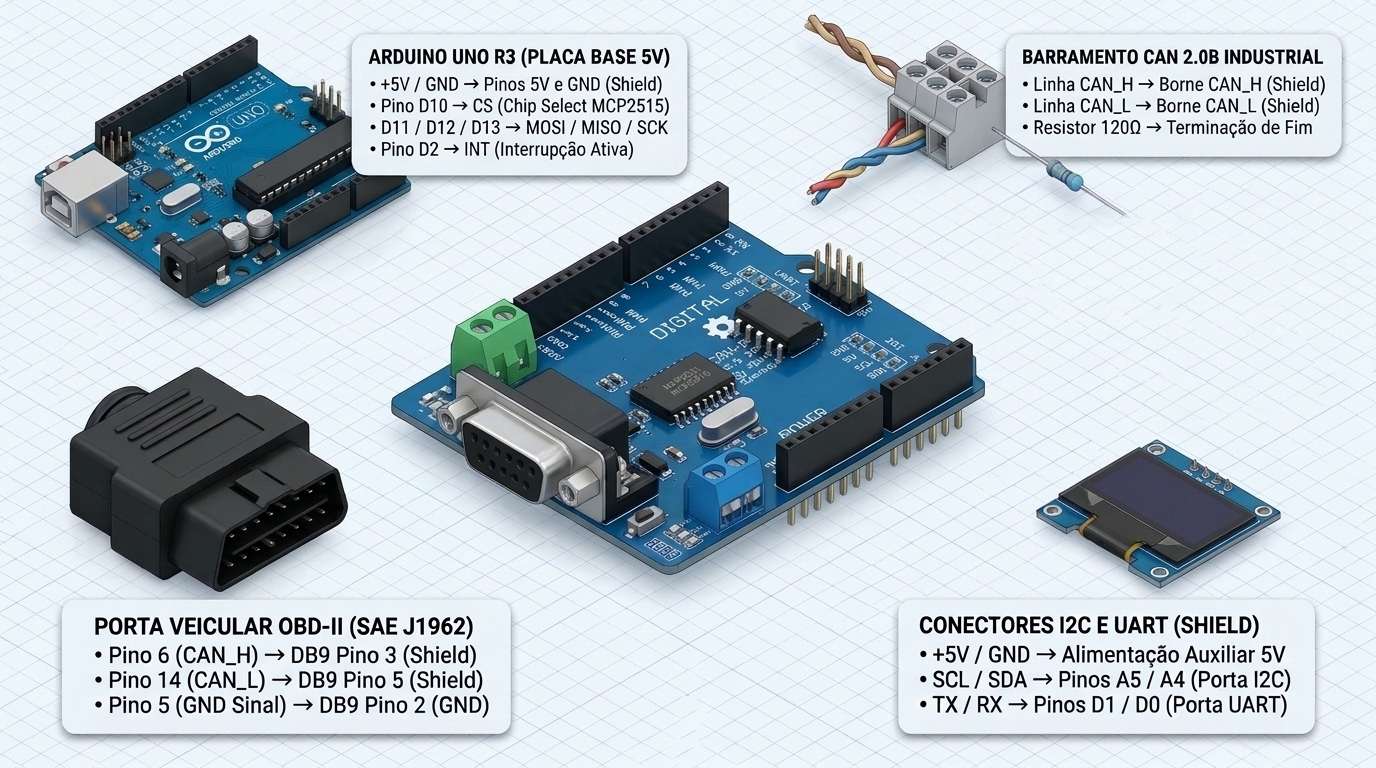
Conforme ilustrado, toda a comunicação lógica entre o microcontrolador e o controlador MCP2515 trafega internamente pelas barras empilháveis (5V, GND, D10, D11, D12, D13 e D2), deixando os terminais externos do shield livres para o acoplamento simultâneo do barramento diferencial CAN (seja via tomada DB9 automotiva ou via borne de parafuso industrial) e de periféricos de visualização local na porta I2C.
Tabela de conexões dos terminais
O mapeamento completo ponto a ponto (De Para) sincronizado com o diagrama de ligação elétrica para operação com Arduino Uno R3, rede OBD-II / CAN Industrial e periféricos auxiliares encontra-se na tabela abaixo:
| Terminal de Origem (Placa Base / Rede / Periférico) | Terminal de Destino (CAN BUS Shield RB0641) | Cor Sugerida / Meio | Tipo de Sinal | Observação Técnica |
|---|---|---|---|---|
| Pinos +5V e GND (Arduino Uno R3) | Pinos 5V e GND (Barra Power do Shield) | Encaixe Direto (Vermelho/Preto) | Alimentação DC () | Alimenta MCP2515, transceptor CAN e barramentos auxiliares |
| Pino D10 / SS (Arduino Uno R3) | Pino D10 (CS) do Shield | Encaixe Direto | Seleção SPI () | Em revisões alternativas com jumper em D9, ajustar pino CS no software |
| Pinos D11 / D12 / D13 (Arduino Uno R3) | Pinos D11 (MOSI) / D12 (MISO) / D13 (SCK) | Encaixe Direto | Barramento SPI () | No Arduino Mega 2560, garantir conexão ao ICSP ou pinos D51/D50/D52 |
| Pino D2 / INT0 (Arduino Uno R3) | Pino D2 (INT) do Shield | Encaixe Direto | Interrupção Ativa Baixa | Sinaliza quadros recebidos por borda de descida (FALLING) |
| Pino 6 OBD-II (SAE J1962) | DB9 Pino 3 (ou Borne CAN_H) | Amarelo / Branco (Par Trançado) | Sinal Diferencial CAN_H | Rede veicular de alta velocidade ISO 15765-4 () |
| Pino 14 OBD-II (SAE J1962) | DB9 Pino 5 (ou Borne CAN_L) | Verde / Azul (Par Trançado) | Sinal Diferencial CAN_L | Rede veicular de alta velocidade ISO 15765-4 () |
| Pino 5 OBD-II (Signal Ground) | DB9 Pino 2 (ou Pino GND) | Preto | Terra de Sinal Comum | Equaliza o potencial de modo comum entre ECU e transceptor |
Linha CAN_H / CAN_L Industrial | Bornes CAN_H e CAN_L (Parafuso) | Par Trançado | Barramento CAN 2.0B | Habilitar resistor de apenas nos 2 extremos físicos da linha |
| Display OLED / Periférico I2C | Conector I2C (+5V, GND, SCL/A5, SDA/A4) | Chicote 4 Vias | Alimentação + | Verificar se o display I2C suporta nos pinos VCC/SDA/SCL |
| Módulo GPS / Serial Auxiliar | Conector UART (+5V, GND, TX/D1, RX/D0) | Chicote 4 Vias | Alimentação + UART TTL | Desconectar D0/D1 durante gravação de código via cabo USB no Uno |
Caso deseje ligar o shield por cabos jumpers a um ESP32 () através de um Conversor de Nível Lógico Bidirecional ( LV HV), siga esta correspondência no barramento VSPI:
Pino no ESP32 (Lado LV ) | Pino no CAN BUS Shield (Lado HV ) | Função Técnica |
|---|---|---|
| Pino 5V / VIN (USB) + GND | Pinos 5V (Alimentação HV) e GND | Alimentação obrigatória para o transceptor CAN |
GPIO 5 (VSPI SS) LV1/HV1 | Pino D10 (CS) | Seleção do controlador MCP2515 |
GPIO 23 (VSPI MOSI) LV2/HV2 | Pino D11 (MOSI / SI) | Transmissão SPI Mestre Shield |
GPIO 19 (VSPI MISO) LV3/HV3 | Pino D12 (MISO / SO) | Recepção SPI protegida contra os de saída do MCP2515 |
GPIO 18 (VSPI SCK) LV4/HV4 | Pino D13 (SCK) | Clock síncrono SPI |
GPIO 4 (IRQ) LV5/HV5 | Pino D2 (INT) | Interrupção externa protegida em |
Cuidados e observações de segurança
⛔ Perigo: Nunca realize testes de injeção aleatória de pacotes CAN (fuzzing) ou escrita em identificadores proprietários na porta OBD-II com o veículo em movimento! Os barramentos CAN de automóveis interligam módulos críticos de segurança ativa, incluindo direção elétrica (EPS), controle de estabilidade e freios (ABS/ESC), câmbio automático e gerenciamento de torque da ECU. Transmitir quadros com IDs conflitantes ou na taxa de bits incorreta gera contadores de erro (Error Frames / Bus-Off) capazes de acionar modos de falha de emergência no painel. Em veículos, inicie sempre em modo passivo (Listen-Only) e efetue requisições padronizadas OBD-II (
0x7DF) apenas com o veículo estacionado e freio de estacionamento acionado.
⚠️ Atenção: Isole eletricamente o topo da carcaça metálica do conector USB-B do Arduino Uno R3 antes de empilhar o shield e jamais aplique do pino 16 do OBD-II diretamente no pino
5V! Nos modelos Arduino Uno com conector USB tipo B grande (quadrado metálico), os terminais soldados sob o conector DB9 do shield ficam muito próximos do topo metálico do USB; aplique uma camada de fita isolante sobre a blindagem do USB do Uno. Além disso, se alimentar o conjunto pela tomada OBD-II do carro ( a com alternador ativo), conecte essa linha exclusivamente através de um regulador automotivo protegido ou entradaVINcom proteção contra picos (load dump), nunca na malha lógica de .
💡 Dica: Antes de ligar a alimentação, meça com um multímetro na escala de resistência () entre os parafusos
CAN_HeCAN_Ldo barramento desenergizado. Uma rede CAN física íntegra exige dois resistores de nas duas extremidades opostas do cabo, resultando em () equivalentes. Ao conectar o shield na tomada OBD-II de um automóvel, mantenha a terminação interna de do shield desativada/aberta, pois o chicote original do carro já possui internos; já em uma bancada ligando dois shields entre si, habilite os em ambas as placas.
Como usar
Guia de operação passo a passo
- Inspecione o cristal oscilador e o pino
CSna placa antes de compilar: Localize o componente oval prateado ao lado do CI MCP2515. Em shields completos de formato Uno (como o RB0641), o cristal padrão é de (MCP_16MHZ), diferentemente dos mini-módulos azuis compactos que costumam usar (MCP_8MHZ). Verifique também se a trilha/jumperCSestá no padrãoD10(o firmware da próxima seção detecta automaticamenteD10eD9, facilitando a partida imediata). - Acompanhe o comportamento dos 4 LEDs de diagnóstico ao energizar: Conecte o Arduino empilhado com o shield ao computador via USB. O LED
PWRdeve acender imediatamente com brilho firme. Os LEDsTX,RXeINTdevem permanecer apagados ou estabilizar logo após a inicialização dosetup(). - Instale a biblioteca oficial na Arduino IDE: Acesse
SketchInclude LibraryManage Libraries..., procure porMCP_CAN_lib(desenvolvida por Cory J. Fowler) e instale a versão mais atual. Alternativamente, a bibliotecaautowp-mcp2515também é integralmente compatível. - Execute primeiro o Autoteste Interno (Loopback) pelo Monitor Serial: Sem precisar conectar nenhum veículo ou segundo módulo CAN, abra o Monitor Serial em e envie a letra
L. O controlador MCP2515 transmitirá e receberá internamente um quadro de teste validando toda a comunicação SPI, o cristal de e a interrupção no pinoD2. - Conecte ao barramento físico em modo Listen-Only (
S) ou Scanner OBD-II (O): Ligue o cabo DB9-OBD-II (ou os bornesCAN_HeCAN_L) ao veículo com a ignição ligada na posição de acessórios/motor em marcha lenta ( para veículos leves modernos ISO 15765-4). Observe o LEDRXpiscando conforme os pacotes chegam e acioneOpara decodificar grandezas reais da ECU.
Modos de operação e ajustes
Equacionamento diferencial ISO 11898-2, impedância de barramento e Bit Timing em 16 MHz
O transceptor do shield codifica os bits sobre o par trançado pela tensão diferencial () medida entre as linhas CAN_H e CAN_L:
Em estado recessivo (bit lógico 1), os estágios de saída permanecem em alta impedância polarizados a , resultando em (). Em estado dominante (bit lógico 0), o transceptor eleva CAN_H para e reduz CAN_L para , impondo () sobre a carga equivalente formada pelos dois resistores terminadores de fim de linha ():
No gerador de baud rate interno do MCP2515 (registradores CNF1, CNF2 e CNF3), cada período de bit é construído por múltiplos inteiros da unidade fundamental de tempo Time Quantum (), derivada da frequência do cristal oscilador () e do Baud Rate Prescaler ():
Somando os quatro segmentos que compõem um bit CAN — sincronismo fixo (), propagação (), segmento de fase 1 (, onde ocorre a amostragem do nível lógico) e segmento de fase 2 () — obtém-se a taxa exata de transferência no barramento ():
Considerando o cristal padrão do shield de (16.000), ao configurar e por bit (ex.: , posicionando o ponto de amostragem em do bit conforme recomendação automotiva SAE/CIA), atinge-se com resolução temporal superior a velocidade padrão OBD-II de :
⚠️ Atenção: Se o seu lote específico do shield possuir um cristal gravado com
8.000() e o código estiver configurado paraMCP_16MHZ, a equação acima dividirá a frequência real pela metade ( em vez de ), gerando erros imediatos de barramento ao conectar no carro! Sempre confira a inscrição numérica gravada na cápsula metálica do cristal.
Modos de operação do controlador MCP2515 e regras de terminação física
| Modo Interno (MCP2515) | Constante MCP_CAN_lib | Efeito nos Pinos CAN_H / CAN_L e LEDs | Uso Recomendado |
|---|---|---|---|
| Normal (Active) | MCP_NORMAL | Transmite pacotes, confirma recepção enviando bit dominante ACK e aciona LEDs TX / RX | Rede CAN industrial ativa e scanner OBD-II com requisição de PIDs |
| Somente Escuta (Listen-Only) | MCP_LISTENONLY | Desabilita TXCAN; escuta 100% do tráfego silenciosamente sem enviar ACK nem quadros de erro | Sniffer seguro para engenharia reversa automotiva |
| Autoteste (Loopback) | MCP_LOOPBACK | Desconecta do barramento externo e realimenta TXB RXB dentro do próprio chip | Teste isolado de bancada (valida SPI, CS, cristal e INT) |
| Hibernação (Sleep) | MCP_SLEEP | Paralisa o oscilador interno para economia de corrente até detecção de atividade CAN ou comando SPI | Dispositivos embarcados alimentados continuamente em veículos estacionados |
| Topologia de Instalação | Conexão Física Usada | Terminação de no Shield |
|---|---|---|
| Bancada ponto a ponto (2 Shields / Módulos CAN) | Par trançado entre bornes CAN_H e CAN_L | ATIVADA (Fechada) nas duas placas ( totais) |
| Rede industrial linear ( ou mais nós) | Cabo tronco entrando e saindo pelos bornes | ATIVADA apenas nos 2 nós extremos; DESATIVADA nos nós intermediários |
| Porta de diagnóstico veicular OBD-II | Cabo DB9 OBD-II (pinos 6 e 14) | DESATIVADA (Aberta) — o veículo já contém os dois resistores de |
Exemplos práticos de uso
Console de Diagnóstico Completo: Autodetecção CS (D10/D9), Loopback, Sniffer e Scanner OBD-II (Arduino e ESP32)
O código-fonte C++ completo abaixo compila diretamente na Arduino IDE ou PlatformIO para Arduino Uno R3, Arduino Mega 2560 e ESP32 (com conversor de nível lógico). O firmware realiza a autodetecção automática do pino CS (D10 ou D9) em placas Arduino, libera a porta UART ao desligar o cabo USB ou permite expansão futura no barramento I2C (A4/A5), e disponibiliza no Monitor Serial () quatro modos operacionais em tempo real, incluindo decodificação matemática de RPM (0x0C), Velocidade (0x0D), Temperatura do Motor (0x05) e Posição da Borboleta/Acelerador (0x11):
/**
 * ============================================================================
 * Projeto: Console Tecnico CAN 2.0B (Loopback / Sniffer) e Scanner OBD-II
 * Hardware: Modulo CAN BUS Shield MCP2515 para Arduino (SKU: RB0641)
 * Biblioteca Requerida: "MCP_CAN_lib" por Cory J. Fowler (Arduino Library Manager)
 * Plataformas: Arduino Uno R3 / Mega 2560 (5V nativo) e ESP32 (com Level Shifter)
 * Nota de Clock: Ajuste CRISTAL_SHIELD conforme gravacao no cristal (16MHz padrao)
 * ============================================================================
 */

#include <Arduino.h>
#include <SPI.h>
#include <Wire.h>
#include <mcp_can.h>

// Mapeamento de pinos conforme a arquitetura selecionada na IDE
#if defined(ESP32)
  const uint8_t PIN_CS_PRIMARIO   = 5;   // GPIO 5 (VSPI SS via Level Shifter)
  const uint8_t PIN_CS_ALTERNATIVO = 5;
  const uint8_t PIN_CAN_INT       = 4;   // GPIO 4 (IRQ via Level Shifter)
#else
  const uint8_t PIN_CS_PRIMARIO   = 10;  // Padrao CAN BUS Shield V1.2 (D10)
  const uint8_t PIN_CS_ALTERNATIVO = 9;  // Alternativa revisoes Seeed (D9)
  const uint8_t PIN_CAN_INT       = 2;   // Interrupcao externa INT0 (D2)
#endif

// Confira o topo metalico do cristal na placa: MCP_16MHZ (16.000) ou MCP_8MHZ (8.000)
#define CRISTAL_SHIELD     MCP_16MHZ
#define VELOCIDADE_CAN     CAN_500KBPS

// Identificadores funcionais OBD-II (ISO 15765-4 CAN 11 bits)
const uint32_t OBD2_ID_BROADCAST    = 0x7DF; // Requisicao funcional para ECUs
const uint32_t OBD2_ID_ECU_MIN      = 0x7E8; // Resposta ECU Motor (ECM)
const uint32_t OBD2_ID_ECU_MAX      = 0x7EF;

// PIDs padronizados SAE J1979 - Servico 0x01 (Dados Atuais)
const uint8_t PID_TEMP_MOTOR        = 0x05; // A - 40 (°C)
const uint8_t PID_RPM_MOTOR         = 0x0C; // ((256 * A) + B) / 4 (RPM)
const uint8_t PID_VELOCIDADE_VEIC   = 0x0D; // A (km/h)
const uint8_t PID_POSICAO_BORBOLETA = 0x11; // (100 * A) / 255 (%)

// Ponteiro dinamico para permitir autodetecao entre D10 e D9 no setup()
MCP_CAN *canBus = nullptr;
uint8_t pinoCsAtivo = PIN_CS_PRIMARIO;

bool scannerObdAtivo = false;
uint32_t instanteUltimaReqMs = 0;
uint8_t indicePid = 0;

/**
 * Transmite um quadro de requisicao OBD-II (Single Frame ISO-TP de 8 bytes)
 */
bool enviarRequisicaoPidObd2(uint8_t pid) {
  if (canBus == nullptr) return false;
  byte req[8] = {0x02, 0x01, pid, 0x55, 0x55, 0x55, 0x55, 0x55};
  return (canBus->sendMsgBuf(OBD2_ID_BROADCAST, 0, 8, req) == CAN_OK);
}

/**
 * Decodifica respostas positivas do Servico 0x01 (Byte 1 == 0x41) vindas da ECU
 */
void interpretarPacoteObd2(uint32_t canId, uint8_t dlc, const uint8_t *dados) {
  if (dlc < 4 || dados[1] != 0x41) {
    return;
  }

  uint8_t pid = dados[2];
  uint8_t A   = dados[3];
  uint8_t B   = (dlc >= 5) ? dados[4] : 0;

  Serial.print(F("  -> [ECU 0x"));
  Serial.print(canId, HEX);
  Serial.print(F("] "));

  switch (pid) {
    case PID_TEMP_MOTOR: {
      int16_t tempC = (int16_t)A - 40;
      Serial.print(F("Temp. Arrefecimento: "));
      Serial.print(tempC);
      Serial.println(F(" °C"));
      break;
    }
    case PID_RPM_MOTOR: {
      float rpm = ((256.0f * (float)A) + (float)B) / 4.0f;
      Serial.print(F("Rotacao do Motor: "));
      Serial.print(rpm, 0);
      Serial.println(F(" RPM"));
      break;
    }
    case PID_VELOCIDADE_VEIC: {
      Serial.print(F("Velocidade: "));
      Serial.print(A);
      Serial.println(F(" km/h"));
      break;
    }
    case PID_POSICAO_BORBOLETA: {
      float tps = (100.0f * (float)A) / 255.0f;
      Serial.print(F("Posicao Acelerador (TPS): "));
      Serial.print(tps, 1);
      Serial.println(F(" %"));
      break;
    }
    default:
      Serial.print(F("PID 0x"));
      Serial.print(pid, HEX);
      Serial.print(F(" Bruto A=0x"));
      Serial.println(A, HEX);
      break;
  }
}

/**
 * Esvazia os buffers RXB0 e RXB1 do MCP2515 enquanto o pino INT estiver em LOW
 */
void lerMensagensRecebidas() {
  if (canBus == nullptr) return;

  while (digitalRead(PIN_CAN_INT) == LOW) {
    long unsigned int rxId = 0;
    unsigned char dlc = 0;
    unsigned char rxBuf[8];

    if (canBus->readMsgBuf(&rxId, &dlc, rxBuf) == CAN_OK) {
      bool estendido = ((rxId & 0x80000000UL) != 0);
      bool remoto    = ((rxId & 0x40000000UL) != 0);
      uint32_t idReal = estendido ? (rxId & 0x1FFFFFFFUL) : (rxId & 0x7FFUL);

      Serial.print(estendido ? F("[RX 29b] ID: 0x") : F("[RX 11b] ID: 0x"));
      Serial.print(idReal, HEX);
      Serial.print(F(" | DLC: "));
      Serial.print(dlc);
      Serial.print(F(" | Payload:"));

      if (remoto) {
        Serial.println(F(" [RTR - REMOTE REQUEST]"));
      } else {
        for (uint8_t i = 0; i < dlc; i++) {
          Serial.print(rxBuf[i] < 0x10 ? F(" 0") : F(" "));
          Serial.print(rxBuf[i], HEX);
        }
        Serial.println();

        if (!estendido && idReal >= OBD2_ID_ECU_MIN && idReal <= OBD2_ID_ECU_MAX) {
          interpretarPacoteObd2(idReal, dlc, rxBuf);
        }
      }
    } else {
      break;
    }
  }
}

/**
 * Executa autoteste interno em modo Loopback (sem depender de rede externa)
 */
void testarLoopbackInterno() {
  scannerObdAtivo = false;
  Serial.println(F("\n[AUTOTESTE] Ativando modo LOOPBACK interno no MCP2515..."));
  canBus->setMode(MCP_LOOPBACK);
  delay(20);

  // Quadro de assinatura SKU RB0641
  byte quadroTeste[8] = {0x52, 0x42, 0x06, 0x41, 0xCA, 0xFE, 0x16, 0x00};
  byte res = canBus->sendMsgBuf(0x321, 0, 8, quadroTeste);

  if (res == CAN_OK) {
    Serial.println(F("[OK] Quadro ID 0x321 transmitido internamente. Lendo buffer RX..."));
    delay(20);
    lerMensagensRecebidas();
    Serial.println(F("[APROVADO] Barramento SPI, pino CS, cristal e pino INT (D2) operacionais!"));
  } else {
    Serial.print(F("[ERRO] Falha no envio em Loopback. Codigo retorno: "));
    Serial.println(res);
  }
}

void exibirMenuConsole() {
  Serial.println(F("\n======================================================================"));
  Serial.println(F("  CAN BUS SHIELD MCP2515 ARDUINO (SKU: RB0641) - CONSOLE DE BANCADA"));
  Serial.print(F("  Pino CS ativo: D"));
  Serial.print(pinoCsAtivo);
  Serial.println(F(" | Interrupcao: D2 | Barramento I2C (A4/A5) pronto"));
  Serial.println(F("  [L] Autoteste em LOOPBACK (testa o Shield isolado sem cabo CAN)"));
  Serial.println(F("  [S] Modo SNIFFER Passivo (Listen-Only 500 kbps - seguro em carros)"));
  Serial.println(F("  [N] Modo NORMAL Ativo (500 kbps - transmite pacote teste ID 0x150)"));
  Serial.println(F("  [O] Ativar/Pausar Scanner OBD-II (RPM, Km/h, Temp, Borboleta TPS)"));
  Serial.println(F("======================================================================"));
}

void setup() {
  Serial.begin(115200);
  delay(400);

  // Inicializa barramento I2C (conector de 4 pinos do Shield pronto para display OLED)
  Wire.begin();
  pinMode(PIN_CAN_INT, INPUT_PULLUP);

  // No Arduino Uno/Mega, garante que D10 (SS hardware) seja saida para o mestre SPI
#if !defined(ESP32)
  pinMode(10, OUTPUT);
  digitalWrite(10, HIGH);
#endif

  Serial.println(F("Inicializando Modulo CAN BUS Shield MCP2515 (RB0641)..."));

  // Tenta inicializar no pino CS primario (D10)
  canBus = new MCP_CAN(PIN_CS_PRIMARIO);
  if (canBus->begin(MCP_ANY, VELOCIDADE_CAN, CRISTAL_SHIELD) == CAN_OK) {
    pinoCsAtivo = PIN_CS_PRIMARIO;
  }
  else if (PIN_CS_ALTERNATIVO != PIN_CS_PRIMARIO) {
    // Fallback automatico para D9 caso o jumper CS da placa esteja na posicao D9
    delete canBus;
    canBus = new MCP_CAN(PIN_CS_ALTERNATIVO);
    if (canBus->begin(MCP_ANY, VELOCIDADE_CAN, CRISTAL_SHIELD) == CAN_OK) {
      pinoCsAtivo = PIN_CS_ALTERNATIVO;
    } else {
      Serial.println(F("[FALHA CRITICA] Controlador MCP2515 nao respondeu em D10 nem em D9!"));
      Serial.println(F(" -> Verifique o encaixe do Shield (inclusive conector ICSP no Mega)."));
      while (true) {
        delay(1000);
      }
    }
  } else {
    Serial.println(F("[FALHA CRITICA] Controlador MCP2515 nao respondeu no barramento SPI!"));
    while (true) {
      delay(1000);
    }
  }

  Serial.println(F("[OK] MCP2515 configurado com sucesso a 500 kbps!"));
  canBus->setMode(MCP_LISTENONLY);
  Serial.println(F("[INFO] Shield iniciado em modo passivo seguro (LISTEN-ONLY)."));
  exibirMenuConsole();
}

void loop() {
  // 1. Verifica recepcao por interrupcao em tempo real (LED RX / INT)
  lerMensagensRecebidas();

  // 2. Comandos interativos pelo Monitor Serial
  if (Serial.available() > 0) {
    char c = toupper(Serial.read());

    if (c == 'L') {
      testarLoopbackInterno();
    }
    else if (c == 'S') {
      scannerObdAtivo = false;
      canBus->setMode(MCP_LISTENONLY);
      Serial.println(F("\n[MODO] Shield em LISTEN-ONLY (escuta passiva de rede 500 kbps)."));
    }
    else if (c == 'N') {
      scannerObdAtivo = false;
      canBus->setMode(MCP_NORMAL);
      delay(10);
      byte dados[4] = {0xAA, 0x55, 0x06, 0x41};
      byte st = canBus->sendMsgBuf(0x150, 0, 4, dados);
      Serial.print(F("\n[MODO NORMAL] Transmissao ID 0x150 -> "));
      Serial.println(st == CAN_OK
        ? F("ACK confirmado no barramento (CAN_OK)!")
        : F("Sem ACK (verifique 2o modulo e resistores de 120 Ohms)."));
    }
    else if (c == 'O') {
      canBus->setMode(MCP_NORMAL);
      scannerObdAtivo = !scannerObdAtivo;
      Serial.println(scannerObdAtivo
        ? F("\n[OBD-II] Leitura ciclica ATIVADA (500 kbps - mantenha terminacao 120R aberta no carro).")
        : F("\n[OBD-II] Leitura ciclica PAUSADA."));
    }
  }

  // 3. Requisicao periodica nao-bloqueante de 4 PIDs OBD-II a cada 250 ms
  if (scannerObdAtivo && (millis() - instanteUltimaReqMs >= 250)) {
    instanteUltimaReqMs = millis();
    const uint8_t tabelaPids[4] = {
      PID_RPM_MOTOR,
      PID_VELOCIDADE_VEIC,
      PID_TEMP_MOTOR,
      PID_POSICAO_BORBOLETA
    };

    enviarRequisicaoPidObd2(tabelaPids[indicePid]);
    indicePid = (indicePid + 1) % 4;
  }
}
Projetos
Para integrar o Módulo CAN BUS Shield MCP2515 a sistemas de telemetria web em tempo real, automação de potência em chão de fábrica ou redes mistas com módulos compactos, consulte os projetos práticos e guias complementares publicados no blog da RoboBuilders:
- Painel Web de Diagnóstico para ESP32: Projeto completo com interface gráfica responsiva servida via Wi-Fi que pode receber via UART ou SPI os pacotes decodificados pelo CAN BUS Shield para exibir telemetria automotiva e contadores de rede em navegadores web.
- Painel Web para Placa ESP32 com 8 Relés de 30A (RB2553): Arquitetura de automação industrial de código aberto ideal para atuar como nó escravo de potência comandado por mensagens CAN 2.0B originadas a partir de um mestre com o CAN BUS Shield.
- Módulo CAN BUS MCP2515 TJA1050 OBD-II: Manual Técnico Completo: Referência técnica para montar um segundo nó CAN compacto () de bancada e testar comunicação bidirecional completa com o seu CAN BUS Shield.
Conclusão
Neste manual técnico do Módulo CAN BUS Shield MCP2515 para Arduino (RB0641), foram abordados todos os fundamentos de hardware, cabeamento diferencial e desenvolvimento de firmware necessários para operação segura e determinística:
- Arquitetura e especificações elétricas: Operação compatível com CAN V2.0B / ISO 11898-2 até , alimentada em ( nominais), aliando o controlador SPI MCP2515 (até , cristal típico de ) a conectores industriais robustos (SUB-D DB9 e borne de parafuso) no formato empilhável .
- Pinout completo e recursos de expansão: Identificação precisa dos pinos de controle (
D10/D9paraCS,D11–D13/ICSPpara SPI eD2paraINT), correspondência entre o conector DB9 e a tomada veicular OBD-II (pinos 3 e 5 no DB9 pinos 6 e 14 no OBD-II), além dos 4 LEDs de status (PWR,TX,RX,INT), 2 botões embutidos e portas dedicadas I2C e UART. - Instalação segura e casamento de impedância: Isolamento preventivo sobre o conector USB metálico do Arduino Uno, uso de conversor de nível lógico bidirecional em sistemas de (ESP32) e aplicação correta da terminação de ( equivalentes na rede industrial vs. terminação aberta em portas OBD-II).
- Validação de bancada e diagnóstico veicular: Equacionamento de Time Quanta () para e firmware C++ pronto com autodetecção de pino
CS, teste interno de Loopback, escuta passiva (Sniffer) e leitura de parâmetros reais da ECU via protocolo OBD-II.
Com a correta configuração da frequência do cristal oscilador e o respeito às normas de terminação e segurança automotiva detalhadas neste documento, o Módulo CAN BUS Shield MCP2515 transforma qualquer placa Arduino em um analisador de protocolos e controlador de rede industrial de alta confiabilidade.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Módulo CAN BUS Shield MCP2515 para Arduino: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.