
Módulo Bússola 3 Eixos GY-271 HMC5883L: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o Módulo Bússola 3 Eixos GY-271 HMC5883L. Se desejar adquirir este produto, clique aqui.
O Módulo Bússola 3 Eixos GY-271 HMC5883L (código SKU RB0670) é uma unidade magnetométrica digital triaxial de alta sensibilidade projetada em placa ultracompacta () em torno do circuito integrado HMC5883L da Honeywell (identificado pela marcação laser superior L883). Baseado em elementos sensores AMR (Anisotropic Magnetoresistive — magnetorresistência anisotrópica) acoplados a um conversor analógico-digital (ADC) interno de , o módulo mede a densidade de fluxo magnético vetorial nos eixos ortogonais , e em faixas dinâmicas programáveis de a , transmitindo os dados via barramento I²C (Inter-Integrated Circuit) de até . Este guia técnico destina-se a estudantes, técnicos e engenheiros de sistemas embarcados e robótica móvel, reunindo especificações elétricas de folha de dados, mapeamento de pinos e registradores internos, equacionamento de calibração magnética (Hard-Iron e Soft-Iron), correção de declinação geográfica e firmwares completos para Arduino e ESP32.
Especificações técnicas
Principais especificações
Os parâmetros construtivos, magnéticos e de comunicação digital do Módulo Bússola 3 Eixos GY-271 HMC5883L estão consolidados na tabela a seguir:
| Parâmetro | Especificação |
|---|---|
| Modelo Comercial | Módulo Bússola Digital / Magnetômetro Triaxial GY-271 HMC5883L |
| Código de Referência (SKU) | RB0670 |
| Circuito Integrado Principal | Honeywell HMC5883L (Encapsulamento SMD LCC-16 sem chumbo de , serigrafia L883) |
| Princípio Físico de Detecção | Pontes magnetorresistivas anisotrópicas (AMR de filme fino Permalloy ) nos 3 eixos (, , ) |
| Resolução do Conversor Interno | ADC de integrado ao ASIC (saída em complemento de dois de : -2048 a +2047) |
| Faixa Dinâmica de Campo Magnético | Selecionável por software entre e ( escalas de ganho; padrão de fábrica: ) |
| Sensibilidade / Resolução Magnética | Até ( em ); resolução linear prática de () |
| Precisão Típica de Azimute (Heading) | a de erro angular (após calibração Hard/Soft-Iron em plano nivelado) |
| Interface de Comunicação | I²C (Two-Wire Serial Interface) — Standard Mode () e Fast Mode () |
| Endereço I²C Fixo de Fábrica | 0x1E () — Endereço de escrita: 0x3C / Endereço de leitura: 0x3D |
Registradores de Identificação (IRA–IRC) | 0x0A = 0x48 ('H'), 0x0B = 0x34 ('4'), 0x0C = 0x33 ('3') |
| Taxa de Atualização Contínua (ODR) | Programável em , , , , (padrão), e |
| Taxa Máxima em Medição Única | Até em modo Single-Measurement monitorado via pino de interrupção DRDY |
| Condicionamento Elétrico na PCB | Regulador linear LDO de integrado + translação bidirecional de nível lógico I²C () |
| Conector de Interface | Barra de pinos machos com passo padrão de (VCC, GND, SCL, SDA, DRDY) |
| Dimensões Mecânicas () | (nominal ), com furos de fixação |
⚠️ Atenção: Em catálogos comerciais traduzidos automaticamente, é comum encontrar duas imprecisões terminológicas sobre o GY-271: a indicação de faixa “±1,3 – 8 Graus” refere-se na realidade à unidade física magnética Gauss ( a ), onde (); além disso, o módulo GY-271 é exclusivamente um magnetômetro triaxial (bússola eletrônica) e não incorpora acelerômetro MEMS em seu encapsulamento.
Características elétricas e operacionais
Os limites elétricos absolutos e os parâmetros operacionais do circuito integrado HMC5883L combinados ao circuito regulador da placa GY-271 estão detalhados abaixo:
| Parâmetro Elétrico / Operacional | Mínimo | Típico | Máximo | Unidade | Condição / Observação Técnica |
|---|---|---|---|---|---|
Tensão de Alimentação na Placa (VCC) | Entrada do regulador LDO onboard SOT-23 (662K / XC6206 de ) | ||||
| Tensão Analógica Interna do CI () | Fornecida internamente pelo regulador LDO da placa (limite absoluto sem dano: ) | ||||
| Tensão de Interface Digital do CI () | Malha interna de acoplada ao estágio translador de nível da PCB | ||||
Nível Lógico Alto no Barramento I²C (SCL/SDA) | Suporta mestres de (ESP32) e (Arduino AVR) via pull-ups 222 () | ||||
Tensão de Saída no Pino DRDY | — | Saída digital direta do pino 15 do HMC5883L referenciada a | |||
| Corrente Média do Núcleo HMC5883L (Ativo) | — | Taxa de a (); consumo em modo Idle: | |||
| Corrente Total do Módulo GY-271 | Inclui corrente quiescente do regulador LDO e pulsos de desmagnetização Set/Reset | ||||
| Linearidade Magnética (% Fundo de Escala) | — | — | Na escala de com histerese típica de | ||
| ** Sensibilidade Transversal (Cross-Axis)** | — | — | Rejeição de acoplamento cruzado entre os eixos ortogonais , e | ||
| Exposição Magnética Máxima sem Dano | — | — | — recuperado automaticamente pela bobina interna Set/Reset Strap | ||
| Frequência de Clock I²C () | Suporta operação Standard e Fast Mode sem exigência de clock stretching | ||||
| Temperatura Operacional () | Faixa de armazenamento não energizado: a |
Descrição do produto
O que é o Módulo Bússola 3 Eixos GY-271 HMC5883L?
O Módulo Bússola 3 Eixos GY-271 HMC5883L é uma placa breakout de instrumentação magnética construída sobre o sensor monolítico HMC5883L da Honeywell. Diferentemente de sensores baseados em efeito Hall convencionais — cujo elevado ruído térmico limita a detecção de campos fracos como o campo geomagnético terrestre (que varia de apenas na Anomalia Magnética do Atlântico Sul sobre o Brasil até próximo aos polos) —, o HMC5883L emprega pontes de Wheatstone magnetorresistivas anisotrópicas (AMR). Essas pontes são fabricadas por deposição de filmes finos de liga ferromagnética Permalloy () cuja resistência elétrica varia de forma altamente linear em função do ângulo entre a corrente elétrica de polarização e o vetor de indução magnética externo .
No interior do encapsulamento LCC-16 (L883), o chip integra amplificadores de instrumentação de baixo ruído, um conversor ADC de , lógica de controle I²C, bobinas internas de calibração de ganho (Self-Test Bias Strap) e drivers automáticos de pulso Set/Reset alimentados pelo capacitor cerâmico externo de reserva (C1 de ). A cada ciclo de medição, o circuito Set/Reset dispara um pulso curto de alta corrente que realinha os domínios magnéticos das fitas de Permalloy em polaridades opostas, eliminando a deriva térmica de offset da ponte e restaurando instantaneamente o sensor mesmo após a aproximação acidental de um ímã permanente forte. Na placa GY-271, um regulador linear LDO de e um par de transistores MOSFET SMD com resistores pull-up de (222) adaptam tanto a alimentação quanto os sinais SDA e SCL para microcontroladores de e .
Para que serve?
- Navegação autônoma e controle de rumo (Heading / Yaw) em robótica móvel, VANTs/drones e embarcações USV: Determinação contínua do azimute magnético em relação ao Norte para malhas fechadas de direção (PID de orientação) e correção de deriva acumulada de giroscópios MEMS em sistemas AHRS (Attitude and Heading Reference System).
- Posicionamento azimutal de rastreadores solares (Solar Trackers) e rotores de antenas direcionais: Alinhamento angular automático de painéis fotovoltaicos de dois eixos, telescópios amadores e antenas de telemetria/satélite em instalações fixas ou móveis sem necessidade de chaves fim de curso mecânicas de referência norte.
- Detecção não invasiva de presença veicular e anomalias ferromagnéticas: Sensoriamento de perturbações locais no campo geomagnético causadas pela massa metálica de automóveis em vagas de estacionamento inteligentes, cancelas automatizadas, contagem de tráfego e chaves magnéticas industriais sem contato.
Por que devo usar?
- Sensibilidade superior da tecnologia AMR frente a sensores Hall: Com resolução prática de () e ruído dezenas de vezes inferior ao de magnetômetros Hall econômicos, o HMC5883L resolve variações angulares de a mesmo no território brasileiro, onde a intensidade horizontal do campo magnético terrestre é uma das menores do planeta ( a ).
- Desmagnetização automática (Set/Reset) e autoteste integrados em silício: O circuito interno elimina magnetização residual (perming) caso o módulo passe perto de motores ou ímãs e disponibiliza uma fonte interna de excitação magnética conhecida ( em e em ) para auditar a integridade dos 3 eixos via software em campo.
- Compatibilidade elétrica imediata com barramentos de e : O estágio regulador LDO e o translador bidirecional de nível lógico montados na própria placa GY-271 permitem conexão direta tanto ao Arduino Uno/Mega () quanto ao ESP32, STM32 e Raspberry Pi () usando apenas 4 fios essenciais.
Quando devo usar?
Este módulo é a escolha recomendada quando o projeto demanda orientação absoluta em relação ao Norte magnético/geográfico (eliminação do drift de guinada/Yaw que todo giroscópio sofre ao integrar velocidade angular no tempo), medição vetorial de campos magnéticos fracos () com baixíssimo consumo energético ( no CI) ou sensoriamento de objetos ferromagnéticos a curta distância via barramento I²C compartilhado.
Por outro lado, o GY-271 isolado não deve ser empregado sem componentes complementares ou alternativas nos seguintes casos:
- Plataformas sujeitas a inclinações contínuas de rolagem (Roll) e arfagem (Pitch) sem acelerômetro auxiliar: Se o chassi do robô, drone ou veículo inclinar mais que fora do plano horizontal, a projeção da componente vertical do campo terrestre distorce severamente o cálculo simples
atan2(Y, X). Nesses sistemas, combine o GY-271 no mesmo barramento I²C com o Acelerômetro e Giroscópio 3 Eixos MPU-6050 (formando uma IMU de 9 graus de liberdade com compensação matemática de inclinação) ou utilize um módulo integrado 9-DOF (como MPU-9250 ou BNO055). - Medição direta na superfície de ímãs permanentes de neodímio () ou sensores de corrente de alta intensidade (): Campos acima de () saturam o ADC do HMC5883L (retornando o código de overflow
-4096). Para medir campos intensos de dezenas ou centenas de Gauss (ex.: tacômetros magnéticos ou posição linear com ímã colado), utilize sensores Hall lineares analógicos (como SS49E / OH49E, faixa de ) ou chaves Hall digitais (A3144). - Ambientes internos confinados dentro de gaiolas metálicas ou colados a motores de tração DC de alta corrente: Se a distorção magnética variável gerada por cabos de potência PWM superar a intensidade do campo terrestre sem possibilidade de afastar o sensor por uma haste/torre (mast), utilize odometria diferencial por encoders fundida a um giroscópio MEMS de baixa deriva para navegação relativa de curto prazo.
Pinout e diagrama de entradas/saídas
O Módulo GY-271 possui uma barra frontal de 5 terminais padrão , além da serigrafia dos eixos ortogonais , e impressa na face superior da PCB azul (que define o referencial geométrico de instalação no chassi do robô):
| Pino (Serigrafia) | Nome Técnico | Direção (Relativa ao Módulo) | Nível Elétrico | Função Técnica Detalhada |
|---|---|---|---|---|
| VCC | Alimentação Positiva | Entrada | a | Entrada do regulador linear LDO de da placa. Pode receber tanto (Arduino) quanto (ESP32). |
| GND | Referência de Terra | Referência | Terra comum de alimentação e referência de sinal lógico I²C. | |
| SCL | Serial Clock (I²C) | Entrada (Dreno Aberto) | / | Linha de clock síncrono I²C até . Possui resistor pull-up e estágio translador de nível na placa. |
| SDA | Serial Data (I²C) | Bidirecional (Dreno Aberto) | / | Linha serial de dados I²C. Possui resistor pull-up de (222) e translador MOSFET bidirecional integrado. |
| DRDY | Data Ready Interrupt | Saída Digital CMOS | / | Pino opcional de interrupção de dados prontos (pino 15 do HMC5883L). Pulsa em nível LOW por e retorna a HIGH sempre que os 6 bytes de medição são atualizados. |
No nível de protocolo interno no endereço I²C 0x1E, o controlador Honeywell HMC5883L (L883) organiza sua memória em 13 registradores de (0x00 a 0x0C). Observe com máxima atenção a ordem física não alfabética dos eixos nos registradores de dados (X, seguido de Z, e por último Y):
| Endereço Hex | Nome Oficial do Registrador | Acesso | Valor Padrão | Estrutura de Bits e Função no Hardware |
|---|---|---|---|---|
0x00 | Configuration Register A (CRA) | Leitura / Escrita | 0x10 | [6:5] MA1:MA0 (Média: 00=1, 01=2, 10=4, 11=8 amostras); [4:2] DO2:DO0 (Taxa ODR: 100=); [1:0] MS1:MS0 (Modo de polarização/Autoteste). |
0x01 | Configuration Register B (CRB) | Leitura / Escrita | 0x20 | [7:5] GN2:GN0 (Escala de ganho magnético; 001 = / ). Os bits [4:0] devem ser escritos sempre como 0. |
0x02 | Mode Register (MR) | Leitura / Escrita | 0x01 | [1:0] MD1:MD0 (00 = Medição Contínua; 01 = Medição Única/Single; 10 ou 11 = Repouso/Idle). Bit [7] HS habilita I²C High Speed. |
0x03 | Data Output X MSB (DXRA) | Somente Leitura | — | Byte mais significativo (MSB) da leitura de do Eixo X em complemento de 2. |
0x04 | Data Output X LSB (DXRB) | Somente Leitura | — | Byte menos significativo (LSB) da leitura de do Eixo X. |
0x05 | Data Output Z MSB (DZRA) | Somente Leitura | — | Atenção à ordem X–Z–Y: Byte mais significativo (MSB) da leitura de do Eixo Z (vertical). |
0x06 | Data Output Z LSB (DZRB) | Somente Leitura | — | Byte menos significativo (LSB) da leitura de do Eixo Z. |
0x07 | Data Output Y MSB (DYRA) | Somente Leitura | — | Byte mais significativo (MSB) da leitura de do Eixo Y. |
0x08 | Data Output Y LSB (DYRB) | Somente Leitura | — | Byte menos significativo (LSB) da leitura de do Eixo Y. |
0x09 | Status Register (SR) | Somente Leitura | 0x00 | Bit 1 (LOCK): trava de atualização durante leitura parcial; Bit 0 (RDY): indica nova amostra pronta nos 6 registradores. |
0x0A–0x0C | Identification Registers A, B, C | Somente Leitura | 'H', '4', '3' | Assinatura fixa em ROM do HMC5883L original: 0x48, 0x34, 0x33 (ASCII "H43"). |
💡 Dica: O HMC5883L possui uma trava de integridade atômica (
LOCK): assim que o microcontrolador lê o primeiro registrador (0x03), o sensor bloqueia novas atualizações internas até que todos os 6 bytes (0x03até0x08) sejam lidos integralmente na mesma transação I²C. Se o seu código ler apenas 4 bytes tentando economizar o eixo , os registradores ficarão permanentemente congelados na primeira leitura!
Como fazer a ligação
Requisitos de instalação e alimentação
- Alimentação DC limpa e compatibilidade lógica ( ou ):
- O pino
VCCaceita diretamente tensões contínuas reguladas entre e . Em placas Arduino Uno, Nano ou Mega 2560, conecteVCCao pino5V; em placas de nativos como ESP32, ESP8266, RP2040 ou STM32, conecteVCCpreferencialmente ao pino regulado3V3para manter todo o barramento I²C unificado em sem queda mínima (dropout) no LDO. - Como a placa GY-271 já incorpora resistores pull-up SMD de (
222) nas linhasSDAeSCL, não são necessários resistores externos adicionais para cabos curtos de bancada ou chassi (até ).
- O pino
- Isolamento magnético e fixação mecânica não ferromagnética (Crítico):
- Diferente de sensores ópticos ou térmicos, uma bússola digital mede campos da ordem de — qualquer parafuso de aço carbono/niquelado preso aos furos de da placa cria um dipolo magnético local maior que o próprio campo da Terra. Utilize exclusivamente espaçadores (standoffs) e parafusos M2.5/M3 de Nylon (poliamida), plástico ABS/PETG ou latão não magnético.
- Posicione o módulo a uma distância mínima de a (idealmente elevado em pequena haste/torre como nos drones GPS) longe de motores DC com ímãs permanentes, servo motores, alto-falantes, relés eletromecânicos, baterias Li-Ion com invólucro de aço niquelado e trilhas de potência de alta corrente ( gera campo magnético ).
- Alinhamento geométrico dos eixos na montagem:
- A serigrafia na face da PCB indica a direção positiva dos eixos e . Monte a placa nivelada paralelamente ao solo com o eixo apontado exatamente para a frente (proa) do robô ou veículo, garantindo correspondência direta entre o ângulo calculado e a direção de deslocamento.
Diagrama de ligação elétrica
A figura abaixo apresenta o diagrama de ligação elétrica em blocos do Módulo Bússola 3 Eixos GY-271 HMC5883L, detalhando as opções de alimentação DC ( a ), a conexão direta I²C de alta velocidade () com Arduino Uno R3 e ESP32 DevKit V1, o uso opcional do pino de interrupção DRDY e o compartilhamento do barramento I²C com uma IMU MPU-6050 para compensação de inclinação:
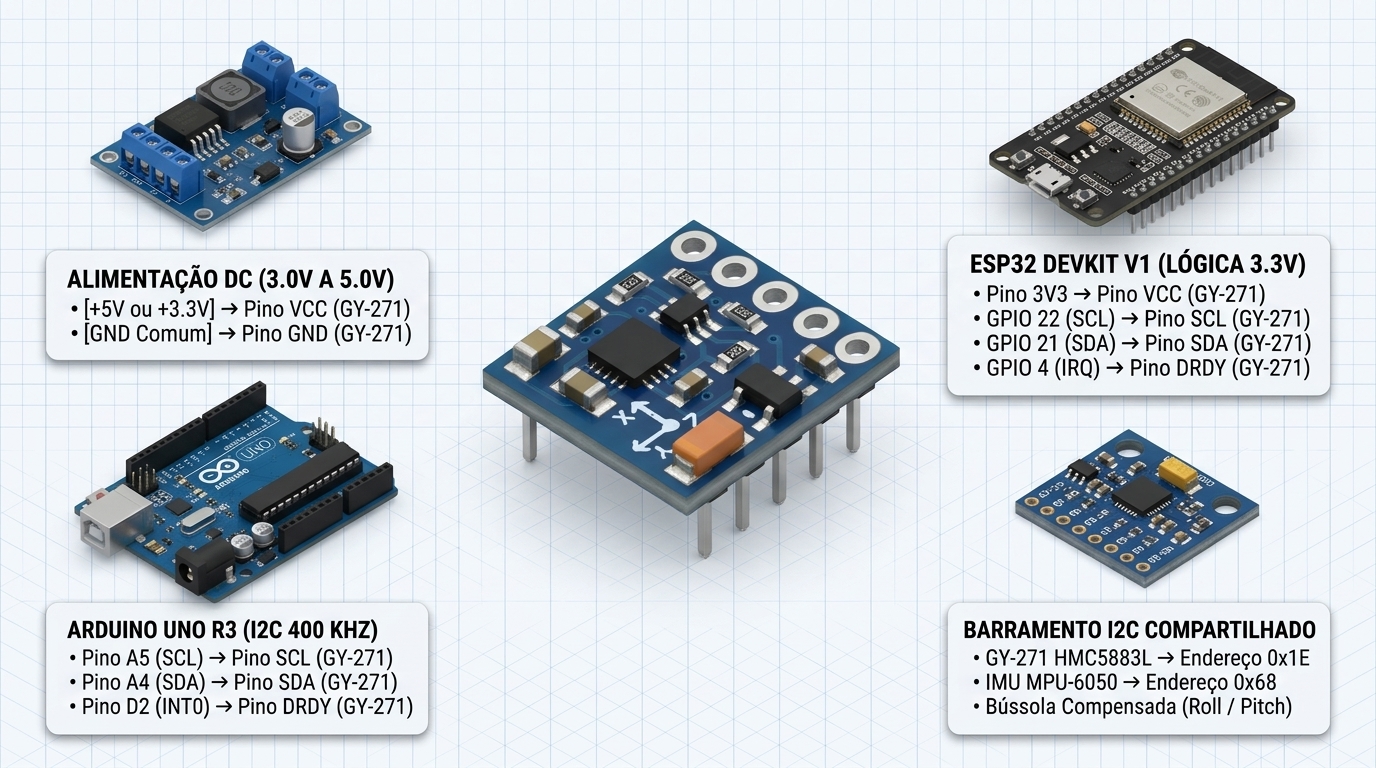
Conforme ilustrado no infográfico técnico, a arquitetura multiponto do barramento I²C permite que apenas duas linhas de comunicação (SCL e SDA) conectem o módulo GY-271 (endereço escravo fixo 0x1E) simultaneamente a sensores inerciais complementares como o acelerômetro/giroscópio MPU-6050 (endereço 0x68), sem conflito de endereçamento e economizando portas GPIO do microcontrolador.
Tabela de conexões dos terminais
O mapeamento completo ponto a ponto (De Para) para integração com Arduino Uno / Nano (e equivalências no Mega 2560) está especificado na tabela abaixo:
| Terminal de Origem (Arduino Uno / Nano) | Terminal de Destino (GY-271 HMC5883L) | Cor Sugerida do Fio | Tipo de Sinal | Observação Técnica |
|---|---|---|---|---|
| Pino 5V (Arduino) | Pino VCC | Vermelho | Alimentação DC () | Regulado internamente para pelo LDO da PCB |
| Pino GND (Arduino) | Pino GND | Preto | Terra Comum () | Referência comum de alimentação e barramento I²C |
| Pino A5 / SCL (Arduino Uno) | Pino SCL | Amarelo ou Laranja | Clock Síncrono I²C () | No Arduino Mega 2560, ligar no Pino D21 (SCL) |
| Pino A4 / SDA (Arduino Uno) | Pino SDA | Azul ou Verde | Dados Bidirecionais I²C | No Arduino Mega 2560, ligar no Pino D20 (SDA) |
| Pino D2 / INT0 (Opcional) | Pino DRDY | Branco ou Roxo | Saída de Interrupção () | Opcional — necessário apenas para amostragem de via IRQ |
Para integração nativa em com o ESP32 DevKit V1 (e expansão opcional 9-DOF com MPU-6050 no mesmo barramento), siga rigorosamente a tabela de pinagem a seguir:
| Terminal no ESP32 DevKit V1 | Terminal no GY-271 (0x1E) | Terminal no MPU-6050 Opcional (0x68) | Função Elétrica no Sistema |
|---|---|---|---|
| Pino 3V3 | Pino VCC | Pino VCC | Alimentação regulada unificada em |
| Pino GND | Pino GND | Pino GND | Terra comum () |
GPIO 22 (Wire SCL) | Pino SCL | Pino SCL | Linha de Clock I²C compartilhada () |
GPIO 21 (Wire SDA) | Pino SDA | Pino SDA | Linha de Dados I²C compartilhada |
| GPIO 4 (Entrada Digital) | Pino DRDY (Opcional) | Livre (INT em outro GPIO) | Disparo por interrupção externa de dados magnéticos prontos |
Cuidados e observações de segurança
⛔ Perigo: Nunca inverta a polaridade entre os pinos
VCCeGNDnem aplique tensões provenientes de baterias automotivas ou LiPo (, ou ) diretamente ao pinoVCC! A inversão de polaridade ou sobretensão acima de destrói instantaneamente o regulador linear SOT-23 e pode colocar em curto o barramento interno do HMC5883L (cujo limite máximo absoluto é ), inutilizando permanentemente o sensor.
⚠️ Atenção: Cuidado ao soldar a barra de pinos próxima ao chip
L883e evite utilizar pontas de ferro de solda fortemente magnetizadas ou suportes magnéticos de bancada durante os testes! Realize a soldagem dos 5 pinos com estação regulada a em menos de por ilha. Ao testar a bússola sobre a bancada, certifique-se de que não há chaves de fenda imantadas, celulares com anel magnético (MagSafe), alto-falantes de notebook ou estrutura de aço sob o tampo da mesa, pois esses elementos desviam o Norte medido em dezenas de graus.
💡 Dica: Verificação de autenticidade do CI (
L883vs.DA5883): O modelo RB0670 fornecido pela RoboBuilders utiliza o CI padrão HMC5883L (L883) no endereço I²C0x1E. Caso você esteja fazendo manutenção em módulos GY-271 antigos de terceiros que não respondam em0x1E, inspecione a gravação a laser sobre o chip com uma lupa: placas marcadas comoDA5883utilizam o clone chinês QST QMC5883L, que responde no endereço0x0De possui mapa de registradores incompatível. O firmware de diagnóstico fornecido neste manual detecta e informa automaticamente ambos os casos no Monitor Serial!
Como usar
Guia de operação passo a passo
- Inspeção física e nivelamento na bancada: Fixe o módulo GY-271 em uma protoboard ou suporte plástico nivelado horizontalmente, afastado pelo menos de fontes chaveadas, notebooks e celulares. Observe as setas
XeYimpressas na placa para identificar a referência frontal. - Conexão ao microcontrolador e energização: Realize as 4 ligações fundamentais (
VCC,GND,SCL,SDA) conforme a tabela da seção anterior e conecte o cabo USB ao computador. - Consulta da Declinação Magnética Local (): O polo Norte Magnético não coincide geograficamente com o Polo Norte Verdadeiro (eixo de rotação da Terra). No Brasil, a declinação magnética é fortemente negativa (Oeste) — variando tipicamente entre e conforme o estado (por exemplo: São Paulo/MG ; Rio de Janeiro ; Curitiba ; Recife ; Manaus ). Consulte o valor exato da sua cidade na calculadora oficial IGRF do NOAA (Magnetic Field Calculator) e insira na constante
DECLINACAO_MAG_GRAUSdo código. - Gravação do firmware e execução da Calibração Hard/Soft-Iron (
[C]): Carregue o Exemplo 1 abaixo, abra o Monitor Serial em e envie a letraC. Durante a janela de , gire o módulo (ou o robô completo já montado com suas baterias e motores) lentamente em no plano horizontal para capturar os extremos e reais da estrutura. - Validação com Autoteste Interno (
[T]) e Leitura Contínua: Envie a letraTpelo Monitor Serial caso deseje acionar a bobina interna de Self-Test da Honeywell para comprovar a calibração de fábrica dos 3 canais AMR, retornando automaticamente à leitura contínua de azimute verdadeiro ( a ) e pontos cardeais.
Modos de operação e ajustes
Escalas de ganho programável (Registrador CRB — 0x01)
Os 3 bits mais significativos (GN2:GN0, posições CRB7:CRB5) do Configuration Register B (0x01) ajustam o ganho do amplificador interno do HMC5883L em 8 faixas simétricas. Para bússola terrestre, a escala padrão 0x20 () oferece a melhor relação sinal-ruído sem risco de saturação; caso algum eixo atinja o valor sentinela de overflow -4096 (0xF000) devido a campos parasitas próximos, reduza o ganho conforme a tabela:
Código GN2:GN0 | Valor Hex em 0x01 | Faixa Recomendada () | Faixa Equivalente () | Ganho Digital () | Resolução Escalar () |
|---|---|---|---|---|---|
000 | 0x00 | ||||
001 (Padrão) | 0x20 | ||||
010 | 0x40 | ||||
011 | 0x60 | ||||
100 | 0x80 | ||||
101 | 0xA0 | ||||
110 | 0xC0 | ||||
111 | 0xE0 |
Modos de amostragem, média em hardware (CRA — 0x00) e estados de energia (MR — 0x02)
No registrador CRA (0x00), recomenda-se configurar o valor 0x70 (0b01110000), que habilita a média interna em hardware de amostras (MA = 11) antes de cada atualização de saída a (DO = 100) — reduzindo o ruído branco de medição em um fator de sem custo computacional para o microcontrolador. Já o Mode Register (0x02) define o regime energético:
- Modo Contínuo (
0x00): Realiza conversões periódicas automáticas na frequência definida emDO2:DO0( até ). Ideal para robôs móveis, drones e telemetria em tempo real. - Modo de Medição Única / Single-Measurement (
0x01— padrão ao ligar): Executa uma única conversão nos 3 eixos, atualiza os registradores de dados, aciona o pinoDRDYe retorna imediatamente ao estado Idle (). Permite tanto ultra-baixo consumo em dataloggers a bateria quanto amostragem máxima de até quando rearmado imediatamente após cada pulso deDRDY. - Modo Idle (
0x02/0x03): Desliga o ADC e os amplificadores internos, mantendo apenas a interface I²C ativa com corrente típica de .
Equacionamento matemático: conversão física, calibração Hard/Soft-Iron, declinação e compensação 3D
A leitura bruta de cada eixo () é convertida para densidade de fluxo magnético em Gauss () e microteslas () dividindo-se pelo ganho digital correspondente à escala configurada (por exemplo, ):
Ao girar uma bússola ideal em no plano horizontal, os pontos deveriam descrever uma circunferência perfeita centrada na origem . Na prática robótica, campos magnéticos permanentes do chassi (distorção Hard-Iron) deslocam o centro da circunferência por um vetor de offset , enquanto materiais ferromagnéticos não magnetizados próximos (distorção Soft-Iron) deformam a circunferência em uma elipse de semieixos . Coletando os valores mínimos e máximos ao girar o robô em , calculam-se os parâmetros de calibração:
Aplicando a subtração de offset (Hard-Iron) seguida do reescalonamento radial (Soft-Iron diagonal), restauram-se as componentes horizontais calibradas:
Com o módulo nivelado no plano horizontal, o azimute magnético ( em radianos) e o Azimute Geográfico Verdadeiro ( em graus de a ) somado à declinação magnética local () são obtidos pela função arco-tangente de quatro quadrantes:
Caso o sistema embarcado opere sobre terrenos irregulares ou em veículos aéreos/aquáticos com ângulos conhecidos de rolagem (Roll ) e arfagem (Pitch ) medidos por um acelerômetro triaxial (como o MPU-6050), projeta-se o vetor magnético tridimensional de volta ao plano horizontal terrestre antes de aplicar :
Exemplos práticos de uso
Exemplo 1: Console Completo de Bancada — Driver I²C Nativo, Autoteste Interno e Calibração Hard/Soft-Iron (Arduino e ESP32)
Este primeiro firmware comunica-se diretamente com os registradores do HMC5883L (0x1E) usando apenas a biblioteca nativa <Wire.h> (dispensando bibliotecas externas), operando o barramento I²C em . Ele verifica a assinatura oficial "H43" nos registradores 0x0A–0x0C (alertando caso detecte clones em outros endereços), trata a ordem correta dos registradores X, Z, Y, detecta saturação magnética (-4096), executa a rotina interativa de calibração Hard/Soft-Iron de pelo comando serial [C] e valida as bobinas internas de Self-Test da Honeywell pelo comando [T]:
/**
 * ============================================================================
 * Projeto: Bussola Digital de Precisao, Calibracao Hard/Soft-Iron e Self-Test
 * Produto: Modulo Bussola 3 Eixos GY-271 HMC5883L (SKU: RB0670 - CI L883)
 * Interface: I2C Fast Mode (400 kHz) - Endereco Nativo 0x1E (Sem libs externas)
 * Plataformas: Arduino (Uno/Nano/Mega) e ESP32 (Selecao automatica de pinos)
 * ============================================================================
 */

#include <Arduino.h>
#include <Wire.h>
#include <math.h>

// Endereco I2C de 7 bits e mapa de registradores oficiais do Honeywell HMC5883L
const uint8_t HMC5883L_ADDR     = 0x1E;
const uint8_t QMC5883L_ALT_ADDR = 0x0D; // Apenas para alerta de diagnostico em bancada

const uint8_t REG_CRA    = 0x00; // Configuration Register A
const uint8_t REG_CRB    = 0x01; // Configuration Register B (Ganho)
const uint8_t REG_MODE   = 0x02; // Mode Register
const uint8_t REG_DATA_X = 0x03; // Inicio dos 6 bytes: X_MSB, X_LSB, Z_MSB, Z_LSB, Y_MSB, Y_LSB
const uint8_t REG_STATUS = 0x09; // Status Register (LOCK / RDY)
const uint8_t REG_IDA    = 0x0A; // Identification Registers A, B, C ('H', '4', '3')

// Configuracao padrao: +-1.3 Gauss (CRB = 0x20 -> Ganho = 1090.0 LSb/Gauss)
const uint8_t GANHO_CRB_HEX   = 0x20;
const float   GANHO_LSB_GAUSS = 1090.0f;

// Declinacao Magnetica Local em graus (Negativa para Oeste no Brasil)
// Exemplos: Sudeste (SP/MG/RJ) ~ -21.6 a -22.5 | Sul ~ -19.8 | Nordeste ~ -21.7
const float DECLINACAO_MAG_GRAUS = -21.6f;

// Parametros ativos de calibracao Hard-Iron (offsets em Gauss) e Soft-Iron (escalas)
float offsetBx = 0.0f, offsetBy = 0.0f, offsetBz = 0.0f;
float escalaSx = 1.0f, escalaSy = 1.0f;
bool  calibrado = false;

uint32_t ultimaimpressaoMs = 0;

void escreverRegistrador(uint8_t reg, uint8_t valor) {
  Wire.beginTransmission(HMC5883L_ADDR);
  Wire.write(reg);
  Wire.write(valor);
  Wire.endTransmission();
}

/**
 * Configura o HMC5883L para operacao normal continua:
 * CRA = 0x70 (Media de 8 amostras, Taxa de 15 Hz, Polarizacao normal)
 * CRB = 0x20 (Faixa +-1.3 Gauss, 1090 LSb/Gauss)
 * MODE = 0x00 (Modo de Medicao Continua)
 */
void configurarModoNormal() {
  escreverRegistrador(REG_CRA,  0x70);
  escreverRegistrador(REG_CRB,  GANHO_CRB_HEX);
  escreverRegistrador(REG_MODE, 0x00);
  delay(10); // Tempo de estabilizacao inicial do ADC (datasheet: 6 ms)
}

/**
 * Verifica a comunicacao I2C e valida a assinatura ROM 'H','4','3' do HMC5883L
 */
bool inicializarHMC5883L() {
  Wire.beginTransmission(HMC5883L_ADDR);
  if (Wire.endTransmission() != 0) {
    // Verifica se ha um variante QMC5883L (0x0D) conectado por engano
    Wire.beginTransmission(QMC5883L_ALT_ADDR);
    if (Wire.endTransmission() == 0) {
      Serial.println(F("[ALERTA] Dispositivo detectado em 0x0D (clone QMC5883L / DA5883), nao em 0x1E!"));
    }
    return false;
  }

  // Le os 3 registradores de identificacao (0x0A, 0x0B, 0x0C)
  Wire.beginTransmission(HMC5883L_ADDR);
  Wire.write(REG_IDA);
  Wire.endTransmission(false);

  if (Wire.requestFrom(HMC5883L_ADDR, (uint8_t)3) == 3) {
    char idA = (char)Wire.read();
    char idB = (char)Wire.read();
    char idC = (char)Wire.read();
    Serial.print(F("[OK] Assinatura de silicio HMC5883L lida em 0x1E: '"));
    Serial.print(idA); Serial.print(idB); Serial.print(idC);
    Serial.println(F("' (Esperado: 'H43')"));
  }

  configurarModoNormal();
  return true;
}

/**
 * Le os 6 registradores de saida (0x03..0x08) respeitando a ordem X, Z, Y
 * Retorna false caso ocorra falha I2C ou saturacao magnetica (-4096)
 */
bool lerCampoGauss(float &bx, float &by, float &bz, bool &saturado) {
  saturado = false;

  Wire.beginTransmission(HMC5883L_ADDR);
  Wire.write(REG_DATA_X);
  if (Wire.endTransmission(false) != 0) {
    return false;
  }

  // Obrigatorio ler todos os 6 bytes para liberar a trava LOCK do HMC5883L
  if (Wire.requestFrom(HMC5883L_ADDR, (uint8_t)6) != 6) {
    return false;
  }

  int16_t rawX = (int16_t)((Wire.read() << 8) | Wire.read());
  int16_t rawZ = (int16_t)((Wire.read() << 8) | Wire.read()); // Ordem fisica: Z vem antes de Y!
  int16_t rawY = (int16_t)((Wire.read() << 8) | Wire.read());

  // Codigo -4096 (0xF000) indica overflow/saturacao do ADC de 12 bits em algum canal
  if (rawX == -4096 || rawY == -4096 || rawZ == -4096) {
    saturado = true;
    return false;
  }

  bx = (float)rawX / GANHO_LSB_GAUSS;
  by = (float)rawY / GANHO_LSB_GAUSS;
  bz = (float)rawZ / GANHO_LSB_GAUSS;
  return true;
}

/**
 * Converte o angulo em graus (0..360) para o ponto cardeal/colateral correspondente
 */
const char* obterPontoCardeal(float azimute) {
  const char* rosa[8] = {"N (Norte)", "NE (Nordeste)", "L (Leste)", "SE (Sudeste)",
                         "S (Sul)", "SO (Sudoeste)", "O (Oeste)", "NO (Noroeste)"};
  uint8_t idx = (uint8_t)floorf((azimute + 22.5f) / 45.0f) % 8;
  return rosa[idx];
}

/**
 * Rotina interativa de 15 segundos para calibracao Hard-Iron e Soft-Iron no plano X-Y
 */
void executarCalibracaoPlana() {
  Serial.println(F("\n======================================================================"));
  Serial.println(F("[CALIBRACAO] Gire o modulo lentamente em 360 graus no plano horizontal"));
  Serial.println(F("             durante os proximos 15 segundos..."));
  Serial.println(F("======================================================================"));

  float minX =  1000.0f, maxX = -1000.0f;
  float minY =  1000.0f, maxY = -1000.0f;
  float minZ =  1000.0f, maxZ = -1000.0f;

  uint32_t inicioMs = millis();
  uint16_t amostrasValidas = 0;

  while (millis() - inicioMs < 15000UL) {
    float bx, by, bz;
    bool sat;
    if (lerCampoGauss(bx, by, bz, sat)) {
      if (bx < minX) minX = bx;
      if (bx > maxX) maxX = bx;
      if (by < minY) minY = by;
      if (by > maxY) maxY = by;
      if (bz < minZ) minZ = bz;
      if (bz > maxZ) maxZ = bz;
      amostrasValidas++;
    }
    delay(70); // Sincronizado com taxa de 15 Hz (~67 ms)
  }

  if (amostrasValidas < 20) {
    Serial.println(F("[ERRO] Amostras insuficientes durante a calibracao."));
    return;
  }

  // Calculo dos offsets Hard-Iron
  offsetBx = (maxX + minX) * 0.5f;
  offsetBy = (maxY + minY) * 0.5f;
  offsetBz = (maxZ + minZ) * 0.5f;

  // Calculo dos fatores de escala Soft-Iron no plano horizontal
  float semiEixoX = (maxX - minX) * 0.5f;
  float semiEixoY = (maxY - minY) * 0.5f;
  float raioMedio = (semiEixoX + semiEixoY) * 0.5f;

  escalaSx = (semiEixoX > 0.01f) ? (raioMedio / semiEixoX) : 1.0f;
  escalaSy = (semiEixoY > 0.01f) ? (raioMedio / semiEixoY) : 1.0f;
  calibrado = true;

  Serial.println(F("[SUCESSO] Parametros Hard-Iron e Soft-Iron calculados:"));
  Serial.print(F(" -> Offset Hard-Iron (Gauss): bx = ")); Serial.print(offsetBx, 4);
  Serial.print(F(" | by = ")); Serial.print(offsetBy, 4);
  Serial.print(F(" | bz = ")); Serial.println(offsetBz, 4);
  Serial.print(F(" -> Escala Soft-Iron:         Sx = ")); Serial.print(escalaSx, 4);
  Serial.print(F(" | Sy = ")); Serial.println(escalaSy, 4);
}

/**
 * Executa o Autoteste Interno (Self-Test) excitando a bobina interna de +1.16G (X,Y) e +1.08G (Z)
 * na escala recomendada pela Honeywell (CRB = 0xA0 -> Ganho = 390 LSb/G, faixa +-4.7G):
 * Limites aprovados pelo datasheet: +243 a +575 LSb nos 3 eixos!
 */
void executarAutotesteInterno() {
  Serial.println(F("\n[AUTOTESTE] Ativando fonte interna de polarizacao positiva (+1.16G X/Y, +1.08G Z)..."));

  escreverRegistrador(REG_CRA,  0x71); // 8 amostras, 15 Hz, Positive Bias (MS0 = 1)
  escreverRegistrador(REG_CRB,  0xA0); // Ganho = 5 (+-4.7 Gauss -> 390 LSb/Gauss)
  escreverRegistrador(REG_MODE, 0x00); // Modo continuo para estabilizar pulso
  delay(70);

  // Descarta a primeira leitura (conversao anterior) e captura a segunda estabilizada
  float dummyX, dummyY, dummyZ;
  bool sat;
  lerCampoGauss(dummyX, dummyY, dummyZ, sat);
  delay(70);

  Wire.beginTransmission(HMC5883L_ADDR);
  Wire.write(REG_DATA_X);
  Wire.endTransmission(false);
  Wire.requestFrom(HMC5883L_ADDR, (uint8_t)6);

  int16_t stX = (int16_t)((Wire.read() << 8) | Wire.read());
  int16_t stZ = (int16_t)((Wire.read() << 8) | Wire.read());
  int16_t stY = (int16_t)((Wire.read() << 8) | Wire.read());

  bool aprovado = (stX >= 243 && stX <= 575) &&
                  (stY >= 243 && stY <= 575) &&
                  (stZ >= 243 && stZ <= 575);

  Serial.print(F(" -> Contagens brutas Self-Test (esperado 243..575): X="));
  Serial.print(stX); Serial.print(F(" | Y=")); Serial.print(stY);
  Serial.print(F(" | Z=")); Serial.println(stZ);
  Serial.println(aprovado
    ? F("[APROVADO] Pontes AMR X, Y e Z dentro das tolerancias de fabrica da Honeywell!")
    : F("[AVISO] Contagem fora da janela nominal (afaste imas externos e repita)."));

  // Restaura operacao normal em +-1.3 Gauss
  configurarModoNormal();
}

void setup() {
  Serial.begin(115200);
  delay(500);

  #if defined(ESP32)
    Wire.begin(21, 22); // SDA = GPIO 21, SCL = GPIO 22 no ESP32
  #else
    Wire.begin();       // A4 (SDA) e A5 (SCL) no Arduino Uno/Nano
  #endif
  Wire.setClock(400000UL); // Barramento I2C em Fast Mode (400 kHz)

  Serial.println(F("\n======================================================================"));
  Serial.println(F("  MODULO BUSSOLA 3 EIXOS GY-271 HMC5883L (SKU: RB0670) - CONSOLE I2C"));
  Serial.println(F("  Comandos: [C] Calibrar Hard/Soft-Iron (15s) | [T] Autoteste Interno"));
  Serial.println(F("======================================================================"));

  if (!inicializarHMC5883L()) {
    Serial.println(F("[ERRO CRITICO] HMC5883L nao respondeu no endereco I2C 0x1E!"));
    Serial.println(F(" -> Verifique VCC (3.3V/5V), GND, SCL e SDA."));
    while (true) {
      delay(1000);
    }
  }
}

void loop() {
  // Processa comandos interativos no Monitor Serial
  if (Serial.available() > 0) {
    char cmd = toupper(Serial.read());
    if (cmd == 'C') {
      executarCalibracaoPlana();
    } else if (cmd == 'T') {
      executarAutotesteInterno();
    }
  }

  // Leitura periodica nao-bloqueante a cada 250 ms
  if (millis() - ultimaimpressaoMs >= 250UL) {
    ultimaimpressaoMs = millis();

    float bx, by, bz;
    bool saturado = false;

    if (!lerCampoGauss(bx, by, bz, saturado)) {
      if (saturado) {
        Serial.println(F("[SATURACAO ADC -4096] Campo magnetico > +-1.3 Gauss! Afaste imas ou reduza o ganho em CRB."));
      } else {
        Serial.println(F("[FALHA I2C] Erro de leitura nos registradores 0x03..0x08."));
      }
      return;
    }

    // Aplica compensacao Hard-Iron e Soft-Iron
    float bxCal = (bx - offsetBx) * escalaSx;
    float byCal = (by - offsetBy) * escalaSy;
    float bzCal = (bz - offsetBz);

    // Modulo total do vetor campo magnetico em microteslas (1 G = 100 uT)
    float moduloUt = sqrtf(bxCal * bxCal + byCal * byCal + bzCal * bzCal) * 100.0f;

    // Calculo do Azimute Magnetico e correcao da Declinacao Geografica
    float headingRad = atan2f(byCal, bxCal);
    float headingGraus = (headingRad * 180.0f / PI) + DECLINACAO_MAG_GRAUS;

    if (headingGraus < 0.0f)    headingGraus += 360.0f;
    if (headingGraus >= 360.0f) headingGraus -= 360.0f;

    Serial.print(calibrado ? F("[CAL] ") : F("[RAW] "));
    Serial.print(F("Bx: ")); Serial.print(bxCal * 100.0f, 1);
    Serial.print(F(" uT | By: ")); Serial.print(byCal * 100.0f, 1);
    Serial.print(F(" uT | Bz: ")); Serial.print(bzCal * 100.0f, 1);
    Serial.print(F(" uT | |B|: ")); Serial.print(moduloUt, 1);
    Serial.print(F(" uT | Azimute: ")); Serial.print(headingGraus, 1);
    Serial.print(F("° -> "));
    Serial.println(obterPontoCardeal(headingGraus));
  }
}
Exemplo 2: Integração Padronizada com a Biblioteca Oficial Adafruit_HMC5883_Unified
Quando o projeto integra múltiplos sensores sob a abstração unificada de eventos no Sistema Internacional de Unidades (, , ), utilize as bibliotecas consagradas Adafruit HMC5883 Unified e Adafruit Unified Sensor (instaláveis diretamente pelo Library Manager da Arduino IDE):
/**
 * ============================================================================
 * Projeto: Leitura Vetorial em Microteslas (uT) com Adafruit Unified Sensor
 * Bibliotecas Requeridas no Library Manager da Arduino IDE:
 *   1. "Adafruit HMC5883 Unified" (por Adafruit)
 *   2. "Adafruit Unified Sensor"  (por Adafruit)
 * ============================================================================
 */

#include <Arduino.h>
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_HMC5883_U.h>

// Instancia o driver atribuindo um ID unico ao sensor (ex.: 27101)
Adafruit_HMC5883_Unified mag = Adafruit_HMC5883_Unified(27101);

// Declinacao magnetica em radianos (Ex.: -21.6 graus = -0.3770 rad)
const float DECLINACAO_RAD = -21.6f * (PI / 180.0f);

void exibirMetadadosSensor() {
  sensor_t s;
  mag.getSensor(&s);
  Serial.println(F("--- Metadados Adafruit Unified Sensor ---"));
  Serial.print(F("Sensor:       ")); Serial.println(s.name);
  Serial.print(F("Valor Maximo: ")); Serial.print(s.max_value); Serial.println(F(" uT"));
  Serial.print(F("Resolucao:    ")); Serial.print(s.resolution); Serial.println(F(" uT"));
  Serial.println(F("-----------------------------------------"));
}

void setup() {
  Serial.begin(115200);
  delay(400);

  #if defined(ESP32)
    Wire.begin(21, 22);
  #endif

  if (!mag.begin()) {
    Serial.println(F("[ERRO] Nenhum HMC5883L detectado em 0x1E! Revise a fiacao."));
    while (true) {
      delay(1000);
    }
  }

  // Define escala de ganho (+-1.3 Gauss padrao)
  mag.setMagGain(HMC5883_MAGGAIN_1_3);
  exibirMetadadosSensor();
}

void loop() {
  sensors_event_t event;
  mag.getEvent(&event); // Retorna componentes ja convertidas em microteslas (uT)

  float azimuteRad = atan2f(event.magnetic.y, event.magnetic.x) + DECLINACAO_RAD;

  if (azimuteRad < 0.0f)       azimuteRad += 2.0f * PI;
  if (azimuteRad > 2.0f * PI)  azimuteRad -= 2.0f * PI;

  float azimuteGraus = azimuteRad * 180.0f / PI;

  Serial.print(F("Campo [uT] -> X: ")); Serial.print(event.magnetic.x, 2);
  Serial.print(F(" | Y: "));            Serial.print(event.magnetic.y, 2);
  Serial.print(F(" | Z: "));            Serial.print(event.magnetic.z, 2);
  Serial.print(F(" | Rumo Verdadeiro: "));
  Serial.print(azimuteGraus, 1);
  Serial.println(F(" graus"));

  delay(300);
}
Projetos
Para integrar o Módulo Bússola 3 Eixos GY-271 HMC5883L em sistemas completos de telemetria sem fio, fusão inercial ou controle automatizado de posicionamento azimutal, consulte os projetos práticos e guias complementares disponíveis no blog da RoboBuilders:
- Painel Web de Diagnóstico para ESP32: Projeto completo com servidor HTTP embarcado e interface responsiva em tempo real no ESP32, ideal para exibir uma rosa dos ventos digital via Wi-Fi, monitorar o vetor magnético remotamente e disparar rotinas de calibração Hard-Iron pelo navegador em robôs móveis.
- Painel Web para Placa ESP32 com 8 Relés de 30A (RB2553): Arquitetura de código aberto para acionamento de potência via ESP32 que, combinada à leitura de azimute do GY-271 nos pinos I²C (
GPIO 21eGPIO 22), permite construir controladores industriais de rastreamento solar (Solar Tracker Leste-Oeste) e posicionadores motorizados de antenas direcionais. - Acelerômetro e Giroscópio 3 Eixos MPU-6050: Manual Técnico Completo: Referência técnica essencial para acoplar o MPU-6050 (
0x68) em paralelo ao mesmo barramento I²C do GY-271 (0x1E), formando uma unidade de medida inercial de 9 graus de liberdade (9-DOF) com compensação matemática de inclinação (Roll e Pitch).
Conclusão
Neste manual técnico do Módulo Bússola 3 Eixos GY-271 HMC5883L (RB0670), foram apresentados os fundamentos físicos, elétricos e algorítmicos necessários para obter medições confiáveis de orientação magnética:
- Arquitetura magnetorresistiva AMR e especificações elétricas: Operação baseada no CI Honeywell HMC5883L (
L883) com conversor ADC interno de , consumo ultrabaixo ( no núcleo), 8 faixas programáveis entre e e regulador LDO integrado compatível com a . - Mapeamento de hardware e protocolo I²C (
0x1E): Detalhamento dos 5 terminais da placa (VCC,GND,SCL,SDA,DRDY), compartilhamento de barramento a com Arduino e ESP32, atenção obrigatória à sequência de registradoresX, Z, Y(0x03–0x08) e leitura integral dos 6 bytes para evitar o travamento porLOCK. - Boas práticas de montagem não magnética: Uso indispensável de espaçadores/parafusos de Nylon ou latão e distanciamento físico em relação a motores DC, alto-falantes, baterias revestidas em aço e condutores de alta corrente.
- Modelagem matemática e calibração em campo: Compensação das distorções Hard-Iron e Soft-Iron no chassi definitivo, soma da declinação magnética regional brasileira (), projeção horizontal para plataformas inclinadas e validação das pontes AMR pelo autoteste interno da Honeywell.
Aplicando criteriosamente o isolamento mecânico contra interferências ferromagnéticas e a rotina de calibração plana descritos neste guia, o módulo GY-271 HMC5883L entrega referência absoluta de rumo estável e precisa para veículos autônomos, instrumentação geofísica e sistemas de automação direcional.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Módulo Bússola 3 Eixos GY-271 HMC5883L: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.