
Controlador de Velocidade Multi Servo Tester Testador Servo: Manual Técnico Completo

Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o Controlador de Velocidade Multi Servo Tester Testador Servo. Se desejar adquirir este produto, clique aqui.
Desenvolvido para bancadas de testes em robótica, mecatrônica e aeromodelismo, o Multi Servo Tester CCPM Consistency Master é um gerador autônomo de sinais de modulação por largura de pulso (PWM — Pulse Width Modulation). O dispositivo permite acionar, avaliar e sincronizar até três servomotores analógicos ou digitais simultaneamente, bem como gerar sinal de aceleração para controladores eletrônicos de velocidade (ESC — Electronic Speed Controller) sem a necessidade de um conjunto de rádio transmissor e receptor ou microcontrolador externo.
Com arquitetura compacta em invólucro translúcido, potenciômetro rotativo frontal de alta precisão e botão seletor de três modos operacionais (Manual, Neutro e Automático), este instrumento assegura o correto alinhamento de braços robóticos, calibração mecânica de horns e testes de consistência dinâmica sob carga.
Especificações técnicas
O módulo opera em circuito fechado de geração temporizada analógica/digital, produzindo um trem de pulsos periódicos de com ciclo de trabalho compatível com o padrão industrial adotado por marcas como Futaba, JR, TowerPro e Hextronik.
Principais especificações
A tabela abaixo compila as principais propriedades físicas, funcionais e mecânicas do testador:
| Parâmetro | Especificação Técnica |
|---|---|
| Modelo Comercial | CCPM Servo Consistency Master / Multi Servo Tester 3 Canais |
| Canais de Saída Simultâneos | Até 3 canais independentes em barramento paralelo comum |
| Faixa de Tensão de Alimentação () | a (Típico: ) |
| Frequência Base do Sinal PWM () | (Período fixo ) |
| Faixa de Largura de Pulso Gerada | a (Nominal central: ) |
| Resolução do Ajuste Manual | Analógica contínua via potenciômetro com knob |
| Modos de Operação | 3 Modos: Manual (Manual), Neutro (Neutral) e Automático (Auto) |
| Sinalização Visual | 3 LEDs azuis indicadores de modo selecionado |
| Controle de Seleção | Botão tátil tipo push-button (SELECT) com ciclo sequencial |
| Conectores de Interface | Barras de pinos macho padrão Dupont (Passo standard) |
| Disposição dos Pinos | Padrão JR/Futaba: Sinal (), Positivo (), Negativo () |
| Compatibilidade de Servos | Servomotores analógicos e digitais (Micro servos 9g, Standard, Alto Torque) |
| Compatibilidade de ESCs | ESCs para motores brushless e motores DC com entrada PWM padrão |
| Dimensões Físicas () | (com knob) |
| Peso Líquido | |
| Material do Gabinete | Plástico injetado translúcido azul |
Características elétricas e operacionais
O circuito interno do testador alimenta diretamente as linhas positivas () e negativas () das portas de saída a partir da tensão injetada na porta de entrada (). A tabela seguinte apresenta os limites elétricos e parâmetros de temporização:
| Grandeza Elétrica / Operacional | Mínimo | Típico | Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Operação de Entrada () | ||||
| Tensão Absoluta de Ruptura () | — | — | ||
| Consumo de Corrente do Circuito Interno () | ||||
| Corrente Máxima de Passagem no Barramento | — | — | ||
| Amplitude Lógica do Pulso PWM () | ||||
| Nível Baixo do Pulso PWM () | ||||
| Período do Trem de Pulsos () | ||||
| Largura de Pulso no Modo Neutro () | ||||
| Taxa de Varredura no Modo Automático () | ||||
| Temperatura de Operação |
Descrição do produto
O Controlador de Velocidade Multi Servo Tester resolve o problema crítico de acionar atuadores sem montar uma bancada computacional completa com receptor de radiocontrole ou placas microcontroladas programadas.
O que é o Controlador de Velocidade Multi Servo Tester Testador Servo?
O Multi Servo Tester é um dispositivo eletrônico autônomo baseado em um circuito gerador de sinal oscilador temporizado, projetado para acionar servomotores e módulos de controle de velocidade eletrônica (ESCs) por meio do protocolo analógico de pulsos PPM/PWM em malha aberta.
Abrigado em uma carcaça plástica compacta de , o equipamento conta com circuitos integrados de baixa potência que traduzem a posição angular do potenciômetro ou o clock interno em variações de largura de pulso de alta estabilidade, entregando o mesmo sinal de temporização gerado por receptores de radiocontrole profissionais de 2.4 GHz.
Para que serve?
- Centralização Mecânica de Servos: Fixar o eixo do atuador exatamente no centro angular ( / ) antes de aparafusar braços de articulação (horns), engrenagens ou hastes mecânicas.
- Teste de Consistência e Sincronismo (CCPM): Comparar em tempo real a velocidade de resposta, ângulo e desvio mecânico de até três servomotores trabalhando em conjunto, como em helicópteros e robôs bípedes.
- Acionamento e Calibração de ESCs Brushless: Testar motores brushless em bancada e executar a calibração de curso de aceleração (throttle range) sem correr o risco de armar transmissores de rádio acidentalmente.
Por que devo usar?
- Agilidade de Bancada: Elimina a necessidade de carregar transmissores de radiocontrole, parear receptores ou compilar códigos de teste em Arduino para validações mecânicas rápidas.
- Prevenção de Danos Mecânicos: Permite identificar servomotores travados, com engrenagens gastas, dentes quebrados ou alto consumo de corrente antes da integração final no robô.
- Isolamento de Falhas: Separa com exatidão defeitos mecânicos do próprio motor de eventuais problemas de software ou falhas no canal do receptor.
Quando devo usar?
O testador é indicado durante as etapas de montagem estrutural de braços robóticos, robôs quadrúpedes (como mePed), chassis com direção proporcional e bancadas de propulsão aeromodelística.
Não deve ser utilizado quando for necessário controle de malha fechada, controle de velocidade via barramento digital (CAN, I2C, UART) ou controle por telemetria com protocolo serial bidirecional; nestes cenários, recomenda-se o emprego de microcontroladores dedicados como ESP32, Arduino ou controladoras de voo dedicadas.
Pinout e diagrama de entradas/saídas
O testador possui duas extremidades de conexão com pinos macho de cabeçalho padrão de . Na serigrafia superior da carcaça, os pinos são identificados pelos símbolos de polaridade:
A pinagem detalhada das interfaces está descrita na tabela técnica a seguir:
| Barramento | Terminal | Identificação | Tipo de Sinal | Função e Detalhamento |
|---|---|---|---|---|
| Entrada (IN) | 1 | S | Entrada / Auxiliar | Terminal reservado para entrada ou medição de sinal externo |
| Entrada (IN) | 2 | (VCC) | Alimentação ( a ) | Entrada positiva de tensão que alimenta o testador e o barramento de saída |
| Entrada (IN) | 3 | (GND) | Terra Comum () | Referência de aterramento e retorno do circuito |
| Saída (OUT 1) | 1 | S | Saída PWM (CH1) | Trem de pulsos de gerado para o servo ou ESC 1 |
| Saída (OUT 1) | 2 | (VCC) | Linha Positiva () | Barramento de potência comum interligado à entrada |
| Saída (OUT 1) | 3 | (GND) | Terra () | Barramento de aterramento comum interligado à entrada |
| Saída (OUT 2) | 1 | S | Saída PWM (CH2) | Trem de pulsos de gerado para o servo ou ESC 2 |
| Saída (OUT 2) | 2 | (VCC) | Linha Positiva () | Barramento de potência comum interligado à entrada |
| Saída (OUT 2) | 3 | (GND) | Terra () | Barramento de aterramento comum interligado à entrada |
| Saída (OUT 3) | 1 | S | Saída PWM (CH3) | Trem de pulsos de gerado para o servo ou ESC 3 |
| Saída (OUT 3) | 2 | (VCC) | Linha Positiva () | Barramento de potência comum interligado à entrada |
| Saída (OUT 3) | 3 | (GND) | Terra () | Barramento de aterramento comum interligado à entrada |
Como fazer a ligação
A integridade do circuito depende estritamente do respeito à polaridade e dos limites de corrente fornecidos pela fonte de alimentação.
Requisitos de instalação e alimentação
- Faixa Estrita de Tensão: O circuito interno e a maioria dos micro servos suportam alimentação entre e . Nunca alimente com baterias LiPo de duas células ( a ) diretamente, sob risco imediato de queima dos servos e do testador.
- Capacidade de Corrente: Cada servomotor standard ou de engrenagem metálica (como o MG996R) consome picos de corrente (stall current) que podem ultrapassar . Ao conectar três servos simultaneamente, a fonte de bancada ou conjunto de baterias deve ser capaz de fornecer no mínimo a contínuos em .
- Alimentação Via BEC de ESC: Ao testar um ESC, o cabo de sinal do ESC geralmente possui um eliminador de bateria interno (BEC — Battery Elimination Circuit) que fornece regulados pelo pino central vermelho. Nesse caso, a própria porta OUT do testador recebe energia retroalimentada pelo ESC, dispensando fonte externa na entrada IN.
Diagrama de ligação elétrica
O diagrama abaixo ilustra a montagem completa com fonte de alimentação externa em bancada de , servomotores conectados aos canais 1 e 2, e um módulo ESC conectado ao canal 3:
Diagrama de ligação elétrica
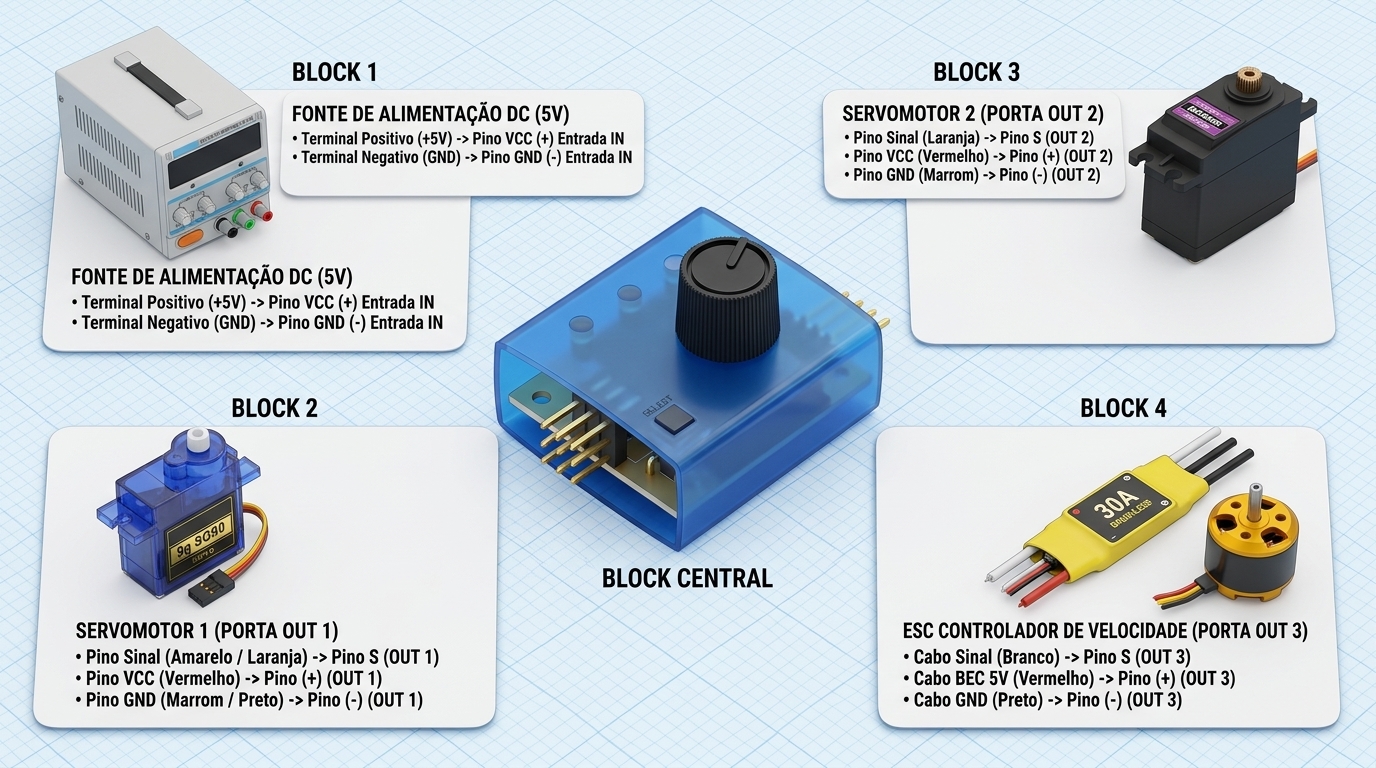
Tabela de conexões dos terminais
Para realizar a montagem do diagrama com total segurança, siga rigorosamente o mapeamento das conexões:
| Terminal de Origem | Terminal de Destino (Testador) | Cor do Condutor | Natureza do Sinal | Observação Técnica |
|---|---|---|---|---|
| Fonte 5V (+) Positivo | Entrada IN [ ] | Vermelho | Alimentação | Tensão regulada entre e |
| Fonte 5V (-) Negativo / Terra | Entrada IN [ ] | Preto | Terra () | Referência de retorno de bancada |
| Pino Sinal (SG90 - CH1) | Saída OUT 1 [ S ] | Laranja / Amarelo | Sinal PWM () | Trem de pulsos de controle angular |
| Pino Positivo (SG90 - CH1) | Saída OUT 1 [ ] | Vermelho | Alimentação Servo | Recebe do barramento |
| Pino Negativo (SG90 - CH1) | Saída OUT 1 [ ] | Marrom / Preto | Terra Comum | Retorno de corrente do servo 1 |
| Pino Sinal (MG996R - CH2) | Saída OUT 2 [ S ] | Laranja / Branco | Sinal PWM () | Controle angular de alto torque |
| Pino Positivo (MG996R - CH2) | Saída OUT 2 [ ] | Vermelho | Alimentação Servo | Recebe do barramento |
| Pino Negativo (MG996R - CH2) | Saída OUT 2 [ ] | Marrom / Preto | Terra Comum | Retorno de corrente do servo 2 |
| Cabo Sinal ESC (CH3) | Saída OUT 3 [ S ] | Branco / Laranja | Sinal de Aceleração | Modulação PWM para acionamento do motor |
| Cabo Positivo ESC (BEC 5V) | Saída OUT 3 [ ] | Vermelho | Linha BEC | Pode alimentar o testador se a fonte externa estiver desconectada |
| Cabo Negativo ESC (GND) | Saída OUT 3 [ ] | Preto / Marrom | Terra Comum | Fecha o circuito de controle com o ESC |
Cuidados e observações de segurança
⚠️ Atenção: Nunca conecte uma fonte de alimentação externa na entrada se o ESC conectado possuir circuito BEC ativo com tensão diferente da fonte. Havendo conflito de fontes, desconecte o pino positivo vermelho do conector do ESC ou desligue a fonte externa de entrada.
⛔ Perigo: Motores brushless acoplados a hélices ou polias desenvolvem rotação de dezenas de milhares de RPM instantaneamente. Durante testes de bancada com o testador de servo, remova sempre a hélice do motor antes de energizar o sistema.
💡 Dica: Para verificar a consistência de múltiplos servos (CCPM), conecte os três servos nos canais 1, 2 e 3 e selecione o modo Auto. Observe se algum dos servos apresenta atraso (lag), solavancos ou perda de passo angular em relação aos outros.
Como usar
A operação do testador é intuitiva e dividida em três modos operacionais selecionados ciclicamente pelo botão SELECT.
Guia de operação passo a passo
- Conexão Física: Com a alimentação desenergizada, conecte o chicote do servomotor a uma das portas de saída (, ou ), alinhando o fio de sinal (laranja/amarelo) com o pino e o fio terra (marrom/preto) com o pino .
- Energização: Aplique a tensão de aos pinos de entrada observando a polaridade.
- Inicialização: Ao ser ligado, o testador inicia no modo Manual (LED Manual aceso).
- Varredura Manual: Gire o potenciômetro vagarosamente no sentido horário e anti-horário; o servo motor acompanhará a rotação do knob de a .
- Comutação de Modos: Pressione o botão SELECT uma vez para alternar para o modo Neutral; pressione novamente para o modo Auto; e uma terceira vez para retornar ao modo Manual.
Modos de operação e ajustes
1. Modo Manual (Manual Mode)
- Indicação Visual: Primeiro LED iluminado.
- Funcionamento: A largura do pulso é controlada de forma estritamente proporcional à posição do potenciômetro.
- Equação da Largura de Pulso:
Onde representa a posição angular do knob giratório ().
- Aplicação Principal: Verificação de curso suave, ruídos mecânicos nas engrenagens e tolerância de fim de curso.
2. Modo Neutro (Neutral Mode)
- Indicação Visual: Segundo LED iluminado.
- Funcionamento: O gerador trava a largura de pulso exatamente no centro padrão da indústria:
Com período de repetição fixo em:
- Aplicação Principal: Fixação mecânica e alinhamento ortogonal de braços de alavanca (servo horns) em exatos, eliminando ajustes digitais via trim de software.
3. Modo Automático (Auto / Wiper Mode)
- Indicação Visual: Terceiro LED iluminado.
- Funcionamento: O circuito gera uma varredura triangular automática contínua de extremo a extremo:
O servo movimenta-se como um limpador de para-brisa em vaivém ininterrupto.
- Aplicação Principal: Teste de estresse mecânico, burn-in de motores novos, validação de aquecimento sob carga e checagem de folgas axiais.
Exemplos práticos de uso
Calibração do Curso de Aceleração de um ESC Brushless
Muitos controladores ESC exigem a calibração do sinal de aceleração máxima e mínima antes do primeiro uso:
- Desconecte a bateria de potência do ESC.
- Conecte o cabo de sinal do ESC na saída do testador.
- No modo Manual, gire o knob do testador totalmente no sentido horário (Aceleração Máxima — ).
- Conecte a bateria de potência ao ESC. O motor emitirá bips indicando a leitura do ponto máximo de pulso ().
- Imediatamente após a sequência de bips de confirmação, gire o knob do testador totalmente no sentido anti-horário (Aceleração Mínima — ).
- O ESC emitirá uma melodia de confirmação longa indicando que a faixa de aceleração (throttle endpoints) foi memorizada com sucesso.
Simulação do Testador com Microcontrolador (Arduino / ESP32)
Caso necessite automatizar testes em linha de produção com controle computadorizado, o código em C++ abaixo reproduz com precisão o comportamento dos 3 modos do testador utilizando a biblioteca padrão Servo.h para Arduino Uno/Nano/Mega e ESP32Servo para a família ESP32:
/**
 * ============================================================================
 * Projeto: Emulador Oficial de Bancada Multi Servo Tester CCPM
 * Plataforma: Arduino IDE (Compatível com Arduino Uno, Nano, Mega e ESP32)
 * Autor: Equipe Técnica RoboBuilders (blog.robobuilders.com.br)
 * ============================================================================
 */

#if defined(ESP32)
  #include <ESP32Servo.h>
#else
  #include <Servo.h>
#endif

// Definição dos pinos de hardware
const uint8_t PINO_SERVO_1   = 9;   // Pino de sinal do Servo 1
const uint8_t PINO_SERVO_2   = 10;  // Pino de sinal do Servo 2
const uint8_t PINO_SERVO_3   = 11;  // Pino de sinal do Servo 3
const uint8_t PINO_POT       = A0;  // Entrada analógica do potenciômetro
const uint8_t PINO_BOTAO     = 2;   // Botão de seleção de modo com interrupção

// Definição dos modos operacionais
enum ModoOperacao {
  MODO_MANUAL = 0,
  MODO_NEUTRO = 1,
  MODO_AUTO   = 2
};

volatile ModoOperacao modoAtual = MODO_MANUAL;
volatile unsigned long ultimoDebounce = 0;
const unsigned long TEMPO_DEBOUNCE_MS = 250;

// Objetos de controle de servo
Servo servo1;
Servo servo2;
Servo servo3;

// Variáveis para a varredura do modo automático
int anguloAuto = 0;
int incrementoAuto = 2;
unsigned long ultimoPassoAuto = 0;
const unsigned long INTERVALO_AUTO_MS = 20;

// Rotina de Tratamento de Interrupção (ISR) para troca de modo
void IRAM_ATTR tratarTrocaModo() {
  unsigned long agora = millis();
  if (agora - ultimoDebounce >= TEMPO_DEBOUNCE_MS) {
    ultimoDebounce = agora;
    if (modoAtual == MODO_MANUAL) {
      modoAtual = MODO_NEUTRO;
    } else if (modoAtual == MODO_NEUTRO) {
      modoAtual = MODO_AUTO;
    } else {
      modoAtual = MODO_MANUAL;
    }
  }
}

// Atualização síncrona dos 3 servos (CCPM)
void atualizarTodosServos(int angulo) {
  // Garante conformidade angular de 0° a 180°
  int anguloSeguro = constrain(angulo, 0, 180);
  servo1.write(anguloSeguro);
  servo2.write(anguloSeguro);
  servo3.write(anguloSeguro);
}

void setup() {
  Serial.begin(115200);

  pinMode(PINO_BOTAO, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(PINO_BOTAO), tratarTrocaModo, FALLING);

  // Anexação dos servos com temporização padrão (544µs a 2400µs)
  servo1.attach(PINO_SERVO_1, 544, 2400);
  servo2.attach(PINO_SERVO_2, 544, 2400);
  servo3.attach(PINO_SERVO_3, 544, 2400);

  // Inicializa centralizado no ponto neutro
  atualizarTodosServos(90);

  Serial.println(F("--- Sistema Emulador Multi Servo Tester Inicializado ---"));
}

void loop() {
  switch (modoAtual) {
    case MODO_MANUAL: {
      // Leitura da tensão analógica do potenciômetro (0 a 1023)
      int leituraPot = analogRead(PINO_POT);
      #if defined(ESP32)
        int anguloManual = map(leituraPot, 0, 4095, 0, 180);
      #else
        int anguloManual = map(leituraPot, 0, 1023, 0, 180);
      #endif
      atualizarTodosServos(anguloManual);
      break;
    }

    case MODO_NEUTRO: {
      // Fixa o pulso exatamente em 1500µs (90 graus)
      atualizarTodosServos(90);
      break;
    }

    case MODO_AUTO: {
      // Varredura triangular contínua periódica
      unsigned long agora = millis();
      if (agora - ultimoPassoAuto >= INTERVALO_AUTO_MS) {
        ultimoPassoAuto = agora;
        anguloAuto += incrementoAuto;

        if (anguloAuto >= 180) {
          anguloAuto = 180;
          incrementoAuto = -incrementoAuto;
        } else if (anguloAuto <= 0) {
          anguloAuto = 0;
          incrementoAuto = -incrementoAuto;
        }

        atualizarTodosServos(anguloAuto);
      }
      break;
    }
  }

  delay(5);
}
Projetos
Para aprofundar suas habilidades de controle de movimento e robótica com atuadores, confira estes tutoriais e projetos práticos desenvolvidos aqui no blog da RoboBuilders:
- Micro Servo Motor SG90 e MG90: Manual Técnico Completo: Especificações completas, testes de torque, montagem de circuitos com Arduino e técnicas avançadas de posicionamento.
- Manual de Montagem Braço Robótico meArm v0.4: Guia de montagem passo a passo da estrutura em acrílico com 4 servomotores acionados por controladores PWM.
- Manual de Montagem Robô Quadrúpede mePed v2: Projeto de robô quadrúpede com 8 graus de liberdade mecânicos, ideal para testar consistência angular de múltiplos servos antes da fixação nas patas.
Conclusão
Neste manual técnico, foram apresentados todos os recursos funcionais, especificações elétricas e etapas de instalação do Controlador de Velocidade Multi Servo Tester:
- Arquitetura Autônoma: Geração estável de sinais PWM de em até 3 canais simultâneos, sem a necessidade de rádio receptor ou firmware.
- Três Modos de Teste: Flexibilidade operacional completa com os modos Manual (ajuste por knob), Neutro (centralização em ) e Automático (varredura contínua).
- Segurança e Praticidade: Compatibilidade direta com servomotores padrão e controladores eletrônicos de velocidade (ESC) com calibração precisa de curso de aceleração.
Com este equipamento indispensável na bancada, a montagem, o ajuste fino e o diagnóstico de sistemas robóticos tornam-se muito mais rápidos e seguros.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Controlador de Velocidade Multi Servo Tester Testador Servo: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.