
Circuito Integrado Ci L293d Ponte H Dupla Motores DC: Manual Técnico Completo

Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o Circuito Integrado CI L293D Ponte H Dupla para Motores DC. Se desejar adquirir este produto, clique aqui.
O Circuito Integrado CI L293D Ponte H Dupla para Motores DC (código SKU RB1488, modelo HLF L293D / padrão Texas Instruments e STMicroelectronics) é um driver monolítico de alta tensão e alta corrente integrado em encapsulamento DIP-16 (Dual In-Line Package de terminais com passo de ). Internamente estruturado como quatro meios-canais em ponte (Quadruple Half-H Drivers) com estágios de saída em configuração totem-pole Darlington bipolar e diodos supressores de transientes indutivos (flyback / clamp diodes) integrados no silício, o componente permite acionar bidirecionalmente até dois motores de corrente contínua (DC) independentes, um motor de passo bipolar de fios ou até quatro cargas indutivas unidirecionais (solenoides, relés e válvulas). Operando com barramento lógico de (TTL) isolado do barramento de potência dos motores ( a ), fornece corrente contínua de por canal e picos não repetitivos de até .
Este guia técnico destina-se a engenheiros eletrônicos, projetistas de sistemas embarcados, estudantes de mecatrônica e técnicos de bancada que necessitam implementar o acionamento direto de atuadores eletromecânicos em protoboards ou placas de circuito impresso dedicadas. Ao longo das seções seguintes, são detalhados os limites elétricos absolutos do datasheet, a função individual dos terminais, o equacionamento de queda de tensão Darlington e dissipação térmica, o esquema de interligação segura e exemplos completos de firmware em C++ para controle de velocidade por PWM (Pulse-Width Modulation — Modulação por Largura de Pulso) e controle posicional de motores de passo com Arduino e ESP32.
Especificações técnicas
Principais especificações
As especificações construtivas, nominais e de arquitetura do circuito integrado CI L293D estão discriminadas na tabela a seguir:
| Parâmetro | Especificação |
|---|---|
| Modelo Comercial | Circuito Integrado CI L293D Ponte H Dupla para Motores DC |
| Código de Referência (SKU) | RB1488 |
| Fabricante / Marcação no Topo | HLF / Compatível com padrão industrial TI e STMicroelectronics (L293D) |
| Encapsulamento Físico | PDIP-16 / DIP-16 (Plastic Dual In-Line Package — pinos PTH, passo de ) |
| Topologia Interna de Potência | Meia-Ponte (Quadruple Half-H) / Ponte H Completa (Full-Bridge) Bipolar Darlington |
| Tensão de Alimentação Lógica () | a (Nominal: TTL) |
| Tensão de Alimentação dos Motores () | a () |
| Corrente de Saída Contínua por Canal () | Até ( contínuos por saída) |
| Corrente de Pico por Canal () | Até (Pulso não repetitivo, ) |
| Nível Lógico das Entradas de Controle | Compatível com lógica TTL e CMOS () |
| Quantidade de Entradas Digitais | entradas no total ( entradas de direção 1A–4A + entradas de habilitação 1,2EN e 3,4EN) |
| Quantidade de Saídas de Potência | saídas (1Y, 2Y, 3Y, 4Y) — configuráveis para motores DC bidirecionais ou motor de passo |
| Diodos de Roda Livre (Flyback Diodes) | Sim, diodos integrados internamente (sufixo D indica diodos de clamp embutidos) |
| Frequência Máxima de Chaveamento PWM () | Até (Recomendado: a ) |
| Proteções Integradas no Silício | Desligamento térmico automático (Thermal Shutdown) e histerese de ruído nas entradas lógicas |
| Dimensões do Corpo () | (Espaçamento entre fileiras: / ) |
Características elétricas e operacionais
Os limites elétricos absolutos do silício L293D, quedas de tensão nos transistores de saída Darlington, correntes de polarização e parâmetros térmicos extraídos da folha de dados oficial (Datasheet) estão consolidados na tabela abaixo:
| Parâmetro Elétrico / Operacional | Mínimo | Típico | Máximo | Unidade | Condição / Observação Técnica |
|---|---|---|---|---|---|
| Tensão Máxima Absoluta Lógica () | — | Operação funcional recomendada: a | |||
| Tensão Máxima Absoluta de Potência () | Barramento de alimentação das cargas indutivas / motores | ||||
| Tensão de Entrada Nível Alto () | Aceita diretamente GPIOs de (ESP32) e (Arduino) | ||||
| Tensão de Entrada Nível Baixo () | Limiar máximo garantido para estado lógico LOW | ||||
| Tensão de Saída em Nível Alto () | — | Queda de tensão High-Side (, ) | |||
| Tensão de Saída em Nível Baixo () | — | Queda de tensão de saturação Low-Side () | |||
| Queda de Tensão Total na Ponte H () | Soma das quedas High-Side + Low-Side sobre os terminais do motor | ||||
| Queda Direta dos Diodos Flyback () | — | Medida com corrente de recirculação | |||
| Corrente de Consumo Lógico () | — | Máxima com todas as saídas em nível lógico baixo (LOW) | |||
| Corrente Quiescente de Potência () | — | Consumo interno do estágio de potência sem carga nos pinos Y | |||
| Tempo de Atraso de Propagação () | — | Transição de entrada A para saída Y ( a ) | |||
| Resistência Térmica Junção-Ambiente () | — | Montagem sem dissipador externo; pinos 4, 5, 12, 13 dissipam calor | |||
| Temperatura de Operação Ambiente () | Temperatura máxima da junção de silício (): |
Descrição do produto
O que é o Circuito Integrado CI L293D Ponte H Dupla Motores DC?
O Circuito Integrado CI L293D Ponte H Dupla Motores DC é um circuito integrado monolítico de potência projetado para atuar como interface de corrente e tensão entre microcontroladores de baixa potência (como Arduino, ESP32, PIC, STM32 e Raspberry Pi) e atuadores eletromecânicos. O dispositivo reúne em um único encapsulamento DIP-16 quatro amplificadores de corrente push-pull (meias-pontes H) baseados em transistores bipolares em arranjo Darlington com coletores e emissores ativos (totem-pole), agrupados em dois pares simétricos controlados por pinos de habilitação tri-state (1,2EN para os canais 1 e 2; 3,4EN para os canais 3 e 4).
O grande diferencial da versão L293D em relação ao modelo precursor L293B é a inclusão de oito diodos de proteção contra força contra-eletromotriz (back-EMF / flyback diodes) integrados diretamente na pastilha de silício, além de limitação segura de corrente contínua em por canal. Quando uma bobina de motor ou solenoide é desenergizada abruptamente durante o chaveamento PWM, a indutância do enrolamento gera picos reversos de alta tensão () que destruiriam transistores comuns; no L293D, esses diodos grampeiam (clamp) automaticamente os transientes acima de e abaixo de , dispensando diodos retificadores externos na protoboard ou na placa de circuito impresso. Além disso, os quatro pinos centrais do encapsulamento (4, 5, 12 e 13) são conectados internamente ao leadframe metálico da pastilha, atuando simultaneamente como barramento de terra comum () e condutores térmicos para transferência de calor para o cobre da placa.
Para que serve?
- Controle bidirecional e de velocidade (PWM) de 2 motores DC: Acionamento simultâneo e independente de dois motores DC com escovas (como motores gearmotor TT amarelos de a ou micromotores N20) em plataformas robóticas móveis, carros seguidores de linha e esteiras, permitindo girar no sentido horário, anti-horário, aplicar freio eletromagnético rápido (Fast Stop) ou parada livre (Coast).
- Acionamento de 1 motor de passo bipolar ou unipolar de 4 fases: Utilização das duas pontes H completas em conjunto (
1Y/2Ypara a Bobina A e3Y/4Ypara a Bobina B) para comandar motores de passo (como modelos 28BYJ-48 convertidos para bipolar ou motores NEMA 14/17 de baixa corrente até ) em modos passo completo (Full-Step), meio passo (Half-Step) ou acionamento por onda (Wave Drive). - Chaveamento independente de até 4 cargas indutivas ou resistivas unidirecionais: Operação de cada um dos quatro canais (
1Y,2Y,3Y,4Y) como drivers individuais High-Side ou Low-Side para acionar bobinas de relés, válvulas solenoides hidráulicas/pneumáticas, eletroímãs ou fitas de LED de até e .
Por que devo usar?
- Diodos supressores de surto indutivo (Flyback) 100% integrados: Elimina a necessidade de soldar diodos Schottky ou rápidos externos (como 1N4007 ou 1N5819) ao redor do circuito integrado, economizando espaço na placa e protegendo o microcontrolador contra retornos de tensão da carga indutiva.
- Isolamento entre barramento lógico () e barramento de potência (até ): Possui pinos de alimentação dedicados para a lógica interna (
VCC1no pino 16) e para os motores (VCC2no pino 8), permitindo comandar motores de , , ou usando sinais lógicos de apenas (ESP32) ou (Arduino). - Encapsulamento DIP-16 padronizado para prototipagem imediata: Seus terminais com espaçamento padrão de () encaixam diretamente no canal central de qualquer protoboard (matriz de contatos) ou em soquetes torneados de pinos, facilitando substituições rápidas em bancada e projetos educacionais.
Quando devo usar?
O CI L293D deve ser utilizado quando o projeto exige uma solução compacta, econômica e de montagem direta em protoboard ou PCB furada (PTH) para acionar até dois motores DC de pequeno porte (corrente contínua nominal e pico de partida ) ou um motor de passo de baixa corrente, operando com tensões de carga entre e .
Por outro lado, o componente não deve ser utilizado nos seguintes cenários:
- Motores DC de médio ou alto torque com corrente contínua acima de : Motores que consomem entre e contínuos provocarão o desarme térmico imediato (Thermal Shutdown) ou a queima do L293D. Para correntes até , utilize o módulo Ponte H L298N (com dissipador de alumínio) ou o driver MOSFET TB6612FNG; para correntes elevadas ( a ), utilize o driver BTS7960 (IBT-2).
- Sistemas alimentados por baterias de baixíssima tensão ( a ) onde a queda de tensão interna é crítica: Devido aos transistores bipolares Darlington internos, o L293D apresenta uma queda de tensão total () de aproximadamente entre
VCC2e o motor. Em projetos a bateria Li-Ion 1S (), prefira drivers baseados em MOSFET de baixa resistência como TB6612FNG ou DRV8833. - Motores de passo industriais NEMA 17 / NEMA 23 de alta velocidade com controle de corrente (Chopper): Para máquinas CNC e impressoras 3D que requerem microrrevoluções (microstepping de ou ) e limitação ativa de corrente, utilize drivers dedicados de passo e direção como A4988, DRV8825 ou TMC2209.
Pinout e diagrama de entradas/saídas
O circuito integrado L293D possui terminais distribuídos simetricamente em duas fileiras verticais: os pinos de 1 a 8 no lado esquerdo controlam a Ponte H 1 (Motor A) e recebem a alimentação de potência dos motores (VCC2), enquanto os pinos de 9 a 16 no lado direito controlam a Ponte H 2 (Motor B) e recebem a alimentação lógica de (VCC1). A orientação física é definida pelo chanfro semicircular (meia-lua) no topo do encapsulamento, onde o Pino 1 fica imediatamente à esquerda do chanfro.
| Número do Pino | Nome Oficial (Datasheet) | Lado do Encapsulamento | Tipo de Terminal | Função Detalhada e Nível Elétrico |
|---|---|---|---|---|
| Pino 1 | 1,2EN (Enable 1,2) | Esquerdo (Topo) | Entrada Lógica / PWM | Habilitação da Ponte A (Canais 1 e 2): Em nível HIGH () ativa as saídas 1Y e 2Y; em LOW () coloca as saídas em alta impedância (Motor A solto). Recebe o sinal PWM de controle de velocidade do Motor A. |
| Pino 2 | 1A (Input 1) | Esquerdo | Entrada Lógica Digital | Entrada de Controle 1 (Meia-Ponte 1): Define a polaridade da saída 1Y (HIGH ; LOW ). |
| Pino 3 | 1Y (Output 1) | Esquerdo | Saída de Potência | Saída de Potência 1: Conecta-se ao Terminal 1 (+) do Motor DC A (ou terminal A+ da Bobina 1 de um motor de passo). |
| Pino 4 | GND (Ground / Heat Sink) | Esquerdo (Centro) | Terra e Dissipador | Terra Comum e Dissipador Térmico: Deve ser conectado ao GND () comum da fonte dos motores e do microcontrolador. |
| Pino 5 | GND (Ground / Heat Sink) | Esquerdo (Centro) | Terra e Dissipador | Terra Comum e Dissipador Térmico: Unido internamente aos pinos 4, 12 e 13 para escoamento de corrente e calor para a trilha de cobre. |
| Pino 6 | 2Y (Output 2) | Esquerdo | Saída de Potência | Saída de Potência 2: Conecta-se ao Terminal 2 (-) do Motor DC A (ou terminal A- da Bobina 1 de um motor de passo). |
| Pino 7 | 2A (Input 2) | Esquerdo | Entrada Lógica Digital | Entrada de Controle 2 (Meia-Ponte 2): Define a polaridade da saída 2Y (HIGH ; LOW ). |
| Pino 8 | VCC2 (Motor Supply) | Esquerdo (Base) | Alimentação de Potência | Alimentação Positiva dos Motores ( a ): Energia exclusiva para os estágios de saída 1Y a 4Y. Nunca alimentar motores pelo pino 16. |
| Pino 9 | 3,4EN (Enable 3,4) | Direito (Base) | Entrada Lógica / PWM | Habilitação da Ponte B (Canais 3 e 4): Em nível HIGH ativa as saídas 3Y e 4Y; em LOW desativa em alta impedância. Recebe o sinal PWM de velocidade do Motor B. |
| Pino 10 | 3A (Input 3) | Direito | Entrada Lógica Digital | Entrada de Controle 3 (Meia-Ponte 3): Define a polaridade da saída 3Y (HIGH ; LOW ). |
| Pino 11 | 3Y (Output 3) | Direito | Saída de Potência | Saída de Potência 3: Conecta-se ao Terminal 1 (+) do Motor DC B (ou terminal B+ da Bobina 2 de um motor de passo). |
| Pino 12 | GND (Ground / Heat Sink) | Direito (Centro) | Terra e Dissipador | Terra Comum e Dissipador Térmico: Deve ser aterrado junto aos pinos 4, 5 e 13. |
| Pino 13 | GND (Ground / Heat Sink) | Direito (Centro) | Terra e Dissipador | Terra Comum e Dissipador Térmico: Deve ser aterrado junto aos pinos 4, 5 e 12. |
| Pino 14 | 4Y (Output 4) | Direito | Saída de Potência | Saída de Potência 4: Conecta-se ao Terminal 2 (-) do Motor DC B (ou terminal B- da Bobina 2 de um motor de passo). |
| Pino 15 | 4A (Input 4) | Direito | Entrada Lógica Digital | Entrada de Controle 4 (Meia-Ponte 4): Define a polaridade da saída 4Y (HIGH ; LOW ). |
| Pino 16 | VCC1 (Logic Supply) | Direito (Topo) | Alimentação Lógica | Alimentação da Lógica Interna (): Alimenta as portas lógicas internas do CI ( a ). Conecte ao pino 5V regulado do Arduino ou da fonte. |
Como fazer a ligação
Requisitos de instalação e alimentação
Para garantir estabilidade elétrica, ausência de resets espúrios no microcontrolador por subtensão (brown-out) e operação térmica segura do CI L293D, observe rigorosamente os seguintes critérios de engenharia:
- Separação das Fontes Lógica (
VCC1) e de Potência (VCC2) com Terra Comum (GND):- O Pino 16 (
VCC1) deve ser alimentado com estabilizados (consumo máximo de ), podendo vir do pino5Vda placa Arduino ou do pinoVIN/5V(via USB) do ESP32. - O Pino 8 (
VCC2) deve ser conectado a uma fonte DC externa ou bateria dedicada dimensionada para a tensão nominal dos motores ( a , tipicamente , ou ) com capacidade de corrente mínima de a . - Referência Equipotencial Obrigatória: O polo negativo da fonte externa dos motores (
GND) deve ser obrigatoriamente interligado ao pinoGNDdo microcontrolador e aos quatro pinos centrais do L293D (4,5,12e13). Sem o terra comum, os sinais lógicos das entradas1A–4Aficam flutuantes e o circuito não comuta.
- O Pino 16 (
- Compensação da Queda de Tensão Interna (): Como os estágios de saída do L293D utilizam pares de transistores bipolares Darlington tanto no lado superior (High-Side, queda típica de ) quanto no lado inferior (Low-Side, queda típica de ), a tensão efetiva entregue aos terminais do motor () é dada pela equação:
Portanto, para acionar um motor DC nominal de em sua rotação plena ( de duty cycle), recomenda-se alimentar o pino 8 (VCC2) com aproximadamente a ; para um motor de , uma fonte de a entregará cerca de a efetivos na carga.
3. Capacitores de Desacoplamento (Bypass Capacitors):
Instale um capacitor cerâmico de () em paralelo com um capacitor eletrolítico de o mais próximo possível entre o Pino 16 (VCC1) e o Pino 13 (GND), e um capacitor eletrolítico de a (tensão nominal ) em paralelo com um cerâmico de entre o Pino 8 (VCC2) e o Pino 4 (GND) para absorver o ruído de comutação das escovas dos motores.
Diagrama de ligação elétrica
A imagem a seguir apresenta o diagrama esquemático de ligação elétrica para o acionamento simultâneo de dois motores DC bidirecionais (Canal A e Canal B) com controle de velocidade por PWM e sentido de rotação a partir de um microcontrolador:
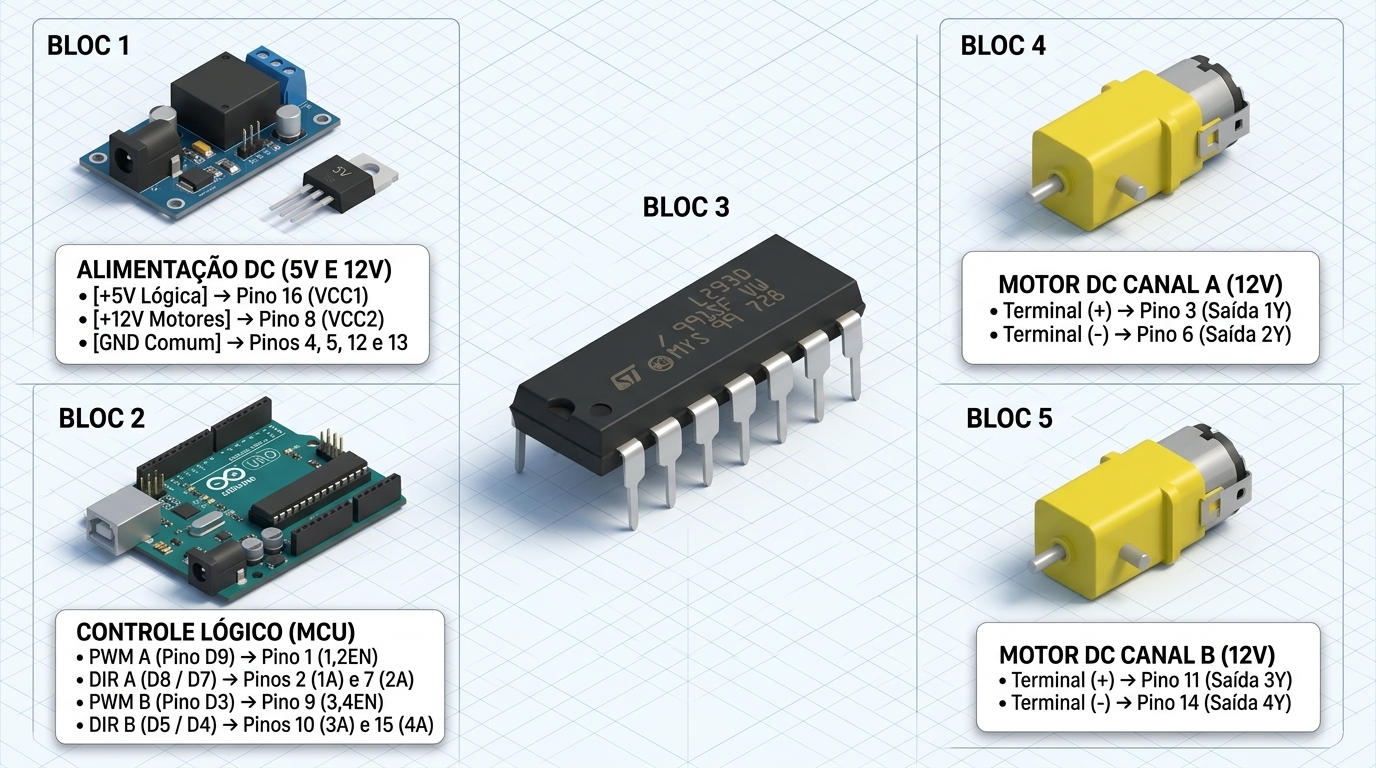
No diagrama acima, o Bloco 1 (Topo Esquerdo) ilustra as linhas de alimentação separadas: alimenta a lógica no Pino 16 (VCC1), enquanto alimenta o barramento de força no Pino 8 (VCC2), compartilhando o terra nos pinos centrais 4, 5, 12 e 13 (GND). O Bloco 2 (Base Esquerda) detalha os sinais digitais provenientes do microcontrolador (dois pinos PWM conectados aos terminais de habilitação 1,2EN e 3,4EN, e quatro GPIOs digitais conectados às entradas 1A, 2A, 3A e 4A). À direita, os Blocos 4 e 5 mostram a conexão direta dos dois motores DC nas saídas em ponte completa (1Y/2Y para o Motor A e 3Y/4Y para o Motor B).
Tabela de conexões dos terminais
A tabela abaixo consolida o mapeamento ponto a ponto (De Para) sincronizado com o diagrama de ligação elétrica, incluindo a equivalência direta de pinos para Arduino Uno/Nano e ESP32:
| Terminal de Origem (Fonte / MCU / Carga) | Terminal de Destino no CI L293D | Pino Equivalente no ESP32 | Cor Sugerida do Fio | Tipo de Sinal | Observação Técnica |
|---|---|---|---|---|---|
| Barramento +5V Regulado | Pino 16 (VCC1) | Pino VIN / 5V | Vermelho | Alimentação Lógica (+5V) | Alimentação exclusiva das portas lógicas internas ( a ) |
| Fonte Externa Motores (+12V) | Pino 8 (VCC2) | (Fonte Externa) | Vermelho Grosso | Alimentação de Potência | Tensão de força dos motores ( a , até de pico) |
| GND Fonte Externa + GND MCU | Pinos 4, 5, 12 e 13 (GND) | Pino GND | Preto | Terra Comum (0V DC) | Interligar todos os 4 pinos centrais ao GND comum para dissipação térmica |
Arduino Pino D9 (PWM) | Pino 1 (1,2EN) | GPIO 25 | Laranja | Sinal PWM / Enable A | Controla a velocidade (0 a 100%) e habilitação da Ponte H 1 (Motor A) |
Arduino Pino D8 (Digital) | Pino 2 (1A) | GPIO 26 | Amarelo | Entrada Digital Direção | Controla a meia-ponte 1 (1Y). Compatível com lógica e |
Arduino Pino D7 (Digital) | Pino 7 (2A) | GPIO 27 | Verde | Entrada Digital Direção | Controla a meia-ponte 2 (2Y). Inverte o sentido em relação a 1A |
Arduino Pino D3 (PWM) | Pino 9 (3,4EN) | GPIO 32 | Azul | Sinal PWM / Enable B | Controla a velocidade (0 a 100%) e habilitação da Ponte H 2 (Motor B) |
Arduino Pino D5 (Digital) | Pino 10 (3A) | GPIO 33 | Roxo | Entrada Digital Direção | Controla a meia-ponte 3 (3Y). Compatível com lógica e |
Arduino Pino D4 (Digital) | Pino 15 (4A) | GPIO 14 | Cinza | Entrada Digital Direção | Controla a meia-ponte 4 (4Y). Inverte o sentido em relação a 3A |
| Motor DC Canal A — Polo (+) | Pino 3 (1Y) | — | Vermelho | Saída de Potência Ponte A | Saída da meia-ponte 1 com diodos flyback internos ( máx.) |
| Motor DC Canal A — Polo (-) | Pino 6 (2Y) | — | Preto | Saída de Potência Ponte A | Saída da meia-ponte 2 com diodos flyback internos ( máx.) |
| Motor DC Canal B — Polo (+) | Pino 11 (3Y) | — | Vermelho | Saída de Potência Ponte B | Saída da meia-ponte 3 com diodos flyback internos ( máx.) |
| Motor DC Canal B — Polo (-) | Pino 14 (4Y) | — | Preto | Saída de Potência Ponte B | Saída da meia-ponte 4 com diodos flyback internos ( máx.) |
Cuidados e observações de segurança
⛔ Perigo: Jamais alimente o Pino 8 (
VCC2— alimentação dos motores) utilizando o pino regulado de3.3Vou5Vda placa Arduino ou ESP32. A corrente de partida (stall current) de dois pequenos motores DC ultrapassa facilmente , o que queimará o regulador de tensão linear onboard do microcontrolador ou o fusível da porta USB do computador. Utilize sempre uma fonte ou bateria externa dedicada para o Pino 8 (VCC2).
⚠️ Atenção: Não inverta os barramentos do Pino 16 (
VCC1) e do Pino 8 (VCC2) nem opere com . Aplicar tensões superiores a (como ou ) nos pinos de entrada lógica (1A–4A,1,2EN,3,4EN) ou no barramento lógico danificará permanentemente o estágio de entrada TTL e os GPIOs do microcontrolador conectado.
💡 Dica: Os quatro pinos centrais de GND (
4,5,12e13) não são apenas conexões elétricas redundantes: eles formam a aleta térmica física da pastilha de silício. Ao montar o L293D em uma protoboard, conecte todos os quatro pinos ao barramento negativo (GND). Em placas de circuito impresso definitivas, projete uma ilha larga de cobre (copper pour) conectada a esses quatro terminais para reduzir a resistência térmica e permitir operação contínua próxima a por canal sem acionar o corte térmico.
Como usar
Guia de operação passo a passo
Siga o roteiro de bancada abaixo para validar a montagem elétrica e colocar o CI L293D em operação segura:
- Encaixe na Protoboard e Identificação do Pino 1: Posicione o circuito integrado L293D sobre o sulco central da protoboard com o chanfro semicircular (meia-lua) voltado para o topo (ou para a esquerda). Certifique-se de que nenhum dos terminais metálicos dobrou sob o corpo do componente durante a inserção.
- Conexão do Barramento de Terra e Dissipação (
GND): Interligue os pinos 4 e 5 (lado esquerdo central) e os pinos 12 e 13 (lado direito central) diretamente ao barramento negativo (GND) da protoboard. Conecte o pinoGNDdo Arduino/ESP32 e o fio negativo (-) da fonte externa dos motores a este mesmo barramento. - Conexão das Alimentações (
VCC1eVCC2): Com as fontes desligadas, conecte o pino de ao Pino 16 (VCC1) e o positivo da fonte dos motores ( a ) ao Pino 8 (VCC2). Adicione um capacitor cerâmico de nos terminais de cada motor DC para suprimir faíscas de comutação das escovas. - Ligação das Cargas e Sinais Lógicos:
Conecte o Motor A entre os pinos 3 (
1Y) e 6 (2Y), e o Motor B entre os pinos 11 (3Y) e 14 (4Y). Em seguida, conecte os jumpers de controle (1,2EN,1A,2A,3,4EN,3A,4A) às portas digitais e PWM do microcontrolador conforme a tabela de conexões. - Verificação com Multímetro e Energização:
Meça a continuidade entre
VCC1(Pino 16) eGND(Pino 4) e entreVCC2(Pino 8) eGNDpara garantir ausência de curtos-circuitos. Energize primeiro o microcontrolador (alimentação lógicaVCC1) e, em seguida, ligue a fonte externa de potência (VCC2).
Modos de operação e ajustes
1. Tabela Verdade de Controle da Ponte H (Direção, Freio e Roda Livre)
Cada uma das duas pontes H completas do L293D (Ponte A formada por 1,2EN, 1A, 2A e saídas 1Y, 2Y; Ponte B formada por 3,4EN, 3A, 4A e saídas 3Y, 4Y) responde exatamente à seguinte tabela verdade lógica:
Pino Enable (1,2EN ou 3,4EN) | Entrada A (1A ou 3A) | Entrada B (2A ou 4A) | Estado da Saída A (1Y ou 3Y) | Estado da Saída B (2Y ou 4Y) | Comportamento Físico do Motor DC |
|---|---|---|---|---|---|
HIGH (ou PWM) | HIGH () | LOW () | () | Rotação no Sentido Horário (Avanço / CW) na velocidade definida pelo PWM | |
HIGH (ou PWM) | LOW () | HIGH () | () | Rotação no Sentido Anti-Horário (Reverso / CCW) na velocidade definida pelo PWM | |
HIGH () | LOW () | LOW () | () | () | Freio Eletromagnético Rápido (Fast Motor Stop / Brake): Curto-circuita a força contra-eletromotriz pelo GND |
HIGH () | HIGH () | HIGH () | Freio Eletromagnético Rápido (Fast Motor Stop / Brake): Curto-circuita a força contra-eletromotriz pelo | ||
LOW () | X (Qualquer) | X (Qualquer) | Alta Impedância () | Alta Impedância () | Parada Livre por Inércia (Free-Running / Coast): Saídas desconectadas, eixo gira livremente até parar |
💡 Dica: Observe a diferença dinâmica entre Freio Rápido (Brake) e Parada Livre (Coast): ao manter o pino
ENemHIGHe igualar1A = 2A = LOW, os dois terminais do motor são conectados ao mesmo potencial, fazendo a corrente gerada pela rotação do induzido circular em malha fechada e criando um conjugado frenante imediato (ideal para parada precisa de robôs móveis). Já ao colocarEN = LOW, os transistores abrem em alta impedância (Tri-State) e o motor desacelera suavemente apenas pelo atrito mecânico.
2. Controle de Velocidade por PWM e Dimensionamento Térmico
Para variar a velocidade de rotação de um motor DC de a , aplica-se um sinal quadrado PWM no pino de habilitação correspondente (1,2EN no Pino 1 ou 3,4EN no Pino 9), mantendo o par de entradas de direção fixo em níveis opostos (1A = HIGH e 2A = LOW, ou vice-versa). A tensão média efetiva () aplicada sobre o motor em função da razão cíclica (duty cycle, de a , ou de a em resolução de ) é governada por:
A potência térmica total dissipada no encapsulamento do L293D () quando as duas pontes H acionam simultaneamente dois motores com correntes médias e é calculada somando-se a potência quiescente dos barramentos e as perdas de condução nos transistores Darlington:
Por exemplo, acionando dois motores com () a de ciclo ativo (), com () e (), a potência dissipada no chip será:
Como a resistência térmica junção-ambiente do encapsulamento DIP-16 é (ou reduzida para com área de cobre soldada aos pinos 4, 5, 12 e 13), o aquecimento do componente durante operação contínua sob carga é normal e esperado.
Exemplos práticos de uso
Exemplo 1: Controle Bidirecional, Rampa de Aceleração PWM e Frenagem de 2 Motores DC (Arduino e ESP32)
O código abaixo implementa uma camada de controle completa em C++ compatível tanto com Arduino Uno/Nano/Mega quanto com ESP32 (utilizando detecção automática de arquitetura via diretivas de pré-processador #ifdef ARDUINO_ARCH_ESP32). O programa executa funções dedicadas para avanço, reversão, rampa suave de aceleração/desaceleração por PWM, freio eletromagnético rápido (Brake) e parada por inércia (Coast):
#include <Arduino.h>

// ============================================================================
// MAPEAMENTO DE PINOS DO CI L293D (COMPATIVEL COM ARDUINO UNO/NANO E ESP32)
// ============================================================================
#if defined(ARDUINO_ARCH_ESP32)
  const int PINO_EN_A = 25; // Ligado ao Pino 1 (1,2EN) do L293D - PWM Motor A
  const int PINO_IN1  = 26; // Ligado ao Pino 2 (1A) do L293D
  const int PINO_IN2  = 27; // Ligado ao Pino 7 (2A) do L293D
  const int PINO_EN_B = 32; // Ligado ao Pino 9 (3,4EN) do L293D - PWM Motor B
  const int PINO_IN3  = 33; // Ligado ao Pino 10 (3A) do L293D
  const int PINO_IN4  = 14; // Ligado ao Pino 15 (4A) do L293D
#else
  const int PINO_EN_A = 9;  // Ligado ao Pino 1 (1,2EN) do L293D - PWM Motor A
  const int PINO_IN1  = 8;  // Ligado ao Pino 2 (1A) do L293D
  const int PINO_IN2  = 7;  // Ligado ao Pino 7 (2A) do L293D
  const int PINO_EN_B = 3;  // Ligado ao Pino 9 (3,4EN) do L293D - PWM Motor B
  const int PINO_IN3  = 5;  // Ligado ao Pino 10 (3A) do L293D
  const int PINO_IN4  = 4;  // Ligado ao Pino 15 (4A) do L293D
#endif

// ============================================================================
// FUNCOES DE ACIONAMENTO DA PONTE H DUPLA L293D
// Velocidade aceita valores de -255 (100% Reverso) a +255 (100% Horario)
// ============================================================================
void controlarMotorA(int velocidade) {
  velocidade = constrain(velocidade, -255, 255);
  if (velocidade > 0) {
    digitalWrite(PINO_IN1, HIGH);
    digitalWrite(PINO_IN2, LOW);
    analogWrite(PINO_EN_A, velocidade);
  } else if (velocidade < 0) {
    digitalWrite(PINO_IN1, LOW);
    digitalWrite(PINO_IN2, HIGH);
    analogWrite(PINO_EN_A, -velocidade);
  } else {
    // Parada livre por inercia (Coast): desabilita o pino Enable
    digitalWrite(PINO_IN1, LOW);
    digitalWrite(PINO_IN2, LOW);
    analogWrite(PINO_EN_A, 0);
  }
}

void controlarMotorB(int velocidade) {
  velocidade = constrain(velocidade, -255, 255);
  if (velocidade > 0) {
    digitalWrite(PINO_IN3, HIGH);
    digitalWrite(PINO_IN4, LOW);
    analogWrite(PINO_EN_B, velocidade);
  } else if (velocidade < 0) {
    digitalWrite(PINO_IN3, LOW);
    digitalWrite(PINO_IN4, HIGH);
    analogWrite(PINO_EN_B, -velocidade);
  } else {
    digitalWrite(PINO_IN3, LOW);
    digitalWrite(PINO_IN4, LOW);
    analogWrite(PINO_EN_B, 0);
  }
}

// Freio eletromagnetico ativo (Fast Motor Stop): curto-circuita a bobina com EN = HIGH
void freioEletromagneticoAmbos() {
  digitalWrite(PINO_IN1, LOW);
  digitalWrite(PINO_IN2, LOW);
  analogWrite(PINO_EN_A, 255); // Mantem a ponte ativa em nivel baixo para frenagem

  digitalWrite(PINO_IN3, LOW);
  digitalWrite(PINO_IN4, LOW);
  analogWrite(PINO_EN_B, 255);
}

void setup() {
  Serial.begin(115200);

  // Configura todos os 6 pinos de controle do L293D como saidas digitais
  pinMode(PINO_EN_A, OUTPUT);
  pinMode(PINO_IN1,  OUTPUT);
  pinMode(PINO_IN2,  OUTPUT);
  pinMode(PINO_EN_B, OUTPUT);
  pinMode(PINO_IN3,  OUTPUT);
  pinMode(PINO_IN4,  OUTPUT);

  // Garante motores desligados na inicializacao
  controlarMotorA(0);
  controlarMotorB(0);

  Serial.println("CI L293D inicializado. Iniciando rotina de controle PWM...");
}

void loop() {
  // 1. Rampa suave de aceleracao no sentido horario (0 a 255)
  Serial.println("1. Acelerando Motores A e B no sentido Horario (CW)...");
  for (int pwm = 80; pwm <= 255; pwm += 5) {
    controlarMotorA(pwm);
    controlarMotorB(pwm);
    delay(40);
  }
  delay(2000);

  // 2. Frenagem eletromagnetica rapida (Fast Stop)
  Serial.println("2. Aplicando Freio Eletromagnetico Rapido (Brake)...");
  freioEletromagneticoAmbos();
  delay(1000);

  // 3. Rotacao em sentido oposto (Giro no proprio eixo para chassi 2WD)
  Serial.println("3. Manobra diferencial: Motor A Horario (75%) / Motor B Anti-Horario (75%)...");
  controlarMotorA(190);
  controlarMotorB(-190);
  delay(2500);

  // 4. Rampa de desaceleracao no sentido reverso e Parada Livre (Coast)
  Serial.println("4. Reverso simultaneo e desaceleracao até Parada Livre (Coast)...");
  for (int pwm = 255; pwm >= 0; pwm -= 5) {
    controlarMotorA(-pwm);
    controlarMotorB(-pwm);
    delay(40);
  }
  controlarMotorA(0);
  controlarMotorB(0);
  delay(3000);
}
Exemplo 2: Acionamento de Motor de Passo Bipolar com a Biblioteca Oficial Stepper.h
Além de motores DC com escovas, o CI L293D pode operar como controlador completo para 1 motor de passo bipolar de 4 fios (ou motor unipolar de 5/6 fios com os terminais centrais desconectados) utilizando a biblioteca nativa Stepper.h da Arduino IDE. Neste modo, conecte os pinos de habilitação Pino 1 (1,2EN) e Pino 9 (3,4EN) ao barramento de $+5\,\text{V}$ (ou acione-os via software apenas durante o movimento para evitar aquecimento das bobinas em repouso), ligue a Bobina A entre 1Y (Pino 3) e 2Y (Pino 6), e a Bobina B entre 3Y (Pino 11) e 4Y (Pino 14):
#include <Arduino.h>
#include <Stepper.h>

// Quantidade de passos por volta do motor (Ex: 200 passos = 1.8 graus/passo)
const int PASSOS_POR_VOLTA = 200;

// Pinos conectados ao L293D (mesma pinagem do Exemplo 1)
const int PINO_EN_A = 9; // Pino 1 do L293D (1,2EN)
const int PINO_IN1  = 8; // Pino 2 do L293D (1A)
const int PINO_IN2  = 7; // Pino 7 do L293D (2A)
const int PINO_EN_B = 3; // Pino 9 do L293D (3,4EN)
const int PINO_IN3  = 5; // Pino 10 do L293D (3A)
const int PINO_IN4  = 4; // Pino 15 do L293D (4A)

// Instancia o objeto Stepper nos 4 pinos de fase do L293D
Stepper motorDePasso(PASSOS_POR_VOLTA, PINO_IN1, PINO_IN2, PINO_IN3, PINO_IN4);

// Desenergiza as bobinas em repouso para evitar sobreaquecimento do L293D
void habilitarBobinas(bool ativo) {
  digitalWrite(PINO_EN_A, ativo ? HIGH : LOW);
  digitalWrite(PINO_EN_B, ativo ? HIGH : LOW);
}

void setup() {
  Serial.begin(115200);

  pinMode(PINO_EN_A, OUTPUT);
  pinMode(PINO_EN_B, OUTPUT);
  habilitarBobinas(false);

  // Define a velocidade de rotacao em 60 RPM
  motorDePasso.setSpeed(60);
  Serial.println("Controle de Motor de Passo via CI L293D pronto.");
}

void loop() {
  Serial.println("Girando 1 volta completa no sentido Horario (+200 passos)...");
  habilitarBobinas(true);
  motorDePasso.step(PASSOS_POR_VOLTA);
  habilitarBobinas(false); // Corta corrente de retencao para resfriar o CI
  delay(1500);

  Serial.println("Girando meia volta no sentido Anti-Horario (-100 passos)...");
  habilitarBobinas(true);
  motorDePasso.step(-PASSOS_POR_VOLTA / 2);
  habilitarBobinas(false);
  delay(2000);
}
Projetos
Para integrar o acionamento de motores DC, atuadores lineares e válvulas solenoides controlados pelo CI L293D a sistemas de supervisão, telemetria e comando remoto em tempo real via rede Wi-Fi, consulte os projetos práticos completos disponíveis no blog da RoboBuilders:
- Painel Web de Diagnóstico para ESP32: Aplicação prática de código aberto com interface web responsiva embarcada no ESP32, ideal para comandar remotamente os GPIOs de direção (
1A–4A) e os sinais PWM (1,2ENe3,4EN) do circuito integrado L293D diretamente pelo navegador. - Painel Web para Placa ESP32 com 1 Relé de 30A (RB2556): Projeto completo com servidor web assíncrono no ESP32 que permite seccionar remotamente a fonte principal de potência ( a ) conectada ao barramento
VCC2(Pino 8) do L293D como chave geral de segurança.
Conclusão
Neste manual técnico do Circuito Integrado CI L293D Ponte H Dupla para Motores DC (RB1488), foram abordados os fundamentos elétricos, térmicos e práticos para o projeto de estágios de acionamento de motores:
- Especificações elétricas e arquitetura Darlington: Operação com alimentação lógica TTL de (
VCC1) isolada da alimentação de potência de a (VCC2), capacidade contínua de por canal (picos de ) e diodos supressores de surto indutivo (flyback) integrados no silício. - Mapeamento completo do encapsulamento DIP-16: Identificação detalhada dos terminais físicos, incluindo os pinos de habilitação PWM (
1,2ENe3,4EN), entradas compatíveis com e (1A–4A), saídas em ponte (1Y–4Y) e o grupo central de aterramento e dissipação térmica (Pinos 4, 5, 12 e 13). - Instalação elétrica e dimensionamento térmico: Equacionamento da queda de tensão interna nos transistores Darlington (), cálculo de potência térmica dissipada, uso de capacitores de desacoplamento e separação obrigatória entre a fonte dos motores e o regulador do microcontrolador.
- Operação prática e código para Arduino e ESP32: Tabela verdade completa para rotação bidirecional, freio eletromagnético ativo (Brake) e parada livre (Coast), acompanhada de exemplos de firmware comentados para controle PWM de dois motores DC e controle posicional de motor de passo bipolar.
Respeitando o limite contínuo de por canal, o aterramento térmico dos quatro pinos centrais e a separação dos barramentos VCC1 e VCC2, o circuito integrado L293D constitui uma solução versátil, confiável e de fácil prototipagem para projetos de robótica móvel, mecatrônica educacional e automação embarcada.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Circuito Integrado Ci L293d Ponte H Dupla Motores DC: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.