
Célula de Carga 10kg Alta Precisão: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar a célula de carga de 10kg de alta precisão. Se desejar adquirir este produto, clique aqui.
A medição precisa de massa e força em projetos de engenharia, sistemas embarcados e bancadas industriais exige transdutores capazes de converter deformações elásticas microscópicas em variações elétricas proporcionais. A célula de carga do tipo viga paralela com capacidade nominal de 10 kg opera com extensômetros de resistência elétrica (strain gauges) em ponte completa, fornecendo sensibilidade e estabilidade térmica adequadas para balanças digitais, dosadores automáticos e sistemas de controle de carga.
Especificações técnicas
Principais especificações
As características dimensionais, mecânicas e de tolerância da célula de carga de 10 kg estão detalhadas na tabela a seguir:
| Parâmetro | Especificação |
|---|---|
| Capacidade nominal (Carga máxima) | |
| Sensibilidade nominal (Saída de fundo de escala) | |
| Não linearidade | (Full Scale) |
| Histerese | |
| Repetibilidade | |
| Fluência (Creep, 30 minutos) | |
| Equilíbrio do ponto zero | |
| Efeito da temperatura sobre o zero | |
| Efeito da temperatura sobre o span | |
| Material construtivo | Liga de alumínio aeronáutico anodizado |
| Dimensões físicas () | |
| Furações de fixação | Roscas M4 e M5 com espaçamento padronizado |
| Grau de proteção | IP65 (vedação em resina de silicone) |
| Massa própria do sensor | |
| Código de referência (SKU) | RB0664 |
Características elétricas e operacionais
Os limites operacionais, requisitos de excitação e impedâncias internas do transdutor são apresentados abaixo:
| Parâmetro Elétrico / Operacional | Valor |
|---|---|
| Tensão de excitação recomendada | a |
| Tensão máxima de excitação permitida | |
| Impedância de entrada (entre cabos Vermelho e Preto) | |
| Impedância de saída (entre cabos Verde e Branco) | |
| Resistência de isolamento elétrico | (medida a ) |
| Faixa de temperatura com compensação térmica | a |
| Faixa de temperatura operacional admissível | a |
| Sobrecarga mecânica admissível segura | () |
| Carga de ruptura mecânica limite | () |
| Condutores de saída | 4 fios flexíveis com blindagem, comprimento de |
Descrição do produto
O que é a Célula de Carga 10kg Alta Precisão?
A célula de carga de 10 kg é um transdutor eletromecânico do tipo viga em balanço paralela (parallel beam single-point load cell). O corpo do sensor é usinado a partir de um bloco sólido de liga de alumínio de alta resistência mecânica, com um recorte central bi-cilíndrico que canaliza as tensões de cisalhamento para zonas de flexão calculadas.
Sobre essas zonas finas são colados extensômetros piezoresistivos de folha metálica interligados no arranjo de Ponte de Wheatstone completa. Toda a região ativa é encapsulada em resina elastomérica de cura neutra com grau de proteção IP65, protegendo os elementos condutores contra umidade, poeira e oxidação atmosférica sem comprometer a flexibilidade elástica da liga metálica.
Para que serve?
- Medição quantitativa de massa e força vertical descendente em balanças de bancada com pratos de até .
- Monitoramento de nível por pesagem em silos compactos, dosadores industriais e reservatórios de matéria-prima.
- Verificação de esforço mecânico, tração linear e empuxo em plataformas de teste eletromecânicas e robóticas.
Por que devo usar?
- Compensação geométrica single-point: absorve pequenas excentricidades do centro de gravidade da carga sobre a bandeja sem introduzir erros angulares severos.
- Ponte de Wheatstone balanceada internamente: quatro strain gauges ativos configurados para cancelar perturbações térmicas comuns e maximizar a excursão diferencial de sinal.
- Relação custo-benefício e durabilidade: estrutura monobloco em alumínio sem partes móveis sujeitas a desgaste por atrito mecânico.
Quando devo usar?
A célula de carga de 10 kg é recomendada para aplicações em que a massa máxima esperada (incluindo o prato ou suporte estrutural de pesagem) situe-se entre e , garantindo uma margem de segurança contra choques dinâmicos dentro do limite de 10 kg.
O componente não deve ser utilizado quando:
- A pesagem envolver microgramas ou cargas abaixo de em que a resolução de fundo de escala seja insuficiente (cenário indicado para células de ou ).
- A aplicação exigir pesagem de massas superiores a , em que há risco de escoamento plástico permanente do alumínio (cenário indicado para células de , ou células em formato S de aço-liga).
- O esforço for exercido na direção lateral, torcional ou axial não compatível com o eixo ortogonal de deflexão do corpo de prova.
Pinout e diagrama de entradas/saídas
Internamente, a célula de carga contém quatro resistores variáveis sensíveis à deformação mecânica montados em circuito fechado. Dois extensômetros trabalham sob tração () e dois sob compressão (). Quando uma tensão contínua de excitação é aplicada aos terminais de alimentação, a diferença de potencial diferencial nos nós de medição é proporcional à deformação elástica sofrida pela viga:
onde representa a sensibilidade nominal do transdutor (), é a massa instantânea submetida à viga e equivale a .
O cabo de ligação possui quatro condutores isolados por código de cores universal:
| Condutor / Cor | Identificação | Função Elétrica | Conexão Recomendada no HX711 |
|---|---|---|---|
| Vermelho | E+ (Excitation +) | Alimentação positiva da ponte | Borne / Ilha E+ |
| Preto | E- (Excitation -) | Retorno / Referência negativa da alimentação | Borne / Ilha E- |
| Verde | A+ (Signal +) | Saída diferencial positiva de sinal analógico | Borne / Ilha A+ |
| Branco | A- (Signal -) | Saída diferencial negativa de sinal analógico | Borne / Ilha A- |
💡 Dica: Caso a leitura gerada no microcontrolador apresente valores numéricos negativos ao aplicar carga descendente, basta inverter as conexões dos fios de sinal (Verde e Branco) nos terminais A+ e A- do módulo conversor analógico-digital.
Como fazer a ligação
Requisitos de instalação e alimentação
Devido à sua sensibilidade nominal de , ao alimentar o sensor com uma tensão de excitação de , a tensão de saída em carga máxima () atinge meros :
Conversores analógico-digitais convencionais integrados em microcontroladores (como o ADC de 10 bits do microcontrolador ATmega328P no Arduino Uno, com resolução de aproximadamente ) são fisicamente incapazes de resolver esse sinal sem saturação ou perda total de sensibilidade. É mandatório o uso de um módulo conversor analógico-digital de 24 bits especializado com amplificador de ganho programável integrado, como o circuito integrado HX711.
Para a fixação mecânica, utilize o arranjo em balanço (cantilever):
- A extremidade que contém os condutores elétricos deve ser rigidamente aparafusada à base estática pesada através dos dois furos rosqueados M5, utilizando calços espaçadores para evitar o contato da face intermediária do sensor com a base.
- A extremidade oposta fica suspensa no ar e recebe a plataforma de pesagem fixada pelos furos rosqueados M4, também com calço espaçador cilíndrico.
- Respeite obrigatoriamente o sentido indicado pela seta gravada na etiqueta lateral da célula (orientada no sentido da gravidade, apontando para baixo).
Diagrama de ligação elétrica
A imagem esquemática a seguir apresenta a arquitetura em blocos sem cruzamento de fios, detalhando a célula de carga ligada ao módulo conversor ADC HX711 de 24 bits e a comunicação digital com o microcontrolador:
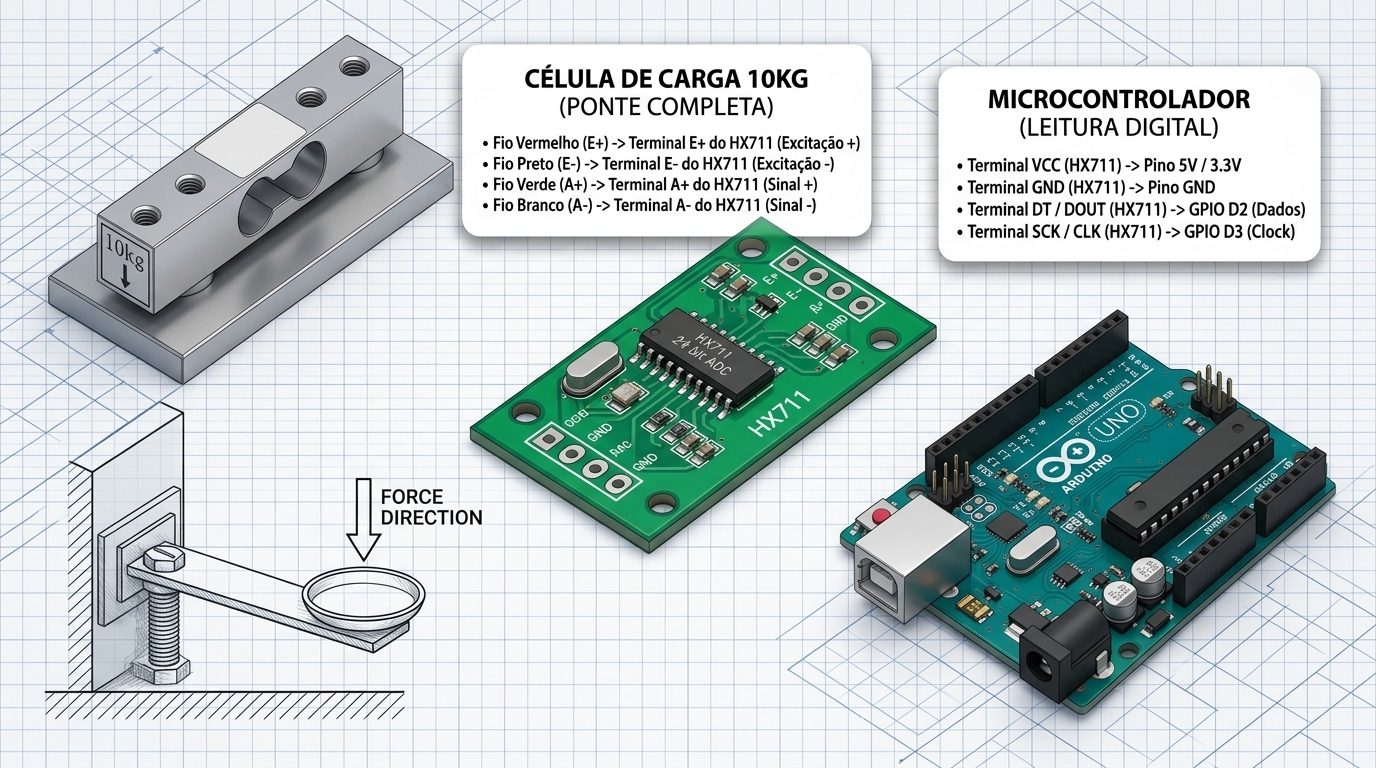
Tabela de conexões dos terminais
A conexão elétrica é dividida em dois estágios independentes: o estágio de instrumentação analógica (Célula HX711) e o estágio de barramento digital serial (HX711 Microcontrolador).
Estágio 1: Célula de Carga para o Módulo HX711
| Terminal da Célula | Terminal no HX711 | Cor do Fio | Tipo de Sinal | Observação |
|---|---|---|---|---|
| E+ (Excitação +) | Ilha E+ | Vermelho | Alimentação analógica | Tensão regulada fornecida pelo HX711 () |
| E- (Excitação -) | Ilha E- | Preto | Terra analógico | Retorno de corrente da ponte de extensômetros |
| A+ (Sinal +) | Ilha A+ | Verde | Sinal diferencial (+) | Linha não inversora do canal A |
| A- (Sinal -) | Ilha A- | Branco | Sinal diferencial (-) | Linha inversora do canal A |
Estágio 2: Módulo HX711 para o Microcontrolador (Arduino Uno / ESP32)
| Terminal HX711 | Conexão no Arduino Uno | Conexão no ESP32 DevKit | Tipo de Linha | Função |
|---|---|---|---|---|
| VCC | Pino 5V (ou 3.3V) | Pino 3V3 (ou VIN 5V) | Alimentação DC | Alimenta a lógica digital e o regulador analógico |
| GND | Pino GND | Pino GND | 0V | Referência de aterramento comum |
| DT / DOUT | Pino digital D2 | Pino GPIO 4 | Saída Digital | Linha serial síncrona de dados (Data Out) |
| SCK / CLK | Pino digital D3 | Pino GPIO 5 | Entrada Digital | Linha de clock serial gerada pelo microcontrolador |
Cuidados e observações de segurança
⚠️ Atenção: Nunca aplique choques mecânicos, marteladas ou quedas sobre a célula de carga. Os extensômetros colados sobre a liga de alumínio possuem espessuras micrométricas e rompem-se facilmente sob impactos dinâmicos, destruindo o alinhamento da ponte resistiva de forma irreversível.
⚠️ Atenção: Ao parafusar a célula de carga na base e na plataforma, certifique-se de que os parafusos não ultrapassem o comprimento útil da rosca a ponto de pressionar a seção central fletora. Caso a seção central toque na base de apoio durante a deflexão, o sensor perderá a linearidade e sofrerá travamento mecânico.
⛔ Perigo: Este sensor destina-se exclusivamente a instrumentação eletrônica de baixa tensão ( a ). NUNCA conecte nenhum de seus terminais à rede elétrica de corrente alternada ( ou ). O contato com alta tensão provocará queima instantânea dos strain gauges, destruição do microcontrolador e risco de choque elétrico grave.
Como usar
Guia de operação passo a passo
- Montagem mecânica dos espaçadores: instale arruelas ou calços usinados entre a célula de carga e as superfícies de montagem, garantindo que somente as pontas do bloco toquem as estruturas de suporte.
- Soldagem dos condutores: solde com estanho os quatro condutores da célula nas ilhas correspondentes da placa HX711 (E+, E-, A+, A-), evitando o sobreaquecimento da placa.
- Instalação da biblioteca na Arduino IDE:
- Abra o menu Ferramentas > Gerenciar Bibliotecas…;
- Pesquise por
HX711 Arduino Library(desenvolvida por Bogdan Necula); - Clique em Instalar.
- Execução do programa de calibração: carregue o código de calibração para obter o fator de escala relacionando as leituras brutas em pulsos ADC à unidade real de massa (gramas).
- Aplicação de tara e medição: grave o código operacional definitivo, realizando a tara inicial do conjunto com o prato de pesagem vazio.
Modos de operação e ajustes
O circuito integrado HX711 opera com ganho programável em hardware e duas taxas de atualização selecionáveis:
- Seleção de Ganho do Canal A: o ganho de amplificação de entrada é determinado pelo número de pulsos de clock enviados na linha SCK após a leitura dos 24 bits de dados:
- 25 pulsos de clock: seleciona o Canal A com ganho 128 (tensão de fundo de escala diferencial de ). Este é o padrão utilizado para a célula de 10 kg.
- 26 pulsos de clock: seleciona o Canal B com ganho 32 (fundo de escala de ).
- 27 pulsos de clock: seleciona o Canal A com ganho 64 (fundo de escala de ).
- Taxa de Amostragem (Pino RATE): a placa HX711 permite configurar a velocidade de saída conectando o pino RATE do chip:
- RATE em nível lógico baixo (GND): taxa de 10 amostras por segundo (10 Hz). Este modo oferece forte rejeição de ruído de rede de 50 Hz e 60 Hz, ideal para balanças estáticas de bancada.
- RATE em nível lógico alto (VCC): taxa de 80 amostras por segundo (80 Hz). Recomendado para esteiras transportadoras ou pesagem dinâmica com resposta rápida.
A relação matemática empregada pelo firmware para converter os dígitos brutos do conversor ADC de 24 bits em massa física é dada por:
Exemplos práticos de uso
Exemplo 1: Programa de Determinação do Fator de Calibração
Utilize este código para descobrir o fator de calibração exato da sua montagem mecânica. Tenha em mãos um objeto com massa exata conhecida (por exemplo, um peso padrão calibrado de ou ).
/**
 * ============================================================================
 * RoboBuilders - Manual Técnico: Célula de Carga 10kg Alta Precisão
 * Código 1: Script de Calibração Interativa do Fator de Escala
 * Biblioteca: HX711 de Bogdan Necula
 * ============================================================================
 */

#include "HX711.h"

// Definição dos pinos de interface digital com o HX711
const int PINO_DT  = 2; // Linha de dados (DOUT)
const int PINO_SCK = 3; // Linha de clock (SCK)

HX711 escala;

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(10); }

  Serial.println(F("=================================================="));
  Serial.println(F("    ROBOBUILDERS - CALIBRACAO CELULA DE CARGA     "));
  Serial.println(F("=================================================="));

  // Inicializa o conversor HX711
  escala.begin(PINO_DT, PINO_SCK);

  if (!escala.is_ready()) {
    Serial.println(F("[ERRO] HX711 nao detectado. Verifique fios e alimentacao."));
    while (1) { delay(100); }
  }

  Serial.println(F("Passo 1: Remova qualquer peso sobre o prato de pesagem."));
  Serial.println(F("Pressione ENTER no monitor serial para tarar a celula..."));
  while (!Serial.available()) { delay(10); }
  while (Serial.available()) { Serial.read(); }

  // Executa a tara (estabelece o ponto zero com base em 20 leituras)
  Serial.println(F("Tarando... aguarde."));
  escala.tare(20);
  Serial.println(F("Tara concluida com sucesso!"));

  Serial.println(F("\nPasso 2: Posicione um peso de referencia conhecido sobre o prato."));
  Serial.println(F("Pressione ENTER apos posicionar o peso..."));
  while (!Serial.available()) { delay(10); }
  while (Serial.available()) { Serial.read(); }

  // Coleta a média das leituras analógicas com o peso sobre o prato
  long leituraMedia = escala.get_value(20);
  Serial.print(F("Valor medio bruto lido (descontada a tara): "));
  Serial.println(leituraMedia);

  Serial.println(F("\nPasso 3: Digite o valor exato da massa (em gramas) e envie:"));
  while (!Serial.available()) { delay(10); }
  float pesoConhecidoGramas = Serial.parseFloat();
  while (Serial.available()) { Serial.read(); }

  if (pesoConhecidoGramas <= 0.0) {
    pesoConhecidoGramas = 1000.0; // Fallback para 1000g se digitado incorretamente
  }

  // Calcula o fator de escala
  float fatorCalibracao = (float)leituraMedia / pesoConhecidoGramas;

  Serial.println(F("\n=================================================="));
  Serial.print(F("FATOR DE CALIBRACAO ENCONTRADO: "));
  Serial.println(fatorCalibracao, 2);
  Serial.println(F("Copie este valor para o codigo operacional principal!"));
  Serial.println(F("=================================================="));
}

void loop() {
  // O processo é executado uma única vez no setup
}
Exemplo 2: Balança Digital Contínua com Comando de Tara
Após identificar o fator de calibração, insira-o na constante FATOR_CALIBRACAO do código a seguir para realizar leituras contínuas com filtragem e comando serial de tara:
/**
 * ============================================================================
 * RoboBuilders - Manual Técnico: Célula de Carga 10kg Alta Precisão
 * Código 2: Firmware de Balança Digital com Média Móvel e Tara Serial
 * Biblioteca: HX711 de Bogdan Necula
 * ============================================================================
 */

#include "HX711.h"

// Definição dos pinos conectados ao módulo HX711
// Para Arduino Uno / Nano: DT = 2, SCK = 3
// Para ESP32 DevKit: DT = 4, SCK = 5
const int PINO_DT  = 2;
const int PINO_SCK = 3;

// Substitua pelo valor calculado obtido no Código 1
const float FATOR_CALIBRACAO = 428.50f;

HX711 balanca;

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(10); }

  Serial.println(F("Inicializando modulo HX711 e Celula de Carga 10kg..."));

  balanca.begin(PINO_DT, PINO_SCK);

  // Define o fator de calibração do sensor
  balanca.set_scale(FATOR_CALIBRACAO);

  // Executa a tara automática inicial ao ligar (média de 15 amostras)
  Serial.println(F("Executando tara automatica de inicializacao..."));
  balanca.tare(15);

  Serial.println(F("Sistema pronto para operacao!"));
  Serial.println(F("Dica: Envie o caractere 't' pelo monitor serial para tarar.\n"));
}

void loop() {
  // Verifica se o usuário enviou comando de tara pelo monitor serial
  if (Serial.available() > 0) {
    char cmd = Serial.read();
    if (cmd == 't' || cmd == 'T') {
      Serial.println(F("\n[COMANDO] Re-tarando a balanca..."));
      balanca.tare(10);
      Serial.println(F("[OK] Tara concluida.\n"));
    }
  }

  // Realiza a leitura estável com média de 5 amostras consecutivas
  if (balanca.is_ready()) {
    float pesoGramas = balanca.get_units(5);

    // Filtro para ruídos infinitesimais em repouso
    if (pesoGramas > -0.5f && pesoGramas < 0.5f) {
      pesoGramas = 0.0f;
    }

    float pesoKg = pesoGramas / 1000.0f;

    Serial.print(F("Massa: "));
    Serial.print(pesoGramas, 1);
    Serial.print(F(" g   |   "));
    Serial.print(pesoKg, 3);
    Serial.println(F(" kg"));
  } else {
    Serial.println(F("[AVISO] HX711 ocupado ou aguardando conversao..."));
  }

  // Intervalo de amostragem no monitor serial
  delay(250);
}
Projetos
A célula de carga de 10 kg é o componente central em projetos práticos de automação desenvolvidos pela comunidade RoboBuilders. Aplicações avançadas integram o módulo HX711 com microcontroladores equipados com conectividade Wi-Fi e Bluetooth:
- Balança Conectada para Monitoramento de Estoque IoT: com um ESP32, as leituras de peso de caixas organizadoras ou bobinas de filamento 3D são transmitidas via protocolo MQTT para um dashboard Node-RED ou Home Assistant, disparando notificações automáticas quando o insumo atinge nível crítico.
- Alimentador Automático de Precisão: dosagem programada de ração animal ou insumos agrícolas em que o acionamento de um servomotor ou rosca sem-fim é interrompido no momento exato em que a célula registra a massa configurada.
- Plataformas de Teste de Empuxo: montagens mecânicas orientadas para medição dinâmica da força gerada por hélices e motores brushless em bancadas de aeromodelismo e drones.
Conclusão
A Célula de Carga de 10 kg Alta Precisão oferece robustez mecânica e excelente repetibilidade para medição de massa em projetos eletromecânicos:
- Arquitetura Full-Bridge: quatro extensômetros piezoresistivos em Ponte de Wheatstone com compensação térmica integrada e vedação em resina IP65.
- Alta Resolução com HX711: o sinal de fundo de escala em milivolts é digitalizado com precisão de 24 bits, eliminando as limitações dos conversores AD convencionais.
- Instalação em Balanço Cantilever: fixação com espaçadores mecânicos e respeito ao sentido vetorial da carga asseguram linearidade em toda a escala nominal de até 10 kg.
Com a correta fixação física e o procedimento de calibração em duas etapas apresentado neste manual, o desenvolvedor obtém leituras confiáveis para balanças digitais, dosadores e dispositivos IoT de alta precisão.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Célula de Carga 10kg Alta Precisão: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.