
Célula Carga 20kg Peso Precisão Automação Balança: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar a célula de carga de 20kg para automação e pesagem de precisão. Se desejar adquirir este produto, clique aqui.
A quantificação precisa de força, massa e peso é fundamental em esteiras industriais, dosadores automáticos, balanças comerciais e plataformas de monitoramento de nível por gravimetria. A célula de carga de 20 kg em barra de alumínio opera como um transdutor piezoresistivo de alta precisão configurado em ponte completa de Wheatstone. Ela converte a microdeformação elástica provocada por cargas estáticas ou dinâmicas de até 20 kg em um sinal elétrico proporcional na ordem de milivolts, garantindo repetibilidade e estabilidade térmica em projetos eletromecânicos e robóticos.
Especificações técnicas
Principais especificações
As características dimensionais, mecânicas e de tolerância da célula de carga de 20 kg estão detalhadas na tabela a seguir:
| Parâmetro | Especificação |
|---|---|
| Capacidade nominal (Carga máxima de trabalho) | |
| Sensibilidade nominal (Rated Output) | |
| Não linearidade (Non-linearity) | (Full Scale) |
| Histerese (Hysteresis) | |
| Repetibilidade (Repeatability) | |
| Fluência (Creep, 30 minutos contínuos) | |
| Saldo de zero (Zero balance) | |
| Coeficiente térmico sobre o zero | |
| Coeficiente térmico sobre o span | |
| Material construtivo | Liga de alumínio aeronáutico anodizado |
| Dimensões físicas () | |
| Fixações mecânicas | Roscas usinadas M4 e M5 com espaçamento padronizado |
| Grau de proteção ambiental | IP65 (vedação elastomérica sobre os strain gauges) |
| Massa própria do sensor | |
| Código de referência (SKU) | RB0665 |
Características elétricas e operacionais
Os limites de excitação elétrica, integridade de isolamento e sobrecargas mecânicas admitidas são apresentados abaixo:
| Parâmetro Elétrico / Operacional | Valor |
|---|---|
| Tensão de excitação recomendada | a |
| Tensão máxima de excitação admissível | |
| Impedância de entrada (fios Vermelho e Preto) | |
| Impedância de saída (fios Verde e Branco) | |
| Resistência de isolamento elétrico | (medida a ) |
| Faixa de temperatura com compensação ativa | a |
| Faixa de temperatura de operação permissível | a |
| Sobrecarga mecânica admissível segura | () |
| Carga de ruptura mecânica limite | () |
| Condutores de sinal | 4 condutores coloridos flexíveis com blindagem () |
Descrição do produto
O que é a Célula Carga 20kg Peso Precisão Automação Balança?
A célula de carga de 20 kg é um transdutor eletromecânico do tipo viga paralela em balanço (parallel beam single-point load cell). O corpo do componente é usinado com tolerâncias centesimais a partir de um bloco maciço de liga de alumínio de alta resiliência mecânica, contendo uma abertura bi-cilíndrica vazada no centro que concentra as tensões de cisalhamento em zonas de flexão delgadas calculadas.
Sobre essas zonas ativas de deformação estão colados quatro extensômetros elétricos (strain gauges) de folha metálica interligados na configuração de Ponte de Wheatstone completa. Toda a região central do transdutor recebe uma camada selante vulcanizada de silicone especial com certificação IP65, protegendo o circuito contra umidade relativa, névoa e poeira sem restringir a deflexão mecânica elástica da liga metálica.
Para que serve?
- Construção de balanças digitais de bancada e caixas de checkout comercial com capacidade de pesagem de até .
- Medição de peso e controle volumétrico em silos compactos, dosadores automáticos de ração e envasadoras industriais.
- Monitoramento de esforço mecânico, tração axial e empuxo vertical em bancadas de testes automatizadas e garras robóticas.
Por que devo usar?
- Compensação single-point: minimiza erros angulares e desvios de leitura caso o objeto não esteja perfeitamente centralizado no prato de pesagem.
- Ponte de Wheatstone quatro braços ativos: cancela desvios térmicos proporcionais e fornece sinal diferencial limpo com elevada imunidade a ruídos externos.
- Estrutura monobloco de alumínio de alta durabilidade: não possui engrenagens, mancais ou contatos sujeitos a desgaste mecânico por atrito contínuo.
Quando devo usar?
A célula de carga de 20 kg é recomendada para aplicações cuja carga total somada (massa do prato ou recipiente somada à massa líquida máxima do material a pesar) esteja compreendida entre e , assegurando margem dinâmica de proteção mecânica dentro dos 20 kg nominais.
O componente não deve ser utilizado quando:
- A aplicação requerer pesagens de microprecisão abaixo de em que a resolução de fundo de escala em 20 kg é muito ampla (nesse caso, recomenda-se células de ou ).
- A carga estática ou impacto mecânico ultrapassar , situação com risco iminente de escoamento plástico irreversível do alumínio (nesse caso, utilize células de , ou células de carga tipo S em aço-liga).
- O vetor de força for aplicado em direções perpendiculares ou rotacionais (torção lateral), as quais geram estresse nos strain gauges sem calibrar na escala vertical do transdutor.
Pinout e diagrama de entradas/saídas
Internamente, a célula de carga possui quatro extensômetros piezoresistivos integrados. Quando submetida à deflexão por flexão vertical, dois extensômetros sofrem tração longitudinal () e os outros dois sofrem compressão mecânica (). Quando alimentada por uma tensão contínua de excitação , a diferença de potencial diferencial nos nós de saída é regida pela equação linear:
onde representa a sensibilidade nominal do sensor (), é a massa aplicada sobre a extremidade livre da viga e equivale a .
O chicote de saída possui 4 condutores identificados pelas cores normatizadas da instrumentação:
| Condutor / Cor | Identificação | Função Elétrica | Conexão Recomendada no Módulo HX711 |
|---|---|---|---|
| Vermelho | E+ (Excitation +) | Alimentação positiva da ponte resistiva | Borne / Ilha E+ |
| Preto | E- (Excitation -) | Retorno / Referência negativa de alimentação | Borne / Ilha E- |
| Verde | A+ (Signal +) | Saída analógica diferencial positiva | Borne / Ilha A+ |
| Branco | A- (Signal -) | Saída analógica diferencial negativa | Borne / Ilha A- |
💡 Dica: Se ao aplicar peso descendente sobre a plataforma de medição o valor numérico exibido no monitor serial decrescer (ficar negativo), basta inverter a conexão dos condutores de sinal (Verde e Branco) nas entradas A+ e A- do módulo conversor.
Como fazer a ligação
Requisitos de instalação e alimentação
Devido à sua sensibilidade nominal de , ao excitar a ponte com uma tensão contínua de , a tensão diferencial máxima gerada no fundo de escala () é de apenas :
Conversores analógico-digitais internos de placas Arduino (como o ADC de 10 bits do ATmega328P, com degrau de quantização de ) não possuem ganho nem resolução suficientes para tratar diretamente essa faixa de sinal sem amplificação instrumental prévia. Por essa razão, é mandatório associar a célula ao circuito integrado amplificador e conversor ADC de 24 bits HX711.
Para a montagem mecânica do sistema de pesagem, utilize a geometria em balanço (cantilever):
- Extremidade fixa: o lado de onde saem os quatro fios flexíveis possui furos rosqueados M5 e deve ser parafusado rigidamente à placa-base da balança, inserindo um calço espaçador metálico rígido entre a célula e a base.
- Extremidade livre de carga: a ponta oposta possui furos rosqueados M4 e deve receber o suporte da bandeja de pesagem, também com espaçador usinado, permitindo que a zona intermediária com os furos cilíndricos flexione livremente no ar.
- Sentido da força gravitacional: posicione a célula de modo que a seta gravada na etiqueta lateral aponte para baixo, acompanhando o vetor gravitacional da massa.
Diagrama de ligação elétrica
O infográfico a seguir demonstra o esquema modular sem fios cruzados entre blocos, detalhando a interligação da célula de carga de 20 kg ao módulo conversor ADC HX711 e deste ao microcontrolador (Arduino Uno ou ESP32):
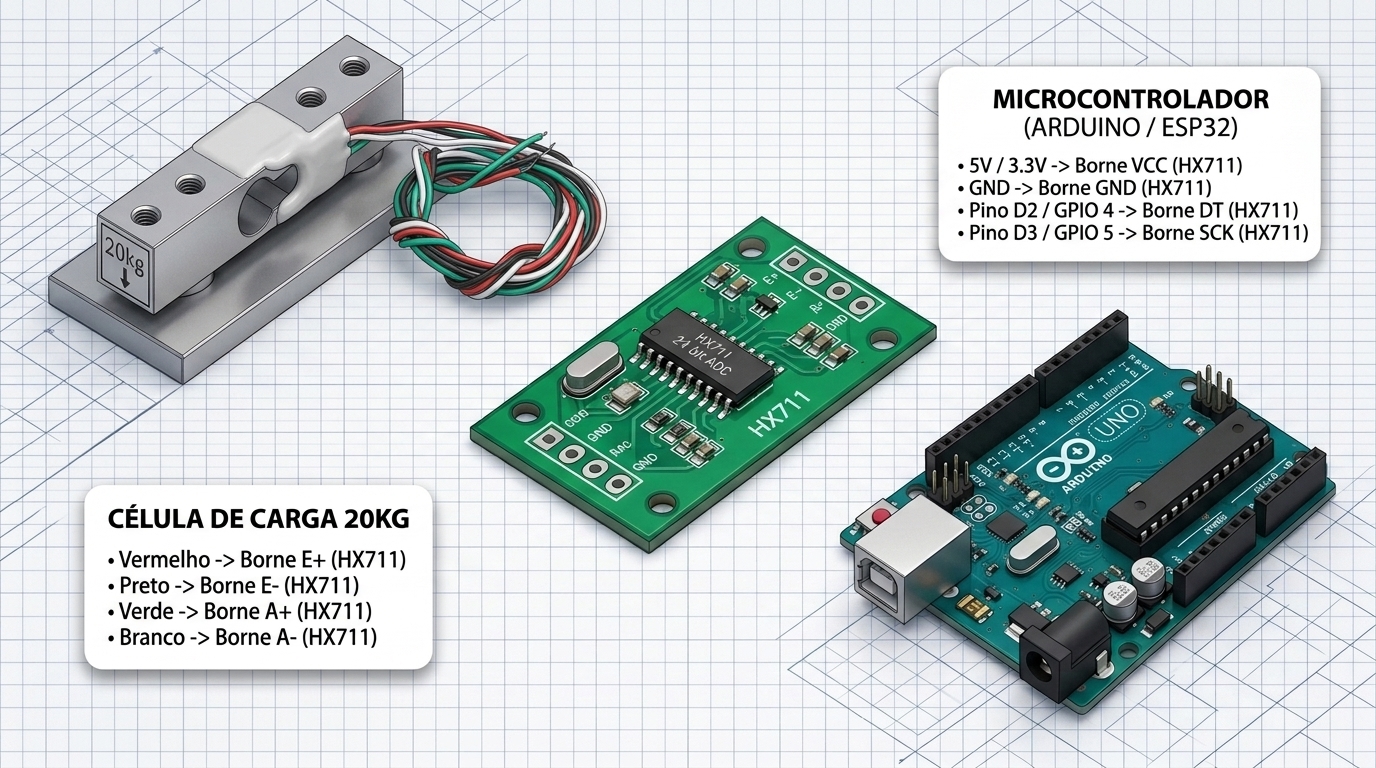
Tabela de conexões dos terminais
A conexão elétrica é distribuída em duas etapas independentes: a instrumentação analógica de baixa tensão entre a célula e o módulo HX711, e o barramento serial de dados síncronos entre o módulo HX711 e o microcontrolador.
Estágio 1: Célula de Carga para o Módulo HX711
| Terminal da Célula | Terminal no HX711 | Cor do Fio | Tipo de Sinal | Observação |
|---|---|---|---|---|
| E+ (Excitação +) | Borne E+ | Vermelho | Alimentação analógica | Tensão regulada fornecida pelo circuito HX711 () |
| E- (Excitação -) | Borne E- | Preto | Referência analógica | Retorno de corrente da ponte de Wheatstone |
| A+ (Sinal +) | Borne A+ | Verde | Entrada diferencial (+) | Entrada não inversora do canal A |
| A- (Sinal -) | Borne A- | Branco | Entrada diferencial (-) | Entrada inversora do canal A |
Estágio 2: Módulo HX711 para o Microcontrolador (Arduino Uno / ESP32)
| Terminal HX711 | Conexão no Arduino Uno | Conexão no ESP32 DevKit | Tipo de Linha | Função |
|---|---|---|---|---|
| VCC | Pino 5V (ou 3.3V) | Pino 3V3 (ou VIN 5V) | Alimentação DC | Alimenta o oscilador digital e a lógica do chip |
| GND | Pino GND | Pino GND | Referência 0V | Linha de aterramento comum |
| DT / DOUT | Pino digital D2 | Pino GPIO 4 | Saída Digital | Linha serial síncrona de dados (Data Out) |
| SCK / CLK | Pino digital D3 | Pino GPIO 5 | Entrada Digital | Linha de clock serial gerada pelo microcontrolador |
Cuidados e observações de segurança
⚠️ Atenção: Nunca submeta a barra de carga a impactos dinâmicos severos, marteladas ou quedas acidentais na bancada. Os extensômetros têm espessuras microscópicas coladas à liga de alumínio e sofrem ruptura ou delaminação instantânea sob choques dinâmicos, destruindo o alinhamento resistivo de modo irreversível.
⚠️ Atenção: Verifique o comprimento dos parafusos de fixação M4 e M5. Eles não devem ultrapassar a rosca e colidir com o corpo central ou com a base de apoio, pois qualquer restrição mecânica ao movimento da viga anula a linearidade e provoca travamento físico da leitura.
⛔ Perigo: A célula de carga opera exclusivamente sob baixas tensões em corrente contínua ( a ). NUNCA aplique tensão de rede elétrica alternada ( ou ) aos fios do sensor ou do módulo HX711. Essa ação causará queima instantânea dos strain gauges, explosão de circuitos semicondutores e risco severo de choque elétrico.
Como usar
Guia de operação passo a passo
- Instalação dos calços espaçadores: monte calços de pelo menos de espessura nos pontos de fixação M5 e M4, garantindo que a seção central com a resina de silicone não encoste na estrutura em nenhuma hipótese de flexão.
- Soldagem dos condutores: solde os quatro condutores da célula nas ilhas correspondentes da placa HX711 (Vermelho em E+, Preto em E-, Verde em A+, Branco em A-).
- Instalação da biblioteca na Arduino IDE:
- Abra o menu Ferramentas > Gerenciar Bibliotecas…;
- Digite no campo de busca:
HX711 Arduino Library(autor: Bogdan Necula); - Selecione a versão estável mais recente e clique em Instalar.
- Execução do programa de calibração: carregue o script interativo de determinação de escala para encontrar a constante que relaciona a leitura analógica bruta aos gramas reais.
- Aplicação do fator de calibração: insira o valor calculado no firmware final da balança para operação contínua com tara automática.
Modos de operação e ajustes
O chip HX711 permite duas configurações essenciais de hardware:
- Controle de Ganho do Canal A: o ganho de instrumentação é programado pelo número de pulsos de clock enviados na linha SCK após a transferência dos 24 bits de dados:
- 25 pulsos de clock: seleciona o Canal A com ganho de 128 (tensão diferencial máxima de ). Essa é a configuração padrão para a célula de 20 kg.
- 26 pulsos de clock: seleciona o Canal B com ganho de 32 (tensão diferencial máxima de ).
- 27 pulsos de clock: seleciona o Canal A com ganho de 64 (tensão diferencial máxima de ).
- Taxa de Aquisição (Pino RATE): a velocidade de conversão pode ser alterada no pino RATE do circuito integrado:
- Pino RATE em nível baixo (GND): taxa de 10 amostras por segundo (10 Hz). Este modo prioriza a estabilidade e oferece rejeição nativa a ruídos eletromagnéticos de 50 Hz e 60 Hz, ideal para balanças de precisão estáticas.
- Pino RATE em nível alto (VCC): taxa de 80 amostras por segundo (80 Hz). Indicado para aplicações dinâmicas rápidas, como medição em esteiras transportadoras.
A equação computacional utilizada no firmware para deduzir a massa do objeto é:
Exemplos práticos de uso
Exemplo 1: Script de Calibração Interativa do Fator de Escala
Utilize este programa interativo na Arduino IDE para calibrar sua balança. Tenha em mãos um peso padrão conhecido (por exemplo, um objeto calibrado de ou ).
/**
 * ============================================================================
 * RoboBuilders - Manual Técnico: Célula Carga 20kg Peso Precisão
 * Código 1: Calibração Interativa do Fator de Escala
 * Biblioteca: HX711 por Bogdan Necula
 * ============================================================================
 */

#include "HX711.h"

// Pinos de comunicação digital com o módulo HX711
// Para Arduino Uno: DT = 2, SCK = 3
// Para ESP32 DevKit: DT = 4, SCK = 5
const int PINO_DT  = 2;
const int PINO_SCK = 3;

HX711 escala;

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(10); }

  Serial.println(F("===================================================="));
  Serial.println(F("   ROBOBUILDERS - CALIBRACAO CELULA DE CARGA 20KG   "));
  Serial.println(F("===================================================="));

  // Inicializa a interface com o conversor HX711
  escala.begin(PINO_DT, PINO_SCK);

  if (!escala.is_ready()) {
    Serial.println(F("[ERRO] HX711 nao responde. Verifique a alimentacao e fios."));
    while (1) { delay(100); }
  }

  Serial.println(F("Passo 1: Remova todo e qualquer peso da bandeja de pesagem."));
  Serial.println(F("Pressione ENTER no Monitor Serial para tarar o sistema..."));
  while (!Serial.available()) { delay(10); }
  while (Serial.available()) { Serial.read(); }

  // Executa a tara (estabelece o ponto zero com média de 20 amostras)
  Serial.println(F("Calculando ponto zero (tara)... aguarde."));
  escala.tare(20);
  Serial.println(F("Tara concluida com sucesso!"));

  Serial.println(F("\nPasso 2: Coloque um objeto de peso conhecido sobre o prato."));
  Serial.println(F("Pressione ENTER apos posicionar o peso com firmeza..."));
  while (!Serial.available()) { delay(10); }
  while (Serial.available()) { Serial.read(); }

  // Coleta a leitura analógica bruta da média das amostras
  long leituraMedia = escala.get_value(20);
  Serial.print(F("Valor medio bruto lido (descontada a tara): "));
  Serial.println(leituraMedia);

  Serial.println(F("\nPasso 3: Digite o valor real da massa em gramas (ex: 1000) e envie:"));
  while (!Serial.available()) { delay(10); }
  float massaConhecidaGramas = Serial.parseFloat();
  while (Serial.available()) { Serial.read(); }

  if (massaConhecidaGramas <= 0.0f) {
    massaConhecidaGramas = 1000.0f; // Valor padrão de fallback
  }

  // Calcula a constante de calibração
  float fatorCalibracao = (float)leituraMedia / massaConhecidaGramas;

  Serial.println(F("\n===================================================="));
  Serial.print(F("FATOR DE CALIBRACAO CALCULADO: "));
  Serial.println(fatorCalibracao, 2);
  Serial.println(F("Insira este valor na constante FATOR_CALIBRACAO do Codigo 2!"));
  Serial.println(F("===================================================="));
}

void loop() {
  // Rotina de calibração finalizada no setup
}
Exemplo 2: Firmware Operacional de Balança com Comando de Tara
Após identificar o fator de escala no Código 1, atualize a constante FATOR_CALIBRACAO no código abaixo para realizar leituras contínuas com filtragem e comando de tara via monitor serial:
/**
 * ============================================================================
 * RoboBuilders - Manual Técnico: Célula Carga 20kg Peso Precisão
 * Código 2: Firmware Operacional com Filtro de Média e Tara Serial
 * Biblioteca: HX711 por Bogdan Necula
 * ============================================================================
 */

#include "HX711.h"

// Configuração dos pinos de interface com o módulo HX711
// Para Arduino Uno / Nano: DT = 2, SCK = 3
// Para ESP32 DevKit: DT = 4, SCK = 5
const int PINO_DT  = 2;
const int PINO_SCK = 3;

// Substitua pelo fator de escala encontrado no script de calibração
const float FATOR_CALIBRACAO = 215.30f;

HX711 balanca;

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(10); }

  Serial.println(F("Inicializando modulo HX711 e Celula de Carga 20kg..."));

  balanca.begin(PINO_DT, PINO_SCK);

  // Aplica o fator de calibração programado
  balanca.set_scale(FATOR_CALIBRACAO);

  // Executa tara automática inicial ao ligar (média de 15 leituras)
  Serial.println(F("Aguarde: executando tara automatica de inicializacao..."));
  balanca.tare(15);

  Serial.println(F("Sistema pronto!"));
  Serial.println(F("Comando: Envie 't' ou 'T' no Monitor Serial para re-tarar a balanca.\n"));
}

void loop() {
  // Verifica recepção de comandos de tara pela interface serial
  if (Serial.available() > 0) {
    char caractere = Serial.read();
    if (caractere == 't' || caractere == 'T') {
      Serial.println(F("\n[COMANDO] Re-tarando a balanca..."));
      balanca.tare(10);
      Serial.println(F("[OK] Tara concluida com sucesso!\n"));
    }
  }

  // Realiza medição estabilizada com média de 5 amostras consecutivas
  if (balanca.is_ready()) {
    float pesoGramas = balanca.get_units(5);

    // Filtro para eliminar pequenas flutuações de ruído em repouso
    if (pesoGramas > -1.0f && pesoGramas < 1.0f) {
      pesoGramas = 0.0f;
    }

    float pesoKg = pesoGramas / 1000.0f;

    Serial.print(F("Massa: "));
    Serial.print(pesoGramas, 1);
    Serial.print(F(" g   |   "));
    Serial.print(pesoKg, 3);
    Serial.println(F(" kg"));
  } else {
    Serial.println(F("[AVISO] HX711 em processo de conversao..."));
  }

  // Intervalo de amostragem entre ciclos de exibição
  delay(250);
}
Projetos
A célula de carga de 20 kg é um componente amplamente utilizado em projetos práticos de automação e robótica desenvolvidos pela comunidade RoboBuilders:
- Balança IoT para Gestão Inteligente de Estoque: integração com placas ESP32 para transmissão contínua de peso via protocolo MQTT para plataformas Node-RED ou Home Assistant, gerando alertas quando recipientes de insumos ou carretéis de filamento 3D atingem nível mínimo.
- Dosador Automático Gravimétrico: acionamento de válvulas solenoides ou servomotores em ciclos controlados por peso, interrompendo o fluxo no exato instante em que a massa atinge o limiar programado.
- Bancada de Ensaios Dinâmicos de Tração e Empuxo: monitoramento contínuo da curva de empuxo desenvolvida por hélices e motores brushless em bancadas laboratoriais para drones e aeromodelos.
Conclusão
A Célula Carga 20kg Peso Precisão Automação Balança oferece excelente robustez construtiva e confiabilidade metrológica para aplicações eletromecânicas:
- Arranjo em Ponte Completa de Wheatstone: quatro extensômetros ativos com compensação térmica integrada asseguram sensibilidade uniforme e imunidade a ruídos em toda a escala de 20 kg.
- Conversão de Alta Resolução via HX711: a amplificação de baixo ruído e o ADC de 24 bits digitalizam variações milivoltétricas com resolução de alta precisão.
- Montagem em Balanço Cantilever: fixação rígida com espaçadores usinados preserva a linearidade mecânica e protege os extensômetros de restrições físicas indesejadas.
Seguindo as orientações de instalação mecânica, fiação do chicote de instrumentação e rotina de calibração apresentadas neste manual, o desenvolvedor obtém pesagens estáveis e precisas para equipamentos industriais, comerciais e acadêmicos.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Célula Carga 20kg Peso Precisão Automação Balança: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.