
Câmera Raspberry Pi V1.3: Manual Técnico Completo

Introdução
Neste manual, será apresentado como instalar, configurar e utilizar a Câmera Raspberry Pi V1.3. Se desejar adquirir este produto, clique aqui.
Projetada ao redor do sensor de imagem CMOS OmniVision OV5647 de arquitetura QSXGA ( pixels), a Câmera Raspberry Pi Rev 1.3 (V1.3) fornece captura fotográfica nativa de e gravação de fluxos de vídeo em alta definição Full HD 1080p a (ou até em resolução VGA). Sua construção ultracompacta de integra um conjunto óptico colimado de foco fixo ( até o infinito) com abertura e comunicação direta via barramento diferencial de alta velocidade MIPI CSI-2 (Camera Serial Interface), permitindo processamento de imagem acelerado por hardware na GPU/ISP sem sobrecarregar a CPU principal do sistema embarcado.
Este documento técnico reúne os parâmetros ópticos, limites elétricos do regulador interno de , mapeamento completo do conector plano flexível (FFC) de 15 vias, protocolos de controle de registradores via barramento serial SCCB / I2C (endereço 0x36), procedimentos de comissionamento na pilha libcamera (rpicam-apps) e códigos completos em Python e C++ (Arduino / ESP32) para operação e diagnóstico de bancada.
Especificações técnicas
O módulo combina o transdutor óptico CMOS OmniVision OV5647 (montado em soquete mezzanine tipo SUNNY), reguladores lineares Low-Dropout (LDO) para geração das tensões internas do núcleo analógico e digital, oscilador de cristal dedicado e interface para cabo plano flexível FFC de 15 vias com passo (pitch) de .
Principais especificações
A tabela a seguir detalha as características ópticas, geométricas e de processamento de vídeo da revisão 1.3 do módulo:
| Parâmetro | Especificação Técnica |
|---|---|
| Modelo / Revisão da Placa | Raspberry Pi Camera Board Rev 1.3 (SKU RB0084) |
| Sensor de Imagem | OmniVision OV5647 Color CMOS QSXGA () |
| Tamanho Óptico do Sensor | Formato (, diagonal de ) |
| Resolução Ativa da Matriz | pixels () |
| Dimensão Física do Pixel | (Tecnologia OmniBSI™ retroiluminada) |
| Distância Focal da Lente () | (equivalente a em câmera Full-Frame SLR) |
| Abertura Relativa (F-number) | |
| Sistema de Focalização | Foco fixo colimado de fábrica ( até o infinito) |
| Ângulo de Visão (FOV Horizontal Vertical) | (aproximadamente diagonal) |
| Campo de Visão Linear a | |
| Filtro Óptico Integrado | Filtro de corte infravermelho (IR-Cut) em |
| Modos e Taxas de Quadro de Vídeo | (1080p) @ (720p) @ (VGA) @ / |
| Formatos de Saída Bruta do Sensor | 8-bit / 10-bit RAW RGB (Padrão de filtro de cor Bayer) |
| Interface de Transmissão de Vídeo | MIPI CSI-2 de 2 vias de dados (2 Data Lanes) + 1 via de clock |
| Interface de Controle e Configuração | Barramento serial SCCB compatível com I2C (até ) |
| Endereço I2C Padrão (7 bits) | 0x36 (0x6C escrita / 0x6D leitura em formato 8 bits) |
| Conector Físico | FFC/FPC de 15 vias com trava deslizante, passo de |
| Dimensões da Placa PCB | (sem o cabo flat) |
| Massa Aproximada | (apenas o módulo PCB + lente) |
Características elétricas e operacionais
A placa recebe alimentação regulada de DC através do pino 15 do barramento CSI e sintetiza internamente os barramentos de tensão necessários para o arranjo de fotodiodos ( analógico) e para a lógica de conversão e serialização MIPI ( digital):
| Grandeza Elétrica / Operacional | Mínimo | Típico | Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Alimentação Principal ( / Pino 15) | ||||
| Tensão Analógica Interna do Sensor () | ||||
| Tensão do Núcleo Digital Interno () | ||||
| Tensão Lógica de Interface I/O () | ||||
| Corrente de Operação Ativa (Captura 1080p30) | ||||
Corrente em Modo Standby / Power-Down (PWDN = LOW) | — | |||
| Nível Lógico Alto no Barramento I2C/SCCB () | ||||
| Nível Lógico Baixo no Barramento I2C/SCCB () | ||||
| **Excursão Diferencial MIPI High-Speed ($ | V_{\text{OD}} | $)** | ||
| Tensão de Modo Comum MIPI High-Speed () | ||||
| Impedância Diferencial das Pistas MIPI () | ||||
| Relação Sinal-Ruído Máxima () | — | — | ||
| Faixa Dinâmica Óptica (Dynamic Range) | — | — | ||
| Temperatura de Operação Ambiente | ||||
| Faixa Térmica de Estabilidade Óptica |
⚠️ Atenção: Os pinos de controle digital (
CAM_SCL,CAM_SDAeCAM_GPIO) operam exclusivamente com lógica de e não são tolerantes a . Ao realizar diagnósticos do barramento I2C/SCCB com microcontroladores de (como o Arduino Uno/Mega), é obrigatório utilizar um conversor de nível lógico bidirecional (Level Shifter), sob pena de destruição imediata das portas do sensor OV5647.
Descrição do produto
O que é a Câmera Raspberry Pi V1.3?
A Câmera Raspberry Pi V1.3 (Rev 1.3) é o módulo de captura óptica padrão de primeira geração projetado especificamente para conexão direta à porta CSI (Camera Serial Interface) dos computadores de placa única Raspberry Pi. Seu elemento sensor ativo é o chip CMOS colorido OmniVision OV5647, organizado em uma matriz de pixels com tecnologia de iluminação traseira (Back-Side Illumination — OmniBSI™), que posiciona as camadas metálicas de roteamento abaixo dos fotodiodos para elevar a sensibilidade quântica e reduzir o acoplamento cruzado óptico (crosstalk) entre pixels adjacentes de .
Diferentemente de webcams convencionais conectadas via barramento USB — que dependem de conversão de protocolo e consomem ciclos expressivos de CPU —, a revisão 1.3 transfere os quadros digitais em formato bruto Bayer RAW de 8 ou 10 bits através de dois pares diferenciais de sinalização de baixa tensão (MIPI CSI-2) diretamente para o coprocessador gráfico VideoCore/ISP da placa hospedeira. O controle de exposição eletrônica (rolling shutter), ganho analógico, calibração de nível de preto (BLC) e seleção de resolução é gerenciado de forma independente pelo barramento serial de dois fios SCCB/I2C no endereço fixo 0x36.
Para que serve?
O módulo atende a projetos de engenharia embarcada e automação que demandam aquisição de imagens com baixa latência e dimensões reduzidas:
- Visão Computacional e Robótica Autônoma: processamento de quadros em tempo real com
OpenCVePicamera2para navegação de robôs móveis, leitura de marcadores fiduciais (ArUco/QR Code), classificação de cores e detecção de objetos; - Monitoramento Remoto e Telemetria Visual: transmissão de vídeo em 1080p a codificado em H.264 por hardware para servidores RTSP/WebRTC, supervisão de impressoras 3D (OctoPrint/Klipper) e sistemas de segurança;
- Registro Científico e Time-Lapse Automatizado: captura programada de fotografias estáticas em resolução nativa de () para acompanhamento de experimentos laboratoriais, estufas agrícolas e meteorologia.
Por que devo usar?
- Comunicação Direta MIPI CSI-2 de Baixíssima Latência: a conexão dedicada com o processador de sinal de imagem (ISP) do SoC permite codificar fluxos Full HD 1080p a com ocupação de CPU inferior a ;
- Óptica Colimada de Foco Fixo e Peso Ultraleve (): a ausência de conjuntos mecânicos pesados torna a placa imune a descalibração por vibração em drones, gimbals e pequenos chassis robóticos;
- Suporte Nativo Consolidado no Ecossistema Linux: compatibilidade direta com os drivers de kernel
ov5647V4L2, a pilha modernalibcamera/rpicam-appse a biblioteca oficialPicamera2em Python.
Quando devo usar?
Este módulo é indicado quando:
- O projeto utiliza placas Raspberry Pi (Pi 1, Pi 2, Pi 3, Pi 4, Pi 5 ou linha Pi Zero) e requer captura em 1080p ou fotos de com excelente relação custo-benefício;
- Os objetos monitorados encontram-se a distâncias a partir de (ou com boa iluminação), aproveitando a profundidade de campo hiperfocal da lente de ();
- Há restrição severa de espaço físico e massa no cabeçote do equipamento ou robô.
Quando não devo usar:
- Inspeção macro a curtíssima distância (menos de ) sem ajuste mecânico: como a lente da versão V1.3 vem colada de fábrica para foco hiperfocal ( ao infinito), objetos muito próximos ficarão fora de foco, a menos que se rompa cuidadosamente o ponto de trava da rosca ou se utilize a versão OV5647 com lente M12 ajustável;
- Monitoramento noturno sob iluminação infravermelha (): o módulo V1.3 padrão possui filtro óptico IR-Cut integrado sobre o sensor. Para visão noturna com refletores IR, utilize a variante Pi NoIR;
- Captura direta de vídeo com microcontroladores de 8/32 bits sem interface CSI: placas como Arduino Uno, Nano ou ESP32 convencional não possuem receptor diferencial MIPI CSI-2 de alta frequência. Para captura de imagem direta em microcontroladores sem Linux embarcado, utilize o módulo ESP32-CAM (OV2640) com barramento paralelo DVP.
Pinout e diagrama de entradas/saídas
A interface elétrica da Câmera Raspberry Pi V1.3 é composta por um conector plano FFC (Flexible Flat Cable) de 15 terminais com espaçamento de . A tabela abaixo descreve a função individual de cada pino, os níveis de tensão e a direção do fluxo de sinal:
| Pino FFC | Nome do Sinal | Direção (Câmera Host) | Nível Elétrico | Função e Descrição Técnica |
|---|---|---|---|---|
| 1 | GND | Referência | Terra comum e blindagem lateral do cabo flat | |
| 2 | CAM_D0_N | Saída (Câmera Host) | MIPI () | Via de Dados Diferencial 0 — Polaridade Negativa |
| 3 | CAM_D0_P | Saída (Câmera Host) | MIPI () | Via de Dados Diferencial 0 — Polaridade Positiva |
| 4 | GND | Referência | Malha de isolamento entre o par D0 e o par D1 | |
| 5 | CAM_D1_N | Saída (Câmera Host) | MIPI () | Via de Dados Diferencial 1 — Polaridade Negativa |
| 6 | CAM_D1_P | Saída (Câmera Host) | MIPI () | Via de Dados Diferencial 1 — Polaridade Positiva |
| 7 | GND | Referência | Malha de isolamento entre o par D1 e o par CLK | |
| 8 | CAM_CLK_N | Saída (Câmera Host) | MIPI () | Via de Clock Diferencial MIPI — Polaridade Negativa |
| 9 | CAM_CLK_P | Saída (Câmera Host) | MIPI () | Via de Clock Diferencial MIPI — Polaridade Positiva |
| 10 | GND | Referência | Malha de isolamento entre sinais MIPI e sinais lógicos | |
| 11 | CAM_GPIO (PWDN/EN) | Entrada (Host Câmera) | LVCMOS | Habilitação do regulador/sensor e oscilador (HIGH = Ativo) |
| 12 | CAM_CLK / LED_EN | Entrada (Host Câmera) | LVCMOS | Controle do LED indicador frontal (Rev 1.3) ou linha auxiliar |
| 13 | CAM_SCL | Entrada (Host Câmera) | LVCMOS | Clock do barramento serial de controle I2C / SCCB |
| 14 | CAM_SDA | Bidirecional | LVCMOS | Dados bidirecionais do barramento serial I2C / SCCB |
| 15 | VCC (+3V3) | Alimentação | DC | Entrada de tensão regulada principal (consumo até ) |
Como fazer a ligação
Requisitos de instalação e alimentação
A correta instalação física e elétrica do módulo exige atenção aos seguintes requisitos de engenharia:
- Fonte de Alimentação do Sistema Host: embora a câmera consuma cerca de na linha de , a ativação simultânea do sensor e dos blocos de codificação de vídeo na GPU eleva a corrente exigida na entrada de do Raspberry Pi em até . Utilize sempre uma fonte chaveada estabilizada de com capacidade mínima de (Pi 3B+) ou (Pi 4 / Pi 5);
- Orientação Correta do Cabo FFC de 15 Vias:
- No conector da Câmera V1.3: os terminais metálicos expostos do cabo flat devem ficar voltados para a face da placa de circuito impresso verde (a fita azul de reforço fica voltada para fora/trás);
- No conector CSI do Raspberry Pi (Modelos B / B+ / 2B / 3B / 3B+ / 4B): o slot CSI localiza-se entre a porta HDMI e o conector de áudio P2. Os contatos metálicos prateados devem ficar voltados para o lado das portas HDMI, e a fita azul voltada para a porta de áudio/Ethernet;
- Adaptador para Placas com Conector Miniaturizado (22 Vias): placas Raspberry Pi Zero / Zero W / Zero 2 W e Raspberry Pi 5 utilizam conectores FPC de 22 vias com passo de . Nesses modelos, substitua o cabo padrão de 15 vias () por um cabo adaptador específico de 15 vias () para 22 vias ().
Diagrama de ligação elétrica
O diagrama técnico a seguir apresenta a arquitetura de interconexão em blocos da Câmera Raspberry Pi V1.3, destacando o acoplamento do cabo FFC de 15 vias ao conector CSI, os pares diferenciais MIPI CSI-2, o barramento de controle I2C/SCCB e a distribuição de alimentação:
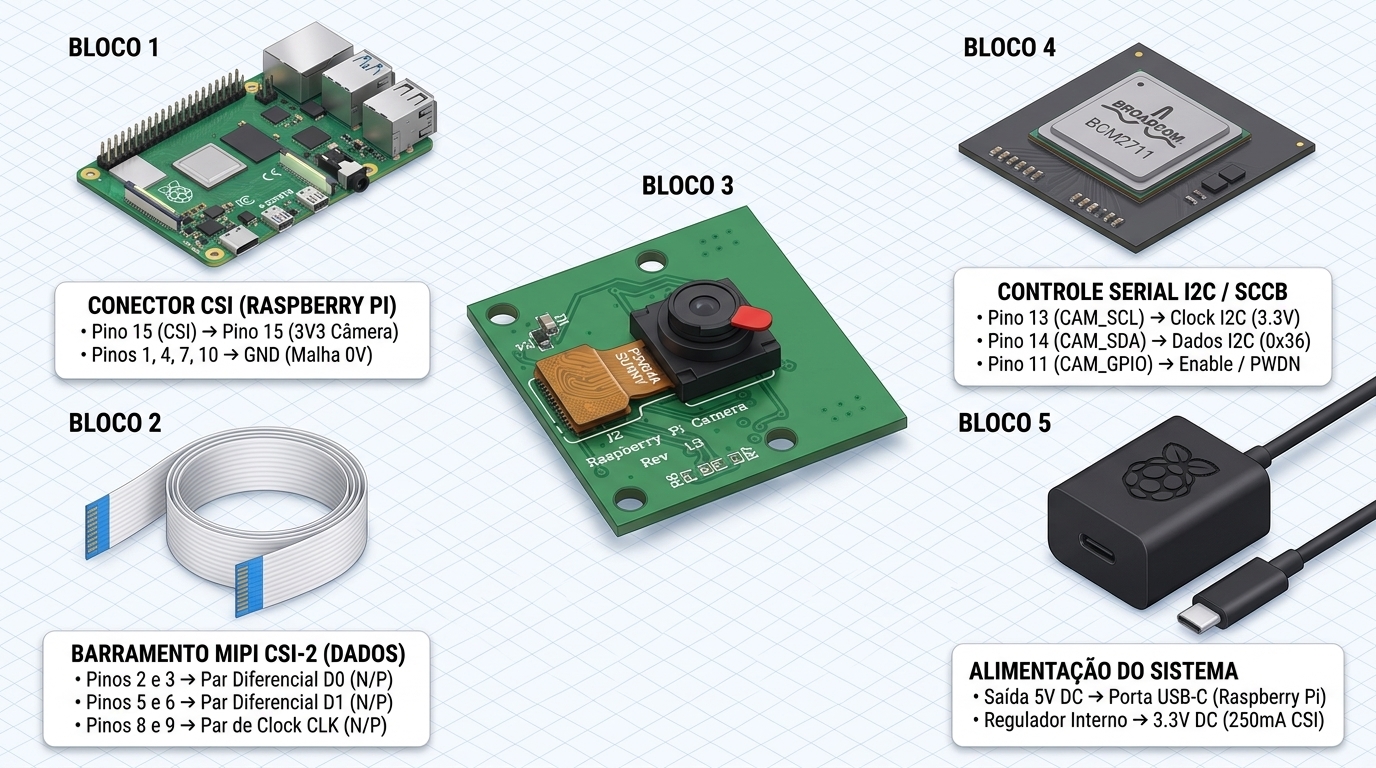
Tabela de conexões dos terminais
A ligação entre a Câmera Raspberry Pi V1.3 e a placa controladora ocorre pino a pino por meio do cabo flat FFC de 15 vias (ou via barramento I2C de em bancadas de diagnóstico com ESP32/Arduino):
| Terminal de Origem (Câmera V1.3) | Terminal de Destino (Conector CSI Raspberry Pi) | Destino Alternativo (Diagnóstico I2C ESP32) | Tipo de Sinal | Observação Técnica |
|---|---|---|---|---|
| Pino 15 (VCC +3V3) | Pino 15 do Conector CSI | Pino 3V3 do ESP32 | Alimentação DC () | Alimentação primária regulada da placa |
| Pinos 1, 4, 7, 10 (GND) | Pinos 1, 4, 7, 10 do Conector CSI | Pino GND do ESP32 | Terra Comum () | Referência elétrica e blindagem entre pares MIPI |
| Pino 13 (CAM_SCL) | Pino 13 do Conector CSI (I2C0_SCL) | Pino GPIO 22 (SCL) c/ pull-up | Clock Serial I2C () | Barramento de controle SCCB até |
| Pino 14 (CAM_SDA) | Pino 14 do Conector CSI (I2C0_SDA) | Pino GPIO 21 (SDA) c/ pull-up | Dados Seriais I2C () | Endereço escravo de 7 bits fixo em 0x36 |
| Pino 11 (CAM_GPIO) | Pino 11 do Conector CSI | Pino GPIO 4 (ou pull-up p/ 3V3) | Controle Digital () | Nível HIGH () ativa o LDO e o clock da placa |
| Pino 12 (CAM_CLK/LED) | Pino 12 do Conector CSI | Deixar sem conexão (NC) | Controle Auxiliar () | Acionamento do LED frontal na revisão 1.3 |
| Pinos 2 e 3 (D0_N / D0_P) | Pinos 2 e 3 do Conector CSI | Exclusivo para Host MIPI CSI-2 | Par Diferencial MIPI D0 | Canal 0 de vídeo serial de alta velocidade |
| Pinos 5 e 6 (D1_N / D1_P) | Pinos 5 e 6 do Conector CSI | Exclusivo para Host MIPI CSI-2 | Par Diferencial MIPI D1 | Canal 1 de vídeo serial de alta velocidade |
| Pinos 8 e 9 (CLK_N / CLK_P) | Pinos 8 e 9 do Conector CSI | Exclusivo para Host MIPI CSI-2 | Par Diferencial MIPI CLK | Clock síncrono de amostragem DDR MIPI CSI-2 |
Cuidados e observações de segurança
⛔ Perigo: Jamais insira ou remova o cabo flat FFC com a placa Raspberry Pi energizada (hot-plugging é estritamente proibido). Como o pino 15 transporta na borda do conector, uma leve inclinação angular durante o encaixe com o sistema ligado causa curto-circuito direto entre a linha de alimentação e o barramento I2C ou terra, queimando instantaneamente o sensor OV5647 e o barramento CSI do processador.
⚠️ Atenção: O subconjunto óptico central é conectado à PCB verde por um pequeno conector mezzanine flexível amarelo identificável pela inscrição
SUNNY. Durante o manuseio ou fixação com parafusos M2, pressione suavemente o topo plano desse conector para garantir que o transporte não o tenha desencaixado, e remova a película plástica protetora da lente antes de iniciar as capturas.
💡 Dica: Mantenha o cabo FFC afastado de fontes chaveadas abertas, motores de corrente contínua e inversores PWM. O acoplamento indutivo de ruído eletromagnético sobre o cabo flat sem blindagem metálica externa pode corromper pacotes CRC no barramento MIPI CSI-2 e gerar falhas de timeout de quadro.
Como usar
Guia de operação passo a passo
Nas distribuições atuais do Raspberry Pi OS (Debian 12 Bookworm e Debian 11 Bullseye), o acesso ao módulo OV5647 é gerenciado pela pilha de código aberto libcamera em conjunto com os utilitários rpicam-apps.
Passo 1: Configuração do Device Tree no Firmware de Boot
Com a câmera devidamente conectada à porta CSI (e o sistema ligado após o encaixe), abra o terminal do Raspberry Pi e edite o arquivo de configuração de inicialização:
sudo nano /boot/firmware/config.txt(Nota: em instalações anteriores baseadas no Debian Bullseye, o caminho do arquivo é /boot/config.txt).
Verifique se a diretiva de detecção automática de câmeras CSI está ativa (1). Caso utilize cabos adaptadores ou deseje declarar explicitamente o driver do sensor OV5647, garanta a seguinte configuração:
# Habilita a varredura automatica de sensores MIPI CSI-2 no barramento I2C
camera_auto_detect=1

# Opcional: caso camera_auto_detect esteja como 0, descomente a linha abaixo:
# dtoverlay=ov5647
Salve as alterações (Ctrl + O, Enter e Ctrl + X) e reinicie o sistema operacional:
sudo rebootPasso 2: Enumeração e Validação do Sensor no Kernel
Após a reinicialização, execute o comando de listagem para confirmar que o driver V4L2 comunicou com o endereço I2C 0x36 e reconheceu a matriz OV5647:
rpicam-hello --list-camerasA saída padrão exibirá o identificador do chip e as quatro geometrias de amostragem nativas em 10 bits (SRGGB10_CSI2P):
Available cameras
-----------------
0 : ov5647 [2592x1944 10-bit RGGB] (/base/soc/i2c0mux/i2c@1/ov5647@36)
    Modes: 'SRGGB10_CSI2P' : 640x480 [58.92 fps - (16, 0)/2560x1920 crop]
                             1296x972 [46.34 fps - (0, 0)/2592x1944 crop]
                             1920x1080 [32.81 fps - (348, 434)/1928x1080 crop]
                             2592x1944 [15.63 fps - (0, 0)/2592x1944 crop]
Passo 3: Teste de Pré-Visualização e Captura Fotográfica (5MP)
Para abrir uma janela de vídeo em tempo real durante e validar o enquadramento:
rpicam-hello -t 5000Para capturar uma fotografia estática na resolução máxima do sensor ( pixels) após de estabilização do controle automático de exposição (AEC) e ganho (AGC):
rpicam-still -o foto_ov5647_5mp.jpg --width 2592 --height 1944 -t 2000 --quality 95Passo 4: Gravação de Vídeo em Full HD (1080p a 30 fps)
Para gravar de vídeo em alta definição ( a ) utilizando o codificador H.264 por hardware:
rpicam-vid -o video_1080p30.h264 -t 10000 --width 1920 --height 1080 --framerate 30Modos de operação e ajustes
O sensor OmniVision OV5647 dispõe de modos internos de leitura completa, recorte de janela (window cropping) e combinação de pixels adjacentes (2x2 binning):
- Modo QSXGA Completo ( @ ): lê integralmente a matriz ativa de em proporção 4:3, entregando o campo de visão máximo de ;
- Modo Binning 2x2 ( @ ): combina pares de pixels para dobrar a relação sinal-ruído em ambientes de baixa luminosidade mantendo o campo de visão integral (sem corte de bordas);
- Modo Full HD 1080p ( @ ): aplica um recorte central (crop) na matriz de pixels para evitar artefatos de interpolação escalar, resultando em um campo de visão mais fechado e focado no centro óptico.
Cálculo Óptico do Campo de Visão Linear e Distância Hiperfocal
A largura horizontal real () e a altura vertical () da cena enquadrada a uma distância de trabalho da lente (com distância focal e dimensões ativas do sensor e ) são determinadas por semelhança geométrica:
Para um objeto posicionado a de distância da câmera no modo 4:3 completo:
Por sua vez, a distância hiperfocal () do conjunto óptico — considerando comprimento focal , abertura relativa e círculo de confusão admissível igual a o passo de pixel () — é calculada por:
Com a lente colimada de fábrica próxima a , todos os planos situados desde a metade da distância hiperfocal ( a ) até o infinito () permanecem simultaneamente nítidos sem necessidade de atuador de foco automático.
Exemplos práticos de uso
Exemplo 1: Aquisição e Detecção de Objetos com Python (Picamera2 + OpenCV)
O código abaixo utiliza a biblioteca oficial Picamera2 no Raspberry Pi OS para capturar quadros diretamente em arrays NumPy, calcular a luminosidade média da cena e destacar contornos em tempo real com OpenCV:
#!/usr/bin/env python3
"""
RoboBuilders - Captura e Visao Computacional com Camera Raspberry Pi V1.3 (OV5647)
Compativel com Raspberry Pi OS (Bookworm / Bullseye) usando Picamera2 e OpenCV
"""

import time
import cv2
import numpy as np
from picamera2 import Picamera2

def main():
    # Instancia o controlador da camera na pilha libcamera
    picam2 = Picamera2()

    # Configura resolucao 1296x972 (Modo Binning 2x2 com FOV completo) a 30 FPS
    config = picam2.create_preview_configuration(
        main={"format": "RGB888", "size": (1296, 972)},
        controls={"FrameRate": 30.0, "AeEnable": True, "AwbEnable": True}
    )
    picam2.configure(config)
    picam2.start()

    # Aguarda convergencia dos algoritmos de Auto-Exposure (AEC) e Auto-White-Balance (AWB)
    time.sleep(1.0)
    print("[INFO] Camera Raspberry Pi V1.3 ativa. Pressione 'q' para encerrar.")

    t_anterior = time.perf_counter()
    fps = 0.0

    try:
        while True:
            # Captura o quadro atual diretamente como matriz NumPy (BGR para o OpenCV)
            quadro_rgb = picam2.capture_array("main")
            quadro_bgr = cv2.cvtColor(quadro_rgb, cv2.COLOR_RGB2BGR)

            # Converte para escala de cinza e calcula luminancia media
            cinza = cv2.cvtColor(quadro_bgr, cv2.COLOR_BGR2GRAY)
            luminancia_media = float(np.mean(cinza))

            # Suavizacao Gaussiana e deteccao de bordas Canny
            suavizado = cv2.GaussianBlur(cinza, (5, 5), 0)
            bordas = cv2.Canny(suavizado, 60, 160)

            # Calcula a taxa de quadros instantanea (FPS)
            t_atual = time.perf_counter()
            dt = t_atual - t_anterior
            t_anterior = t_atual
            if dt > 0:
                fps = 0.9 * fps + 0.1 * (1.0 / dt) if fps > 0 else (1.0 / dt)

            # Sobrepoe telemetria tecnica no quadro principal
            texto_hud = f"OV5647 V1.3 | {fps:.1f} FPS | Lum: {luminancia_media:.1f}"
            cv2.putText(
                quadro_bgr, texto_hud, (20, 40),
                cv2.FONT_HERSHEY_SIMPLEX, 0.8, (0, 255, 0), 2, cv2.LINE_AA
            )

            # Exibe o fluxo colorido e o mapa de bordas
            cv2.imshow("RoboBuilders - Camera V1.3 (Stream)", quadro_bgr)
            cv2.imshow("RoboBuilders - Bordas Canny", bordas)

            if cv2.waitKey(1) & 0xFF == ord("q"):
                break
    finally:
        picam2.stop()
        cv2.destroyAllWindows()
        print("[INFO] Captura finalizada com seguranca.")

if __name__ == "__main__":
    main()
Exemplo 2: Firmware C++ para Diagnóstico de Bancada e Configuração I2C/SCCB (Arduino / ESP32)
Em bancadas de engenharia, manutenção de módulos ou projetos em que um microcontrolador ESP32 ou Arduino () atua como mestre de diagnóstico e controle dos registradores internos do sensor OmniVision OV5647 (via barramento Wire I2C no endereço de 7 bits 0x36), o código C++ completo a seguir realiza:
- O acionamento da linha de habilitação
CAM_GPIO(Pino 11 do FFC); - A varredura do barramento I2C e verificação do Chip ID de 16 bits nos registradores
0x300A(esperado0x56) e0x300B(esperado0x47); - A leitura e escrita de registradores de controle de exposição, ganho e ativação do gerador interno de padrão de barras de cor (Color Bar Test Pattern no registrador
0x503D).
/**
 * ============================================================================
 * RoboBuilders - Firmware de Diagnostico e Controle I2C/SCCB para Camera V1.3
 * Sensor: OmniVision OV5647 (5MP CMOS) - Endereco I2C de 7 bits: 0x36
 * Compativel com: ESP32 / Arduino Due / RP2040 (Logica estrita de 3.3V)
 * ============================================================================
 */

#include <Arduino.h>
#include <Wire.h>

// Endereco I2C (SCCB) de 7 bits do sensor OmniVision OV5647
static constexpr uint8_t OV5647_I2C_ADDR = 0x36;

// Mapa de registradores internos de 16 bits do datasheet OV5647
static constexpr uint16_t REG_SYSTEM_RESET     = 0x0103; // Bit[0]=1 aplica Software Reset
static constexpr uint16_t REG_MODE_SELECT      = 0x0100; // 0x00 = Standby, 0x01 = Streaming
static constexpr uint16_t REG_CHIP_ID_HIGH     = 0x300A; // Valor esperado: 0x56
static constexpr uint16_t REG_CHIP_ID_LOW      = 0x300B; // Valor esperado: 0x47
static constexpr uint16_t REG_AEC_PK_MANUAL    = 0x3503; // Controle manual de AEC/AGC
static constexpr uint16_t REG_ISP_PRE_CTRL00   = 0x503D; // Bit[7]=1 habilita Color Bar Test Pattern

// Pinos utilizados no ESP32 (ajuste conforme sua placa de 3.3V)
#if defined(ESP32)
static constexpr int PIN_I2C_SDA  = 21; // Conectado ao Pino 14 do FFC (CAM_SDA)
static constexpr int PIN_I2C_SCL  = 22; // Conectado ao Pino 13 do FFC (CAM_SCL)
static constexpr int PIN_CAM_GPIO = 4;  // Conectado ao Pino 11 do FFC (CAM_GPIO / Enable)
#else
static constexpr int PIN_CAM_GPIO = 4;  // Em placas 3.3V padrao, usa SDA/SCL nativos
#endif

/**
 * Escreve 1 byte (8 bits) em um registrador de endereco de 16 bits do OV5647
 */
bool ov5647WriteReg(uint16_t regAddr, uint8_t value) {
  Wire.beginTransmission(OV5647_I2C_ADDR);
  Wire.write(static_cast<uint8_t>((regAddr >> 8) & 0xFF)); // MSB do endereco (Bits 15..8)
  Wire.write(static_cast<uint8_t>(regAddr & 0xFF));        // LSB do endereco (Bits 7..0)
  Wire.write(value);                                       // Dado de 8 bits a gravar
  return (Wire.endTransmission() == 0);
}

/**
 * Le 1 byte (8 bits) a partir de um registrador de endereco de 16 bits do OV5647
 */
bool ov5647ReadReg(uint16_t regAddr, uint8_t &outValue) {
  Wire.beginTransmission(OV5647_I2C_ADDR);
  Wire.write(static_cast<uint8_t>((regAddr >> 8) & 0xFF)); // MSB do endereco
  Wire.write(static_cast<uint8_t>(regAddr & 0xFF));        // LSB do endereco
  if (Wire.endTransmission(false) != 0) {
    return false; // NACK recebido durante o enderecamento
  }

  uint8_t bytesRead = Wire.requestFrom(OV5647_I2C_ADDR, static_cast<uint8_t>(1));
  if (bytesRead == 1 && Wire.available()) {
    outValue = Wire.read();
    return true;
  }
  return false;
}

/**
 * Executa a verificacao completa de hardware e exibe relatorio no Monitor Serial
 */
void diagnosticarCameraOV5647() {
  uint8_t idHigh = 0, idLow = 0;

  Serial.println(F("\n------------------------------------------------------------"));
  Serial.println(F("[TESTE] Iniciando leitura de registradores via SCCB/I2C (0x36)"));

  bool okHigh = ov5647ReadReg(REG_CHIP_ID_HIGH, idHigh);
  bool okLow  = ov5647ReadReg(REG_CHIP_ID_LOW, idLow);

  if (!okHigh || !okLow) {
    Serial.println(F("[ERRO] Sem resposta do endereco 0x36 no barramento I2C!"));
    Serial.println(F("       1. Verifique se o Pino 15 recebe +3.3V estavel."));
    Serial.println(F("       2. Verifique se o Pino 11 (CAM_GPIO) esta em nivel HIGH (3.3V)."));
    Serial.println(F("       3. Confirme os resistores de pull-up (4.7k ohms) em SDA e SCL."));
    return;
  }

  uint16_t chipId = (static_cast<uint16_t>(idHigh) << 8) | idLow;
  Serial.print(F("[OK] Resposta recebida! Chip ID lido: 0x"));
  if (chipId < 0x1000) Serial.print('0');
  Serial.println(chipId, HEX);

  if (chipId == 0x5647) {
    Serial.println(F("[CONFIRMADO] Sensor autentico OmniVision OV5647 (Camera V1.3 5MP)."));

    // Leitura do estado atual de operacao (0x0100) e padrao de teste (0x503D)
    uint8_t modeVal = 0, testPatternVal = 0;
    ov5647ReadReg(REG_MODE_SELECT, modeVal);
    ov5647ReadReg(REG_ISP_PRE_CTRL00, testPatternVal);

    Serial.print(F(" • Registrador MODE_SELECT (0x0100): 0x"));
    Serial.println(modeVal, HEX);
    Serial.print(F(" • Registrador ISP_PRE_CTRL00 (0x503D): 0x"));
    Serial.println(testPatternVal, HEX);
  } else {
    Serial.println(F("[ALERTA] O ID retornado nao corresponde ao padrao 0x5647."));
  }
}

void setup() {
  Serial.begin(115200);
  delay(500);

  Serial.println(F("============================================================"));
  Serial.println(F("RoboBuilders - Diagnostico de Bancada Camera Raspberry Pi V1.3"));
  Serial.println(F("============================================================"));

  // Habilita o regulador LDO interno e o oscilador da placa V1.3 (Pino 11 = HIGH)
  pinMode(PIN_CAM_GPIO, OUTPUT);
  digitalWrite(PIN_CAM_GPIO, HIGH);
  delay(50); // Aguarda estabilizacao das linhas internas AVDD (2.8V) e DVDD (1.5V)

  // Inicializa o barramento I2C em 100 kHz
#if defined(ESP32)
  Wire.begin(PIN_I2C_SDA, PIN_I2C_SCL, 100000UL);
#else
  Wire.begin();
  Wire.setClock(100000UL);
#endif

  diagnosticarCameraOV5647();

  Serial.println(F("\nComandos disponiveis no Monitor Serial:"));
  Serial.println(F("  [d] Executar novo diagnostico de registradores"));
  Serial.println(F("  [c] Ativar gerador de Color Bar Test Pattern (0x503D = 0x80)"));
  Serial.println(F("  [n] Restaurar modo de imagem normal do sensor (0x503D = 0x00)"));
  Serial.println(F("  [r] Aplicar Software Reset no OV5647 (0x0103 = 0x01)"));
}

void loop() {
  if (Serial.available() > 0) {
    char cmd = Serial.read();
    switch (cmd) {
      case 'd':
      case 'D':
        diagnosticarCameraOV5647();
        break;

      case 'c':
      case 'C':
        if (ov5647WriteReg(REG_ISP_PRE_CTRL00, 0x80)) {
          Serial.println(F("[CONFIG] Padrao de barras de cor (Color Bar) ATIVADO no ISP."));
        }
        break;

      case 'n':
      case 'N':
        if (ov5647WriteReg(REG_ISP_PRE_CTRL00, 0x00)) {
          Serial.println(F("[CONFIG] Captura optica normal RESTAURADA (Color Bar desativado)."));
        }
        break;

      case 'r':
      case 'R':
        if (ov5647WriteReg(REG_SYSTEM_RESET, 0x01)) {
          delay(20);
          Serial.println(F("[RESET] Software Reset aplicado com sucesso ao sensor OV5647."));
          diagnosticarCameraOV5647();
        }
        break;

      default:
        break;
    }
  }
}
Projetos
Para expandir a integração deste módulo óptico em sistemas embarcados completos com interface gráfica ou comparar sua aplicação com outras variantes de sensores CSI e plataformas robóticas da RoboBuilders, consulte os guias complementares publicados no blog:
- Câmera Raspberry Pi OV5647 5MP 1080p 3.6mm: Manual Técnico Completo: versão equipada com suporte óptico M12 e anel de foco ajustável manualmente para aplicações de visão industrial e distância macro;
- Câmera Raspberry Pi 5 8MP IMX219 77° FOV Profissional: alternativa de segunda geração baseada no sensor Sony IMX219 de 8 megapixels com cabo nativo de 22 vias para o Raspberry Pi 5;
- Como Instalar os Drivers para o Display 3.5” no Raspberry Pi: guia prático para montar um terminal portátil com tela sensível ao toque exibindo a pré-visualização da câmera diretamente no Raspberry Pi.
Conclusão
Neste manual técnico, foram abordados os fundamentos de hardware, óptica e programação necessários para integrar a Câmera Raspberry Pi V1.3 (OV5647 5MP) com máxima confiabilidade:
- Especificações Ópticas e Arquitetura CMOS: matriz retroiluminada OmniVision OV5647 de pixels (), lente colimada de foco fixo (, ) com distância hiperfocal de e campo de visão de ;
- Parâmetros Elétricos e Pinout FFC: alimentação primária de DC (consumo típico de ), pares diferenciais MIPI CSI-2 de e barramento de controle serial I2C/SCCB no endereço
0x36; - Instalação Segura e Prevenção de Falhas: orientação correta dos contatos metálicos do cabo flat de 15 vias no conector CSI e proibição estrita de conexão a quente (hot-plugging);
- Comissionamento e Desenvolvimento de Software: ativação na pilha
libcamera/rpicam-apps, processamento de visão computacional em tempo real comPicamera2eOpenCVem Python, e diagnóstico direto de registradores de 16 bits em C++ para plataformas de .
Com essas referências de bancada, o módulo está pronto para operar em sistemas de visão computacional, monitoramento contínuo e robótica avançada.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Câmera Raspberry Pi V1.3: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.