
Câmera Raspberry Pi 5 8MP IMX219 77 Graus FOV Profissional: Manual Técnico Completo

Introdução
Neste manual, será apresentado como instalar, configurar e utilizar a Câmera Raspberry Pi 5 8MP IMX219 77 Graus FOV Profissional. Se desejar adquirir este produto, clique aqui.
Projetada com base no sensor retroiluminado CMOS Sony IMX219PQ, esta placa de captura de vídeo de alta definição entrega resolução estática de 8 megapixels ( pixels) e capacidade de streaming com taxas de até . Dotada de uma lente óptica de alta fidelidade com campo de visão (Field of View — FOV) diagonal de , o módulo elimina as distorções esféricas severas típicas de lentes grande-angulares, tornando-se uma solução versátil para aplicações industriais, robótica móvel autônoma, inspeção visual automatizada e processamento neural em tempo real com o barramento MIPI CSI-2 nativo do novo Raspberry Pi 5.
Especificações técnicas
O módulo integra o sensor de imagem de estado sólido Sony IMX219, reguladores de tensão de baixo ruído (Low-Dropout — LDO), oscilador de cristal e circuito passivo de filtragem contra interferências eletromagnéticas (EMI), acompanhado de um cabo plano flexível (FFC) padrão de 22 vias com passo de para as portas CAM/DISP do Raspberry Pi 5.
Principais especificações
A tabela abaixo compila as propriedades ópticas, formatos matriciais de amostragem e barramentos do módulo:
| Parâmetro | Especificação Técnica |
|---|---|
| Sensor de Imagem | Sony IMX219PQ (CMOS retroiluminado tipo Exmor R) |
| Resolução Máxima Nativa | pixels ( efetivos) |
| Tamanho Óptico do Sensor | Tipo (diagonal de ) |
| Tamanho Físico do Pixel | |
| Campo de Visão Diagonal (FOV) | (lente sem distorção olival excessiva) |
| Abertura Relativa (F-number) | |
| Comprimento Focal Equivalente | |
| Distorção Óptica Máxima | (baixa aberração geométrica) |
| Faixa de Foco | Foco fixo com distância hiperfocal ( ao infinito) |
| Filtro de Corte Infravermelho (IR) | Filtro IR-Cut integrado () para espectro visível |
| Interface de Dados de Vídeo | MIPI CSI-2 diferencial () |
| Largura de Banda MIPI | Até por via diferencial (total de ) |
| Interface de Controle de Registradores | I2C CCI (Camera Control Interface), modo Fast () |
| Endereço I2C Padrão | 0x10 (7 bits) |
| Formatos de Amostragem RAW | RAW8, RAW10 (arranjo de matriz bayer BGGR) |
| Formatos de Saída da ISP | RGB888, BGR888, YUV420, NV12, JPEG, H.264 (via software/ISP) |
| Taxas de Quadros Suportadas | @ (1080p) @ (720p) @ / (VGA) @ / |
| Conector FPC do Módulo | 22 vias, passo |
| Dimensões Físicas da PCB | |
| Furos de Montagem | 4 furos metálicos com espaçamento |
Características elétricas e operacionais
O circuito impresso da câmera incorpora conversão interna de tensões para o núcleo analógico e digital, exigindo apenas a linha regulada de fornecida pelo conector da placa hospedeira:
| Grandeza Elétrica / Operacional | Mínimo | Típico | Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Entrada do Módulo (VCC / 3V3) | ||||
| Tensão Analógica do Núcleo ( - LDO Interno) | ||||
| Tensão Lógica do Núcleo ( - LDO Interno) | ||||
| Tensão de I/O Digital () | / | |||
| Corrente Ativa em Captura Contínua ( @ ) | ||||
| Consumo de Potência Máximo em Carga Total | — | |||
| Corrente em Modo Standby / Sleep | — | |||
| Nível Lógico I2C de Entrada Alto () | — | |||
| Nível Lógico I2C de Entrada Baixo () | — | |||
| **Tensão Diferencial MIPI CSI-2 Alta Velocidade ($ | V_{OD} | $)** | ||
| Tensão de Modo Comum MIPI CSI-2 () | ||||
| Impedância Característica Diferencial MIPI | ||||
| Temperatura de Operação Ambiente | ||||
| Temperatura de Estabilidade Óptica da Imagem |
⚠️ Atenção: As linhas de dados diferenciais do padrão MIPI CSI-2 operam em tensões sub-volt () com taxas de transição extremamente rápidas (). Nunca conecte fios comuns de protoboard ou jumpers soltos diretamente nas pistas do conector da câmera, pois a perda de casamento de impedância () inviabiliza a sincronização do receptor no Raspberry Pi 5.
Descrição do produto
O que é a Câmera Raspberry Pi 5 8MP IMX219?
A Câmera Raspberry Pi 5 8MP IMX219 77 Graus FOV Profissional é um módulo de aquisição óptica digital composto pelo sensor CMOS de alta sensibilidade Sony IMX219 integrado a uma placa de circuito impresso com conjunto óptico de vidro de alta transmitância. O sensor emprega a tecnologia de iluminação traseira (Back-Illuminated Pixel Architecture), permitindo que os fotodiodos capturem mais fótons por unidade de área e gerem imagens com baixíssimo nível de ruído sob condições desfavoráveis de iluminação.
Diferente de câmeras USB genéricas, este módulo transmite os dados brutos de cada pixel diretamente ao processador de sinal de imagem (Image Signal Processor — ISP) embarcado no processador Broadcom do Raspberry Pi através de uma interface de hardware dedicada de alta velocidade (MIPI CSI-2). Isso desonera a CPU principal e viabiliza pipelines de pré-processamento, balanceamento de branco, conversão de matrizes e compressão por hardware com latência na faixa de milissegundos.
Para que serve?
O módulo destina-se a sistemas de controle visual e processamento inteligente em tempo real, atendendo aos seguintes objetivos:
- Visão Computacional e Inteligência Artificial: inferência de redes neurais profundas (YOLO, MobileNet, MediaPipe) para detecção de pedestres, leitura de placas e reconhecimento facial;
- Robótica Móvel Autônoma: navegação baseada em odometria visual, desvio de obstáculos, mapeamento SLAM e alinhamento de braços robóticos industriais;
- Inspeção de Linhas de Produção e Qualidade: verificação automatizada de montagens eletrônicas, conferência de dimensões mecânicas e leitura de códigos Datamatrix em esteiras.
Por que devo usar?
- Lente Óptica de 77 Graus sem Distorção Olho de Peixe: oferece amplo ângulo de cobertura sem curvar as bordas da cena, poupando tempo computacional que seria gasto em matrizes de calibração e desdistorção geométrica (undistort);
- Compatibilidade Nativa com a Pilha libcamera do Raspberry Pi OS: suportado de fábrica pelas ferramentas oficiais
rpicam-appse bibliotecasPicamera2, sem necessidade de compilação manual de módulos de kernel; - Cabo Flat FPC de 22 Vias Incluído: compatibilidade física imediata com o padrão reduzido de adotado nas portas bidirecionais
CAM/DISP0eCAM/DISP1do Raspberry Pi 5.
Quando devo usar?
Este componente é a melhor indicação quando:
- O projeto exige alta resolução fotográfica (até ) associada a taxas de quadros fluidas ( em 1080p) em sistemas baseados em Raspberry Pi 5, Raspberry Pi CM4 ou Jetson Nano;
- Aplicações que necessitam de controle granular sobre parâmetros de exposição, sensibilidade analógica (ganho analógico puro), balanço de branco e foco manual.
Quando não devo usar:
- Projetos baseados exclusivamente em microcontroladores lentos de 8 bits sem periférico de vídeo de alta velocidade (como o ATmega328P do Arduino Uno convencional), pois microcontroladores dessa classe são incapazes de receber sinais diferenciais MIPI CSI-2 a gigabits por segundo;
- Ambientes de escuridão absoluta sem iluminador infravermelho adicional, uma vez que a lente possui filtro IR-Cut físico fixo. Para visão noturna em escuridão total, deve-se optar por módulos do tipo NoIR.
Pinout e diagrama de entradas/saídas
O módulo de câmera comunica-se com a placa controladora através do conector FPC de 22 terminais com passo (pitch) de . A disposição dos pinos e suas funções elétricas padronizadas estão listadas na tabela abaixo:
| Pino FPC | Nome do Terminal | Tipo de Sinal | Descrição Técnica e Função |
|---|---|---|---|
| 1 | GND | Referência | Retorno de terra e blindagem eletrostática |
| 2 | CAM_D0_N | Saída Dif. | MIPI CSI-2 Data Lane 0 (Polaridade Negativa) |
| 3 | CAM_D0_P | Saída Dif. | MIPI CSI-2 Data Lane 0 (Polaridade Positiva) |
| 4 | GND | Referência | Plano de terra entre pares diferenciais |
| 5 | CAM_D1_N | Saída Dif. | MIPI CSI-2 Data Lane 1 (Polaridade Negativa) |
| 6 | CAM_D1_P | Saída Dif. | MIPI CSI-2 Data Lane 1 (Polaridade Positiva) |
| 7 | GND | Referência | Plano de terra entre pares diferenciais |
| 8 | CAM_CLK_N | Saída Dif. | MIPI CSI-2 Clock Lane (Polaridade Negativa) |
| 9 | CAM_CLK_P | Saída Dif. | MIPI CSI-2 Clock Lane (Polaridade Positiva) |
| 10 | GND | Referência | Plano de terra entre pares diferenciais |
| 11 | CAM_IO0 / PWDN | Entrada Lógica | Habilitação do sensor / Power Down ( ativo) |
| 12 | CAM_IO1 | I/O Lógico | Linha de controle auxiliar / disparo de flash ou trigger |
| 13 | CAM_SCL | Entrada Lógica | Clock do barramento I2C CCI (Fast Mode ) |
| 14 | CAM_SDA | Bidirecional | Dados do barramento I2C CCI () |
| 15 | GND | Referência | Terra de sinal de controle |
| 16 | 3V3 | Alimentação | Tensão positiva contínua de |
| 17 | 3V3 | Alimentação | Tensão positiva contínua de |
| 18 | GND | Referência | Terra de desacoplamento de alimentação |
| 19 | NC / RESERVADO | Não Conectado | Linha reservada para expansões futuras |
| 20 | GND | Referência | Terra de blindagem |
| 21 | NC / RESERVADO | Não Conectado | Linha reservada para ID de periférico |
| 22 | GND | Referência | Retorno de terra do chassi e blindagem externa |
Como fazer a ligação
Requisitos de instalação e alimentação
Para obter integridade de sinal nas transmissões seriais de alta velocidade do barramento MIPI CSI-2, observe atentamente os seguintes requisitos:
- Desligamento Prévio Obrigatório: certifique-se de que a fonte do Raspberry Pi 5 esteja completamente desconectada da tomada antes de plugar ou desplugar o cabo flat. A inserção a quente (hot-plugging) pode provocar arcos de carga estática e danificar as portas MIPI do processador;
- Orientação dos Contatos Metálicos: o conector FPC do Raspberry Pi 5 possui contatos voltados para o lado interno da placa (em direção à porta HDMI/USB-C, conforme a marcação da serigrafia). No módulo da câmera, os contatos dourados do flat cable devem ser inseridos voltados para o lado da placa de circuito impresso;
- Travamento Mecânico Simétrico: destrave cuidadosamente a presilha de plástico do conector levantando suavemente as duas extremidades com a ponta dos dedos. Insira o cabo reto até o batente de fundo e pressione a presilha para baixo até que trave perfeitamente nos dois cantos;
- Raio de Curvatura do Cabo FFC: evite dobras com vincos vivos ou esmagamento mecânico do cabo ribbon. O raio mínimo de curvatura recomendado é de .
Diagrama de ligação elétrica
O infográfico a seguir demonstra o arranjo arquitetural em blocos do módulo de câmera Sony IMX219, detalhando o barramento de controle I2C, os pares diferenciais MIPI CSI-2 e o método correto de acoplamento físico nas portas dedicadas do Raspberry Pi 5:
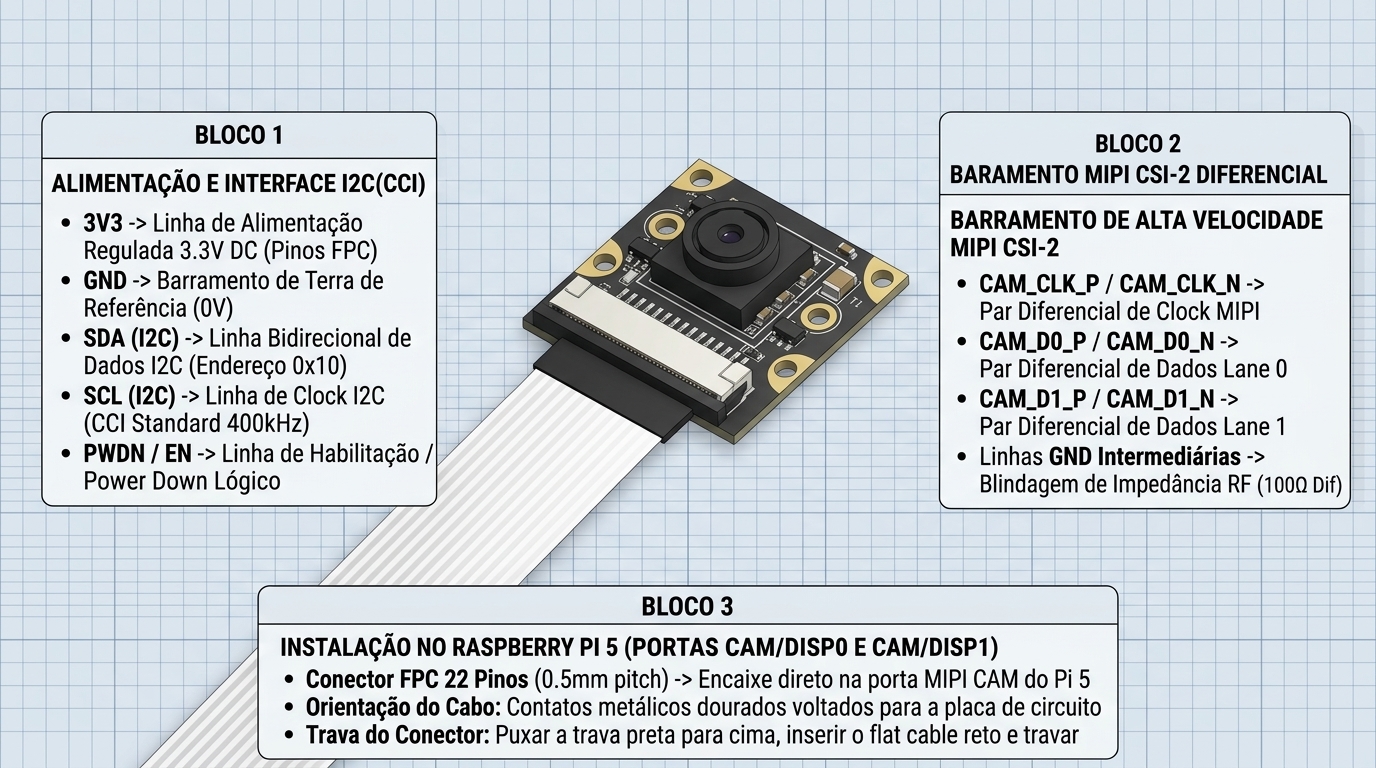
Tabela de conexões dos terminais
No Raspberry Pi 5, os dois conectores flexíveis de 22 vias são denominados CAM/DISP0 e CAM/DISP1. O cabo flat conecta diretamente o módulo ao conector selecionado:
| Porta no Raspberry Pi 5 | Conexão do Flat Cable (22 Vias) | Pinos de Controle no SoC | Observação de Configuração |
|---|---|---|---|
| CAM/DISP0 (Próximo à USB-C) | Encaixe direto do cabo de 22 vias | Barramento MIPI CSI cam0 / I2C-10 | Identificado como canal 0 no subsistema libcamera |
| CAM/DISP1 (Entre as portas micro-HDMI) | Encaixe direto do cabo de 22 vias | Barramento MIPI CSI cam1 / I2C-11 | Identificado como canal 1 no subsistema libcamera |
| Placas com Conector 15 Pinos (Pi 4 / Pi 3) | Requer cabo adaptador 15 vias 22 vias | Barramento MIPI CSI padrão 15 pinos | Passo de no Pi 4 convertido para na câmera |
Cuidados e observações de segurança
⛔ Perigo: Nunca conecte ou desconecte o cabo plano com a placa Raspberry Pi 5 energizada. A linha de alimentação de localiza-se imediatamente adjacente a linhas de terra e dados de alta sensibilidade no flat cable. O desalinhamento durante a inserção com energia ativa provoca curto-circuito instantâneo no circuito regulador e nos transceptores internos do chip.
⚠️ Atenção: Módulos de câmera CMOS são dispositivos altamente sensíveis a descargas eletrostáticas (ESD). Antes de manusear a placa, descarregue a eletricidade estática do corpo tocando em um objeto metálico aterrado ou utilize uma pulseira antiestática.
Como usar
Guia de operação passo a passo
O sistema operacional oficial Raspberry Pi OS (versões baseadas no Debian Bookworm de 64 bits) utiliza a arquitetura de drivers do kernel Linux moderna baseada em Media Controller, V4L2 e na suíte de espaço do usuário libcamera / rpicam-apps.
Passo 1: Verificação e Ativação do Driver
Na maioria das instalações modernas do Raspberry Pi OS no Raspberry Pi 5, o firmware autodetecta a câmera IMX219 conectada na porta CAM/DISP0 ou CAM/DISP1. Caso necessite forçar a configuração explícita, edite o arquivo de inicialização /boot/firmware/config.txt:
sudo nano /boot/firmware/config.txtVerifique se a opção de autodeteção está ativa ou declare o overlay correspondente:
# Habilita deteccao automatica de cameras conhecidas (IMX219, IMX477, IMX708)
camera_auto_detect=1

# Opcional: configuracao manual caso a deteccao automatica esteja desabilitada
# dtoverlay=imx219,cam0
Reinicie o sistema se tiver feito alterações no arquivo:
sudo rebootPasso 2: Listagem e Diagnóstico de Hardware
Após a reinicialização, abra um terminal e execute o comando de sondagem do subsistema de vídeo:
rpicam-hello --list-camerasA resposta esperada no terminal deve indicar a presença do sensor:
Available cameras
-----------------
0 : imx219 [3280x2464 10-bit RGGB] (/base/axi/pcie@120000/rp1/i2c@88000/imx219@10)
    Modes: 'SRGGB10_CSI2P' : 640x480 [120.00 fps - (1000, 752)/1280x960 crop]
                             1640x1232 [41.00 fps - (0, 0)/3280x2464 crop]
                             1920x1080 [47.57 fps - (680, 692)/1920x1080 crop]
                             3280x2464 [21.19 fps - (0, 0)/3280x2464 crop]
Passo 3: Visualização do Stream em Tempo Real
Para testar a lente e o enquadramento na interface gráfica do desktop com janela de visualização durante 5 segundos:
rpicam-hello -t 5000Passo 4: Captura de Fotografia em Resolução Máxima
Para capturar uma foto com resolução total de 8 megapixels () salvando em formato JPEG de alta qualidade:
rpicam-still -o foto_teste_8mp.jpg --width 3280 --height 2464 -t 2000 --quality 95Passo 5: Gravação de Vídeo em Alta Definição (1080p a 60 fps)
Para gravar um fluxo de vídeo codificado em H.264 na resolução Full HD () a contínuos durante 10 segundos:
rpicam-vid -o video_teste_1080p60.h264 -t 10000 --width 1920 --height 1080 --framerate 60Modos de operação e ajustes
O sensor Sony IMX219 suporta múltiplos modos de leitura analógica do arranjo de pixels (binning e sub-sampling), otimizando a taxa de quadros e a relação sinal-ruído conforme a aplicação:
- Modo Resolução Completa (Full Resolution): utiliza a matriz inteira de pixels com taxa máxima de . Ideal para imagens estáticas de alta precisão métrica;
- Modo Binning (): combina eletricamente a carga de quatro fotodiodos adjacentes. Reduz o ruído em ambientes de baixa luminosidade e dobra a sensibilidade lumínica efetiva, alcançando até ;
- Modo Cortado de Alta Velocidade (VGA ): reduz a área de amostragem no centro do sensor, alcançando taxas de atualização de até , indispensável para rastreamento cinemático ultra-rápido.
A taxa teórica de transferência de dados () no barramento serial MIPI CSI-2 em função da resolução espacial e temporal é modelada por:
Onde:
- : largura da imagem em pixels ();
- : altura da imagem em pixels ();
- : profundidade de bits do sinal bruto ( no modo RAW10);
- : taxa de quadros por segundo ();
- : número de vias diferenciais de dados ( vias).
Substituindo os valores nominais de operação plena:
Este valor confirma que a taxa gerada situa-se rigorosamente dentro da capacidade de projeto do transceptor MIPI CSI-2 do módulo ( por via diferencial).
Exemplos práticos de uso
Exemplo 1: Processamento em Tempo Real com Python, Picamera2 e OpenCV
O script abaixo utiliza a API oficial Picamera2 em conjunto com a biblioteca OpenCV para capturar frames de vídeo do sensor IMX219, calcular a taxa real de quadros processados (FPS) e aplicar detecção de contornos em tempo real no Raspberry Pi 5:
#!/usr/bin/env python3
"""
RoboBuilders - Script de Visao Computacional com Sony IMX219
Compativel com Raspberry Pi 5 e Raspberry Pi OS Bookworm
Captura via Picamera2 com processamento em tempo real via OpenCV
"""

import cv2
import time
from picamera2 import Picamera2

def main():
    print("[INFO] Inicializando subsistema Picamera2 para Sony IMX219...")

    # Instancia o objeto de controle da camera
    picam2 = Picamera2()

    # Configura resolucao de captura para 1280x720 em 60 fps (RGB888)
    config = picam2.create_preview_configuration(
        main={"format": "XBGR8888", "size": (1280, 720)},
        controls={"FrameRate": 60}
    )
    picam2.configure(config)
    picam2.start()

    # Tempo para estabilizacao do algoritmo automatico de exposicao e balanco
    time.sleep(1.0)
    print("[INFO] Camera inicializada com sucesso. Pressione 'q' na janela para sair.")

    tempo_anterior = time.time()
    contador_frames = 0
    fps_exibido = 0.0

    while True:
        # Captura array numpy diretamente do buffer de hardware
        frame = picam2.capture_array()

        # Converte para tons de cinza para processamento morfológico
        gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)

        # Filtro Gaussiano para suavizacao de ruido
        blurred = cv2.GaussianBlur(gray, (5, 5), 0)

        # Deteccao de bordas com operador Canny
        edges = cv2.Canny(blurred, 50, 150)

        # Calculo de FPS em tempo real
        contador_frames += 1
        tempo_atual = time.time()
        diferenca_tempo = tempo_atual - tempo_anterior
        if diferenca_tempo >= 1.0:
            fps_exibido = contador_frames / diferenca_tempo
            contador_frames = 0
            tempo_anterior = tempo_atual

        # Sobrepoe informacoes tecnicas na tela
        cv2.putText(
            frame,
            f"Sensor: Sony IMX219 (77 FOV) | FPS: {fps_exibido:.1f}",
            (20, 40),
            cv2.FONT_HERSHEY_SIMPLEX,
            0.8,
            (0, 255, 0),
            2,
            cv2.LINE_AA
        )

        # Exibe janelas de visualizacao
        cv2.imshow("RoboBuilders - Stream Original IMX219", frame)
        cv2.imshow("RoboBuilders - Filtro Canny (Bordas)", edges)

        # Interrompe o loop com a tecla 'q'
        if cv2.waitKey(1) & 0xFF == ord('q'):
            break

    # Liberacao limpa de recursos
    print("[INFO] Encerrando captura de video...")
    picam2.stop()
    cv2.destroyAllWindows()

if __name__ == "__main__":
    main()
Exemplo 2: Código C++ para Diagnóstico e Validação do Barramento I2C (CCI)
Em bancadas eletrônicas onde projetistas desejam validar o hardware do sensor ou integrá-lo a placas microcontroladoras avançadas que dispõem de barramento I2C CCI (como ESP32-P4, microcontroladores com DVP/CSI ou placas de teste), o código em C++ a seguir lê o registrador de identificação do modelo do chip (Model ID) no endereço I2C 0x10.
No Sony IMX219, os registradores 0x0000 e 0x0001 armazenam obrigatoriamente o código de identificação do fabricante (0x02 e 0x19, formando 0x0219):
/**
 * ============================================================================
 * RoboBuilders - Diagnostico I2C de Hardware: Sensor Sony IMX219 (77° FOV)
 * Valida a comunicacao com o barramento Camera Control Interface (CCI)
 * Registradores de Modelo: 0x0000 (High Byte = 0x02) e 0x0001 (Low Byte = 0x19)
 * ============================================================================
 */

#include <Arduino.h>
#include <Wire.h>

// Endereco I2C de 7 bits padrao da camera Sony IMX219
#define IMX219_I2C_ADDR       0x10

// Registradores internos de 16 bits do Sony IMX219
#define IMX219_REG_MODEL_ID_H 0x0000
#define IMX219_REG_MODEL_ID_L 0x0001
#define IMX219_REG_MODE_SEL   0x0100

/**
 * Funcao para escrever um valor de 8 bits em registrador com endereco de 16 bits
 */
bool escreverRegistrador16(uint8_t enderecoI2C, uint16_t reg, uint8_t valor) {
  Wire.beginTransmission(enderecoI2C);
  Wire.write((uint8_t)(reg >> 8));    // Byte mais significativo do endereco
  Wire.write((uint8_t)(reg & 0xFF));  // Byte menos significativo do endereco
  Wire.write(valor);                  // Dado a ser gravado
  return (Wire.endTransmission() == 0);
}

/**
 * Funcao para ler um byte de dado de um registrador com endereco de 16 bits
 */
int lerRegistrador16(uint8_t enderecoI2C, uint16_t reg) {
  Wire.beginTransmission(enderecoI2C);
  Wire.write((uint8_t)(reg >> 8));    // Byte mais significativo do registrador
  Wire.write((uint8_t)(reg & 0xFF));  // Byte menos significativo do registrador
  if (Wire.endTransmission(false) != 0) {
    return -1; // Falha na transmissao
  }

  Wire.requestFrom(enderecoI2C, (uint8_t)1);
  if (Wire.available()) {
    return Wire.read();
  }
  return -1;
}

void setup() {
  Serial.begin(115200);
  while (!Serial && millis() < 3000); // Aguarda conexao serial inicial

  Serial.println(F("===================================================="));
  Serial.println(F("RoboBuilders - Teste de Diagnostico I2C Sony IMX219"));
  Serial.println(F("===================================================="));

  // Inicializa barramento I2C em modo padrao (100 kHz) ou rapido (400 kHz)
  Wire.begin();
  Wire.setClock(400000); // 400 kHz Fast-Mode suportado pelo IMX219

  delay(100); // Aguarda estabilizacao da alimentacao da camera (3.3V)

  Serial.print(F("[INFO] Sondando dispositivo no endereco 0x"));
  Serial.println(IMX219_I2C_ADDR, HEX);

  // Leitura do identificador do modelo (Model ID)
  int idHigh = lerRegistrador16(IMX219_I2C_ADDR, IMX219_REG_MODEL_ID_H);
  int idLow  = lerRegistrador16(IMX219_I2C_ADDR, IMX219_REG_MODEL_ID_L);

  if (idHigh >= 0 && idLow >= 0) {
    uint16_t modelID = ((uint16_t)idHigh << 8) | (uint8_t)idLow;

    Serial.print(F("[SUCESSO] Sensor detectado com sucesso!"));
    Serial.print(F(" Model ID retornado: 0x"));
    if (modelID < 0x1000) Serial.print(F("0"));
    Serial.println(modelID, HEX);

    if (modelID == 0x0219) {
      Serial.println(F("[CONFIRMADO] Hardware compativel: SONY IMX219 (8 Megapixels)."));
      Serial.println(F("[STATUS] Barramento I2C (CCI) e linhas de alimentacao 100% operacionais."));
    } else {
      Serial.println(F("[AVISO] Endereco respondeu, mas o codigo difere de 0x0219."));
    }
  } else {
    Serial.println(F("[FALHA] Nao foi possivel comunicar com o sensor IMX219."));
    Serial.println(F("[VERIFICAR] Confira a tensao de 3.3V, GND e resistores pull-up de 4.7k."));
  }
}

void loop() {
  // O loop de monitoramento pode registrar a temperatura interna ou polling de status
  delay(5000);
}
Projetos
Para aprofundar suas aplicações práticas com visão computacional, algoritmos inteligentes e hardware embarcado, consulte o catálogo de projetos desenvolvidos pela equipe técnica da RoboBuilders:
- Sistema de Rastreamento Visual com OpenCV e Servomotores Pan-Tilt: aprenda a construir uma base móvel motorizada em dois eixos capaz de rastrear alvos coloridos e rostos humanos utilizando o módulo de câmera IMX219 e algoritmos de controle proporcional (PID) em Python;
- Estação de Monitoramento Remoto de Impressão 3D com Streaming RTSP: configure um servidor de baixa latência no Raspberry Pi para supervisão contínua de peças, detecção de falhas de extrusão com inteligência artificial e controle de relé de segurança.
Conclusão
Neste manual técnico, foram apresentados com rigor de engenharia todos os aspectos fundamentais da Câmera Raspberry Pi 5 8MP IMX219 77 Graus FOV Profissional:
- Arquitetura Óptica e Sensorial: matriz retroiluminada Sony IMX219 de combinada com conjunto de lentes de sem distorção em barril;
- Especificações e Limites Elétricos: alimentação regulada em , interface diferencial MIPI CSI-2 operando com taxas de até por via e controle de registradores via I2C CCI;
- Instalação no Raspberry Pi 5: conexão correta utilizando o flat cable FFC de 22 vias () nas portas dedicadas
CAM/DISP0eCAM/DISP1; - Comandos de Linha e Ferramentas Oficiais: captura de fotos estáticas e gravação de fluxos de vídeo em Full HD a por meio do utilitário
rpicam-apps; - Programação em Python e C++: desenvolvimento de scripts de processamento em tempo real com
Picamera2e rotinas de validação de registradores via barramento I2C.
Com esses conceitos e exemplos validados em bancada, você possui o domínio completo para integrar visão computacional de alta performance aos seus projetos de robótica e automação.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Câmera Raspberry Pi 5 8MP IMX219 77 Graus FOV Profissional: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.