
Cabo Conversor USB Serial UART TTL CP2102 Dupont: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o Cabo Conversor USB Serial UART TTL CP2102 Dupont. Se desejar adquirir este produto, clique aqui.
A comunicação serial assíncrona universal (UART — Universal Asynchronous Receiver-Transmitter) permanece como o barramento padrão de engenharia para gravação de firmware, diagnóstico de inicialização (boot logs), configuração por comandos AT e telemetria entre computadores e sistemas embarcados. Como os computadores modernos disponibilizam exclusivamente portas USB (Universal Serial Bus) que operam com sinalização diferencial de alta velocidade, torna-se indispensável o uso de uma ponte conversora de protocolo e nível lógico para interagir diretamente com os pinos RX e TX de microcontroladores em nível TTL (Transistor-Transistor Logic).
Este manual técnico detalha os parâmetros elétricos do controlador Silicon Labs CP2102 integrado ao conector USB do cabo, o código padronizado de cores das quatro vias com terminais Dupont fêmea, o esquema de ligação cruzada (TXD RXD), a configuração de drivers VCP (Virtual COM Port) em Windows, Linux e macOS, o teste de loopback em bancada e a implementação prática em código C++ para comunicação bidirecional com placas Arduino e ESP32.
Especificações técnicas
Principais especificações
A tabela a seguir reúne os parâmetros físicos, estruturais e de compatibilidade do Cabo Conversor USB Serial UART TTL CP2102 Dupont (código RB2529).
| Parâmetro | Especificação |
|---|---|
| Modelo / SKU | Cabo Conversor USB Serial UART TTL CP2102 Dupont / RB2529 |
| Controlador Ponte USB-UART | Silicon Labs CP2102 (encapsulamento QFN-28 interno) |
| Interface no Computador (Host) | USB 2.0 Full-Speed (12 Mbps), conector USB Tipo A macho |
| Interface no Dispositivo (Alvo) | UART Assíncrona em nível lógico TTL (4 conectores Dupont fêmea 1P) |
| Identificadores USB Padrão | Vendor ID (VID): 0x10C4 / Product ID (PID): 0xEA60 |
| Comprimento Total do Cabo | Aproximadamente (cabo blindado flexível em PVC preto) |
| Padrão de Terminais | 4 alojamentos individuais fêmea de passo () |
| Buffer Interno de Hardware | 576 bytes para recepção (RX) e 640 bytes para transmissão (TX) |
| Formatos de Quadro Suportados | 5, 6, 7 ou 8 bits de dados; 1, 1.5 ou 2 stop bits; paridade Odd, Even, Mark, Space ou None |
| Sistemas Operacionais Suportados | Windows (7 / 8 / 10 / 11), Linux (nativo no kernel ) e macOS |
Características elétricas e operacionais
Os limites operacionais absolutos e as características de tensão e corrente baseiam-se na folha de dados oficial (datasheet) do circuito integrado Silicon Labs CP2102.
| Parâmetro Elétrico | Valor Mínimo | Valor Típico | Valor Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Entrada USB () | ||||
| Tensão de Saída no Fio Vermelho () | ||||
| Corrente Máxima no Fio (via porta USB 2.0) | — | — | ||
| Nível Lógico UART (TXD / RXD — interno) | ||||
| Tolerância de Tensão na Entrada RXD | ||||
| Tensão de Saída em Nível Alto ( em TXD) | ||||
| Tensão de Saída em Nível Baixo ( em TXD) | ||||
| Tensão de Entrada para Nível Alto ( em RXD) | ||||
| Tensão de Entrada para Nível Baixo ( em RXD) | ||||
| Corrente de Consumo Próprio do CI CP2102 (Ativo) | — | |||
| Corrente em Modo Suspenso USB (Suspend) | — | |||
| Taxa de Transmissão (Baud Rate) Programável | ||||
| Temperatura de Operação Industrial |
A relação matemática entre a taxa de transmissão configurada (Baud Rate, em ) e o tempo de duração de um único bit (, em segundos) na linha serial é expressa por:
Em uma configuração típica de quadro 8N1 (1 start bit, 8 bits de dados, sem paridade e 1 stop bit, totalizando por byte transmitido), a vazão efetiva máxima de dados úteis (Throughput, em ) é determinada por:
Assim, operando a , o barramento transfere até () com duração de pulso individual de .
Descrição do produto
O que é o Cabo Conversor USB Serial UART TTL CP2102 Dupont?
O Cabo Conversor USB Serial UART TTL CP2102 Dupont é um adaptador de interface em formato de cabo integrado que incorpora uma placa de circuito impresso miniaturizada dentro do próprio invólucro plástico translúcido do conector USB Tipo A. No núcleo desse circuito encontra-se o controlador monolítico CP2102 da Silicon Labs, que integra transceptor USB 2.0 Full-Speed, oscilador de clock interno sem necessidade de cristal externo, regulador de tensão linear (LDO) de , memória EEPROM interna para descritores USB e controlador UART assíncrono completo.
Na extremidade oposta ao conector USB, o cabo cilíndrico blindado de aproximadamente divide-se em quatro condutores flexíveis independentes (nas cores vermelho, preto, branco e verde), cada qual terminado em um conector fêmea individual padrão Dupont de . Essa construção elimina a necessidade de cabos USB avulsos e permite engatar cada via diretamente na barra de pinos (pin header) de microcontroladores, sensores seriais, módulos GPS, módulos Bluetooth/LoRa ou computadores de placa única (SBCs).
Para que serve?
- Gravação de firmware e bootloaders: programação direta via interface serial (ISP/UART) de placas sem conversor USB a bordo, como Arduino Pro Mini, ESP8266 (ESP-01 / ESP-12), ESP32-CAM, STM32F103 (Blue Pill via USART1) e microcontroladores AVR/PIC com bootloader serial.
- Depuração de sistemas embarcados e acesso a console Linux: leitura de logs de inicialização (boot), inspeção de kernel panic e acesso ao terminal headless (sem monitor ou rede) na barra de 40 pinos de placas Raspberry Pi, Orange Pi, roteadores embarcados e modems industriais.
- Comunicação direta entre PC e módulos periféricos UART: envio e teste de comandos AT e leitura de pacotes de dados brutos (como sentenças NMEA de módulos GPS NEO-6M, leitores RFID, módulos GSM/GPRS SIM800L, módulos LoRa EBYTE e sensores ópticos/biométricos) diretamente a partir de um terminal serial no computador.
Por que devo usar?
- Elevada estabilidade de clock e drivers assinados (Silicon Labs CP2102): diferentemente de adaptadores antigos baseados em chips PL2303 clonados que sofrem bloqueio de driver no Windows 10 e 11, o CP2102 possui drivers VCP oficiais certificados pela Microsoft, suporte nativo no kernel Linux e operação contínua livre de quedas de sincronismo até .
- Nível lógico de com entradas tolerantes a : os pinos de dados do CP2102 operam com tensão lógica nominal de ( regulado internamente) e suportam até na entrada RXD, permitindo conectar o cabo diretamente tanto a microcontroladores modernos de (ESP32, Raspberry Pi, STM32) quanto a sistemas de (Arduino Uno, Nano, Pro Mini 5V) sem risco de queima das portas de dados.
- Terminais Dupont fêmea individuais de : os quatro conectores independentes permitem encaixe em qualquer disposição física de pinos na placa-alvo, mesmo quando os terminais
VCC,GND,TXeRXnão estão agrupados em sequência contínua.
Quando devo usar?
Utilize este cabo conversor sempre que precisar estabelecer um canal serial UART TTL de 3 ou 4 fios (TXD, RXD, GND e opcionalmente +5V) entre uma porta USB de computador (ou hub USB industrial) e circuitos eletrônicos operando em tensões lógicas de ou a curtas distâncias (até a ).
Por outro lado, não utilize este cabo para:
- Interfaces RS-232 industriais ou legadas (): dispositivos com conector DB9 padrão RS-232 operam com tensões negativas e positivas elevadas ( a ) e lógica invertida, o que danificaria imediatamente o CP2102. Para essa finalidade, utilize um Conversor USB para RS-232 com transceptor MAX232/SP213.
- Redes industriais de longa distância ou ambientes ruidosos: sinais TTL de terminação simples (single-ended) sofrem atenuação e captação de interferência eletromagnética (EMI) acima de poucos metros. Para distâncias de dezenas ou centenas de metros, utilize um Conversor USB para RS-485 (par diferencial balanceado).
- Gravação automática sem tocar em botões de Reset: como o cabo de 4 vias disponibiliza apenas
+5V,GND,RXDeTXD(não expondo os pinos de controle de fluxoDTReRTSna ponta Dupont), placas como Arduino Pro Mini ou ESP32-CAM exigem que o botão físico deRESET(ou jumperIO0) seja acionado manualmente no instante da gravação. Caso necessite de Auto-Reset via hardware, utilize um Módulo CP2102 de 6 pinos em PCB que possua o pinoDTRexposto.
Pinout e diagrama de entradas/saídas
O cabo segue a codificação universal de cores para cabos conversores USB-TTL de 4 vias. A tabela abaixo especifica a função técnica, o sentido do sinal em relação ao cabo (CP2102) e o nível elétrico de cada condutor.
| Pino / Cor do Fio | Nome do Sinal (no Cabo) | Direção (Referência: Cabo CP2102) | Nível Elétrico / Tensão | Função Técnica Detalhada |
|---|---|---|---|---|
| Vermelho | +5V / VCC | Saída de Alimentação | ( USB) | Fornece alimentação direta de oriunda da porta USB do computador (corrente máxima de ) para energizar placas externas pelo pino VIN ou 5V. |
| Preto | GND | Referência Comum | (Terra) | Referência de potencial elétrico () comum entre a porta USB do computador e o circuito embarcado. Conexão obrigatória em todas as aplicações. |
| Branco | RXD | Entrada de Dados Serial | Lógica TTL (tolerante a ) | Pino Receptor (Receive Data) do chip CP2102. Recebe os bits seriais enviados pelo dispositivo externo. Deve ser conectado ao pino TX da placa-alvo. |
| Verde | TXD | Saída de Dados Serial | Lógica TTL | Pino Transmissor (Transmit Data) do chip CP2102. Envia os bits seriais gerados pelo computador para o dispositivo externo. Deve ser conectado ao pino RX da placa-alvo. |
💡 Dica: Para nunca confundir as duas vias de dados durante uma montagem rápida em bancada, memorize a associação padrão de engenharia para cabos CP2102/PL2303: Verde = Vai (
TXD, transmite do cabo para a placa) e Branco = Busca (RXD, recebe da placa para o cabo).
Como fazer a ligação
Requisitos de instalação e alimentação
Antes de conectar o cabo ao circuito, verifique o regime de alimentação do dispositivo-alvo:
- Dispositivos alimentados pelo próprio cabo USB-Serial: se a placa ou módulo (como um Arduino Pro Mini, módulo GPS ou ESP32-CAM em bancada) não estiver conectado a nenhuma fonte externa e possuir entrada para (
VCC 5VouVINcom regulador interno), conecte as 4 vias (Vermelho, Preto, Branco e Verde), respeitando o limite de consumo de da porta USB do computador. - Dispositivos com alimentação própria (fonte externa ou outra porta USB): se a placa-alvo já estiver energizada por uma fonte DC de bancada, bateria ou outro cabo USB, NÃO conecte o fio Vermelho (
+5V). Mantenha o fio vermelho isolado e desconectado, utilizando exclusivamente os 3 fios essenciais: Preto (GND), Branco (RXD) e Verde (TXD). - Dispositivos estritamente de sem regulador a bordo: o fio Vermelho fornece diretos do barramento USB (). Jamais ligue o fio Vermelho diretamente no pino
3V3de um ESP8266 ESP-01, sensor de ou STM32 sem passar pelo pinoVIN/5Vque contenha regulador LDO de .
Diagrama de ligação elétrica
Na comunicação UART ponto a ponto, os barramentos de dados devem ser conectados em topologia cruzada (cross-over): o transmissor de um lado deve alimentar o receptor do lado oposto. O diagrama esquemático vetorial a seguir ilustra a ligação elétrica padrão entre o computador, o Cabo Conversor CP2102 Dupont e uma placa microcontroladora.
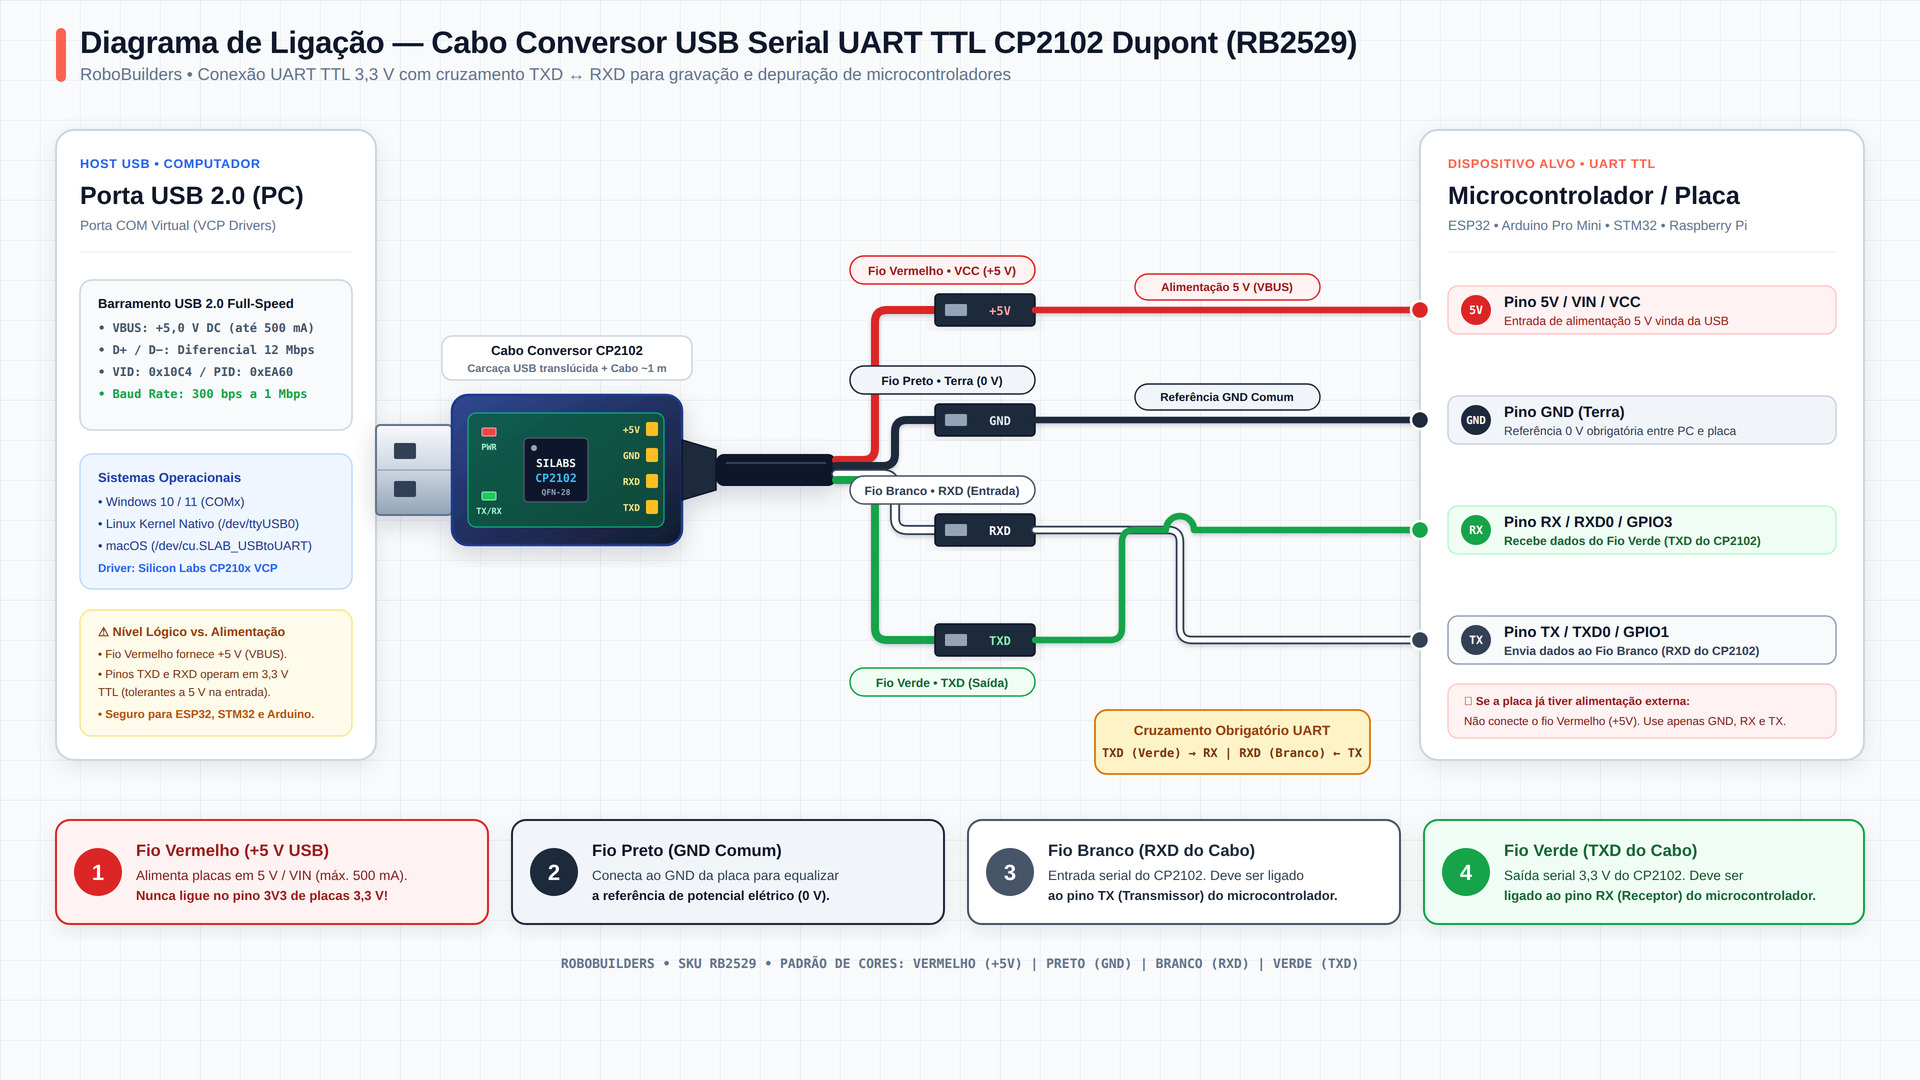
Conforme demonstrado no diagrama acima, o conector USB Tipo A é inserido na porta USB do computador, energizando o circuito interno do CP2102. Na extremidade dos conectores Dupont fêmea:
- O Fio Vermelho (
+5V) segue diretamente para o pino de entrada de alimentação de (VINou5V) da placa-alvo; - O Fio Preto (
GND) conecta-se diretamente ao pinoGNDda placa, equalizando o referencial de ; - O Fio Branco (
RXDdo cabo) cruza para o pinoTX(TXD0) do microcontrolador; - O Fio Verde (
TXDdo cabo) cruza para o pinoRX(RXD0) do microcontrolador.
Tabela de conexões dos terminais
A tabela abaixo apresenta o mapeamento direto De Para para as plataformas mais utilizadas em projetos de robótica e sistemas embarcados.
| Terminal no Cabo CP2102 (Cor / Sinal) | Arduino Uno / Nano / Mega (UART Software/Hardware) | Arduino Pro Mini (Cabeçalho FTDI) | ESP32 DevKit V1 / ESP32-CAM | Raspberry Pi (Barra GPIO 40 Pinos) |
|---|---|---|---|---|
Fio Vermelho (+5V) | 5V (apenas se sem USB) | VCC (versão 5V) ou RAW | 5V / VIN | Não conectar (usar fonte própria) |
Fio Preto (GND) | GND | GND / BLK | GND | Pino 6 (GND) |
Fio Branco (RXD — Entrada) | Pino TX (ex.: D11 ou D1) | TXO (TXD) | TX0 (GPIO1) ou GPIO17 | Pino 8 (GPIO14 / TXD0) |
Fio Verde (TXD — Saída) | Pino RX (ex.: D10 ou D0) | RXI (RXD) | RX0 (GPIO3) ou GPIO16 | Pino 10 (GPIO15 / RXD0) |
Cuidados e observações de segurança
⛔ Perigo: Nunca conecte o Fio Vermelho (
+5V) do cabo ao pino3V3de placas de (como ESP8266 ESP-01, ESP32 ou Raspberry Pi) nem alimente a placa simultaneamente pelo fio vermelho e por uma fonte externa sem diodo de proteção. O conflito entre duas fontes de pode gerar corrente reversa para a porta USB do computador e danificar o controlador da placa-mãe.
⚠️ Atenção: Embora a saída TXD (Fio Verde) do CP2102 trabalhe em , esse nível de tensão () supera com folga o limiar mínimo de nível lógico alto ( a ) de microcontroladores de como o ATmega328P (Arduino). Portanto, não é necessário conversor de nível lógico para comunicar o cabo com placas de ou de .
Como usar
Guia de operação passo a passo
Siga o procedimento técnico abaixo para instalar o driver, identificar a porta serial no sistema operacional e validar o funcionamento físico do cabo antes de conectá-lo ao seu projeto.
Passo 1: Instalação do driver VCP (Virtual COM Port)
- No Linux (Ubuntu, Debian, Fedora, Raspberry Pi OS): o módulo
cp210xjá vem compilado nativamente no kernel Linux. Basta plugar o cabo na porta USB e o dispositivo será montado automaticamente como/dev/ttyUSB0(ou/dev/ttyUSB1). - No Windows (10 / 11): conecte o cabo à porta USB. Caso o Windows Update não instale automaticamente o driver Silicon Labs CP210x USB to UART Bridge, baixe o pacote oficial CP210x Universal Windows Driver diretamente no site da Silicon Labs, extraia o arquivo
.zip, clique com o botão direito sobresilabser.infe selecione Instalar. Abra o Gerenciador de Dispositivos Portas (COM e LPT) e anote o número atribuído (por exemplo,COM4). - No macOS: instale o pacote CP210x VCP Mac OSX Driver da Silicon Labs e verifique o dispositivo criado em
/dev/cu.SLAB_USBtoUART.
No Linux, você pode confirmar a detecção imediata do hardware no barramento USB executando no terminal:
lsusb | grep -i 10c4:ea60
dmesg | grep -i cp210x | tail -n 5
Passo 2: Teste de integridade física (Loopback Test)
Antes de conectar o cabo a um microcontrolador, recomenda-se realizar o teste de eco (loopback) para comprovar que o chip CP2102, o cabo e os drivers estão funcionando perfeitamente:
- Com o cabo desconectado de qualquer placa, utilize um pino macho-macho (ou um clipe metálico) para unir o Fio Branco (
RXD) diretamente ao Fio Verde (TXD); - Deixe os fios Vermelho (
+5V) e Preto (GND) totalmente livres e isolados; - Conecte o cabo na porta USB do computador e abra o Monitor Serial da Arduino IDE (ou softwares como PuTTY, Tera Term, CoolTerm ou
minicom), selecionando a porta COM correspondente e qualquer velocidade (ex.:115200 baud); - Digite qualquer palavra e pressione Enviar. Como o pino transmissor (
TXD) está ligado ao receptor (RXD), todo texto enviado deverá retornar instantaneamente na tela do terminal. Se o texto retornar, o cabo está 100% operacional.
Modos de operação e ajustes
O cabo CP2102 suporta três modos principais de operação prática na bancada:
- Modo Monitor / Telemetria Serial (3 ou 4 fios): utilizado para trocar mensagens em tempo real, enviar comandos de controle do computador para o microcontrolador ou registrar dados de sensores em arquivos CSV/logs no PC.
- Modo Gravação Manual de Bootloader (ESP32-CAM / ESP8266 / Arduino Pro Mini): como o cabo possui 4 fios e não dispõe da linha
DTRpara reinicialização automática, para gravar código em placas sem USB nativa basta acionar manualmente o modo de download:- No ESP32-CAM / ESP8266: mantenha o pino
GPIO0conectado aoGND, pressione brevemente o botãoRSTna placa e inicie o Upload na IDE. Ao concluir a gravação, remova o jumper doGPIO0e pressioneRST. - No Arduino Pro Mini: clique em Upload na Arduino IDE e, assim que o rodapé mudar de “Compilando sketch…” para “Carregando…”, pressione e solte o botão físico
RESETda placa Pro Mini.
- No ESP32-CAM / ESP8266: mantenha o pino
- Modo Configuração de Módulos AT (Conexão Direta Sem Microcontrolador): você pode conectar o cabo diretamente a um módulo Bluetooth (HC-05), módulo LoRa UART ou módulo GPS para configurá-lo ou ler seus dados direto do PC, sem precisar de um Arduino intermediário.
Exemplos práticos de uso
Exemplo 1: Comunicação bidirecional com Arduino Uno / Nano via SoftwareSerial
Neste exemplo prático, utilizaremos o Cabo Conversor CP2102 Dupont conectado aos pinos digitais D10 e D11 de um Arduino Uno/Nano para criar uma segunda porta serial independente (útil quando a porta USB principal do Arduino está ocupada ou para simular o envio de comandos externos de um sistema supervisório no PC).
Ligações para este exemplo:
- Fio Preto (
GNDdo cabo) PinoGNDdo Arduino; - Fio Verde (
TXDdo cabo) PinoD10do Arduino (configurado comoRXdo SoftwareSerial); - Fio Branco (
RXDdo cabo) PinoD11do Arduino (configurado comoTXdo SoftwareSerial); - Fio Vermelho (
+5Vdo cabo) Desconectado (caso o Arduino já esteja alimentado pelo seu próprio cabo USB ou fonte).
Carregue o código C++ abaixo no Arduino utilizando a Arduino IDE:
/**
 * RoboBuilders - Manual Técnico: Cabo Conversor USB Serial UART TTL CP2102 Dupont
 * Exemplo 1: Ponte de Comando e Telemetria com Arduino via SoftwareSerial
 *
 * Conexões do Cabo CP2102 no Arduino Uno/Nano:
 * - Fio Preto   (GND) -> GND do Arduino
 * - Fio Verde   (TXD) -> Pino D10 do Arduino (RX da SoftwareSerial)
 * - Fio Branco  (RXD) -> Pino D11 do Arduino (TX da SoftwareSerial)
 * - Fio Vermelho(+5V) -> Desconectado (se o Arduino já estiver energizado via USB)
 */

#include <Arduino.h>
#include <SoftwareSerial.h>

// Define os pinos RX (D10) e TX (D11) para a interface com o cabo CP2102
constexpr uint8_t PINO_RX_CP2102 = 10; // Recebe dados do Fio Verde (TXD do cabo)
constexpr uint8_t PINO_TX_CP2102 = 11; // Envia dados para o Fio Branco (RXD do cabo)
constexpr uint8_t PINO_LED_STATUS = LED_BUILTIN;

// Instancia a porta serial secundária para o cabo CP2102
SoftwareSerial serialCP2102(PINO_RX_CP2102, PINO_TX_CP2102);

unsigned long ultimoEnvioMs = 0;
constexpr unsigned long INTERVALO_TELEMETRIA_MS = 3000;

void processarComando(String cmd) {
  cmd.trim();
  cmd.toUpperCase();

  if (cmd == "LED ON") {
    digitalWrite(PINO_LED_STATUS, HIGH);
    serialCP2102.println(F("[OK] LED integrado ACESO."));
  } else if (cmd == "LED OFF") {
    digitalWrite(PINO_LED_STATUS, LOW);
    serialCP2102.println(F("[OK] LED integrado APAGADO."));
  } else if (cmd == "STATUS") {
    serialCP2102.print(F("[STATUS] Uptime: "));
    serialCP2102.print(millis() / 1000);
    serialCP2102.print(F(" s | LED: "));
    serialCP2102.println(digitalRead(PINO_LED_STATUS) ? F("ON") : F("OFF"));
  } else if (cmd.length() > 0) {
    serialCP2102.print(F("[ERRO] Comando desconhecido: "));
    serialCP2102.println(cmd);
    serialCP2102.println(F("Comandos validos: LED ON | LED OFF | STATUS"));
  }
}

void setup() {
  pinMode(PINO_LED_STATUS, OUTPUT);
  digitalWrite(PINO_LED_STATUS, LOW);

  // Porta serial nativa do Arduino (para debug local opcional)
  Serial.begin(115200);

  // Inicializa a comunicação com o Cabo CP2102 a 9600 bps (ideal para SoftwareSerial)
  serialCP2102.begin(9600);

  serialCP2102.println(F("===================================================="));
  serialCP2102.println(F("RoboBuilders - Canal UART CP2102 Inicializado (9600)"));
  serialCP2102.println(F("Digite: LED ON, LED OFF ou STATUS"));
  serialCP2102.println(F("===================================================="));
}

void loop() {
  // 1. Verifica se o computador enviou algum comando pelo Cabo CP2102
  if (serialCP2102.available() > 0) {
    String comandoRecebido = serialCP2102.readStringUntil('\n');
    Serial.print(F("Recebido via CP2102: "));
    Serial.println(comandoRecebido);
    processarComando(comandoRecebido);
  }

  // 2. Envia telemetria periódica a cada 3 segundos para o terminal do Cabo CP2102
  unsigned long agora = millis();
  if (agora - ultimoEnvioMs >= INTERVALO_TELEMETRIA_MS) {
    ultimoEnvioMs = agora;
    int leituraA0 = analogRead(A0);
    float tensaoA0 = (leituraA0 * 5.0f) / 1023.0f;

    serialCP2102.print(F("[TELEMETRIA] Tempo: "));
    serialCP2102.print(agora / 1000);
    serialCP2102.print(F("s | ADC A0: "));
    serialCP2102.print(leituraA0);
    serialCP2102.print(F(" ("));
    serialCP2102.print(tensaoA0, 2);
    serialCP2102.println(F(" V)"));
  }
}
Exemplo 2: Comunicação em alta velocidade () com ESP32 via Hardware UART2
Diferentemente do Arduino Uno, o ESP32 dispõe de três controladores de UART por hardware independentes (UART0, UART1 e UART2) e opera nativamente em lógica de — exatamente o mesmo nível lógico do CP2102. Neste exemplo, conectamos o cabo aos pinos GPIO16 (RX2) e GPIO17 (TX2) para estabelecer um canal de diagnóstico de alta velocidade a .
/**
 * RoboBuilders - Manual Técnico: Cabo Conversor USB Serial UART TTL CP2102 Dupont
 * Exemplo 2: Canal de Diagnóstico HardwareSerial (UART2) em Alta Velocidade no ESP32
 *
 * Conexões do Cabo CP2102 no ESP32 DevKit V1:
 * - Fio Preto   (GND) -> GND do ESP32
 * - Fio Verde   (TXD) -> GPIO16 (RX2 do ESP32)
 * - Fio Branco  (RXD) -> GPIO17 (TX2 do ESP32)
 * - Fio Vermelho(+5V) -> Pino VIN / 5V (apenas se o ESP32 não estiver conectado a outra fonte)
 */

#include <Arduino.h>

// Pinos da UART2 por hardware no ESP32
constexpr int8_t RX2_PIN = 16; // Conectado ao Fio Verde (TXD do cabo CP2102)
constexpr int8_t TX2_PIN = 17; // Conectado ao Fio Branco (RXD do cabo CP2102)

unsigned long contadorPacotes = 0;
unsigned long ultimoLog = 0;

void setup() {
  // Inicializa a UART0 (USB integrada da placa) e a UART2 (Cabo CP2102 externo)
  Serial.begin(115200);
  Serial2.begin(115200, SERIAL_8N1, RX2_PIN, TX2_PIN);

  delay(500);
  Serial2.println("\n[ESP32 UART2] Interface CP2102 ativa em 115200 bps (8N1).");
  Serial2.println("[ESP32 UART2] Envie qualquer texto para receber confirmacao com checksum.");
}

void loop() {
  // Lê linhas enviadas pelo computador através do Cabo CP2102
  if (Serial2.available() > 0) {
    String payload = Serial2.readStringUntil('\n');
    payload.trim();

    if (payload.length() > 0) {
      // Calcula um checksum XOR simples dos caracteres recebidos
      uint8_t xorSum = 0;
      for (size_t i = 0; i < payload.length(); i++) {
        xorSum ^= static_cast<uint8_t>(payload[i]);
      }

      Serial2.printf("[ACK #%lu] Recebido: \"%s\" (%u bytes) | XOR: 0x%02X | Heap Livre: %u B\r\n",
                     ++contadorPacotes,
                     payload.c_str(),
                     payload.length(),
                     xorSum,
                     ESP.getFreeHeap());
    }
  }

  // Envia heartbeat periódico a cada 5 segundos
  if (millis() - ultimoLog >= 5000) {
    ultimoLog = millis();
    Serial2.printf("[HEARTBEAT] Uptime: %lu s | Frequencia CPU: %u MHz\r\n",
                   millis() / 1000,
                   ESP.getCpuFreqMHz());
  }
}
Projetos
O Cabo Conversor USB Serial UART TTL CP2102 Dupont é uma ferramenta essencial de bancada para gravação, depuração e integração de placas e módulos embarcados abordados em outros tutoriais e projetos práticos do blog da RoboBuilders:
- Gravador PIC K150 USB: Como Instalar e Usar: caso você trabalhe com gravação de microcontroladores em bancada e precise configurar portas COM virtuais no Gerenciador de Dispositivos do Windows para gravação e depuração serial de firmware, consulte este guia complementar.
- Conversor de Nível Lógico Bidirecional 8 Canais TXS0108E: Manual Técnico Completo: se o seu projeto exigir a interligação de múltiplos barramentos digitais mistos (, e ) além da porta UART do cabo CP2102, confira o manual técnico completo do módulo tradutor de nível lógico TXS0108E.
Conclusão
Neste manual técnico, detalhamos a arquitetura, a pinagem e os procedimentos de operação do Cabo Conversor USB Serial UART TTL CP2102 Dupont (RB2529):
- Especificações técnicas e elétricas: analisamos os parâmetros do controlador Silicon Labs CP2102, sua capacidade de transferência de até , alimentação de via barramento USB () e operação lógica nativa em com tolerância a na entrada
RXD. - Descrição do produto e pinout por cores: identificamos a função de cada um dos quatro condutores com terminais Dupont fêmea — Vermelho (
+5V), Preto (GND), Branco (RXD) e Verde (TXD) — e suas vantagens em relação a conversores seriais legados. - Como fazer a ligação: apresentamos o diagrama esquemático vetorial com o cruzamento obrigatório entre transmissor e receptor (Fio Verde
TXDRXda placa e Fio BrancoRXDTXda placa) e as regras de segurança para evitar conflito de fontes na linha de . - Como usar na prática: demonstramos a instalação dos drivers VCP, o método de diagnóstico por loopback (
TXDligado emRXD) e dois códigos C++ completos para comunicação serial com Arduino (SoftwareSerial) e ESP32 (HardwareSerial UART2).
Seguindo a codificação correta das cores e o cruzamento das linhas TXD e RXD, o cabo CP2102 oferece uma ponte serial confiável e versátil para gravação de bootloaders, depuração de sistemas Linux embarcados e telemetria de projetos robóticos.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Cabo Conversor USB Serial UART TTL CP2102 Dupont: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.