
Câmera VGA OV7670: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o módulo Câmera VGA OV7670. Se desejar adquirir este produto, clique aqui.
Este material foi elaborado sob rigorosos parâmetros de engenharia eletrônica e processamento de sinais digitais, servindo como guia de referência técnica para projetistas, integradores e desenvolvedores de sistemas embarcados. A câmera digital baseada no circuito integrado OV7670 da OmniVision é um dispositivo de captura de imagens CMOS amplamente utilizado em projetos de visão computacional embarcada, rastreamento de linhas, detecção de movimento e robótica autônoma com plataformas microcontroladas como Arduino, ESP32, AVR, PIC e ARM Cortex. Ao longo dos tópicos a seguir, são explorados os limites elétricos, o barramento de controle SCCB (Serial Camera Control Bus), a temporização de sinais de sincronismo, cálculos de memória e algoritmos em C++ validados em bancada.
Especificações técnicas
O módulo integra o sensor de imagem monolítico CMOS de alta sensibilidade OmniVision OV7670, dotado de lente focal padrão ajustável com rosca M12 () e circuito impresso de suporte com desacoplamento de sinal e componentes passivos SMD.
Principais especificações
A tabela abaixo resume as propriedades ópticas, formatos de amostragem e parâmetros de processamento do módulo:
| Parâmetro | Especificação Técnica |
|---|---|
| Circuito Integrado Sensor | OmniVision OV7670 (CMOS Image Sensor) |
| Tamanho Óptico do Sensor | |
| Resolução Máxima Nativa | pixels (Padrão VGA) |
| Matriz de Resoluções Suportadas | VGA (), CIF (), QCIF (), QQVGA () |
| Formatos de Saída de Cor | Raw RGB, RGB565 / RGB555 / RGB444, YUV (), YCbCr () |
| Taxa Máxima de Quadros (Frame Rate) | Até em resolução VGA |
| Ângulo de Visão (FOV) | Aproximadamente a (dependente da lente instalada) |
| Relação Sinal-Ruído (SNR) | |
| Faixa Dinâmica (Dynamic Range) | |
| Sensibilidade Fotométrica | |
| Interface de Controle de Registradores | SCCB (Serial Camera Control Bus) — compatível com protocolo I2C |
| Interface de Dados de Pixel | Barramento paralelo digital síncrono de 8 bits ( a ) |
| Sinais de Sincronismo | VSYNC (Quadro), HREF (Linha) e PCLK (Pixel Clock) |
| Frequência de Clock Externo (XCLK) | a (típico a ) |
| Ajuste de Foco | Anel mecânico rosqueável na lente com trava manual |
| Dimensões Físicas da Placa | (com lente montada) |
Características elétricas e operacionais
O módulo requer alimentação de baixa tensão e opera com níveis lógicos estritamente compatíveis com barramentos LVCMOS / LVTTL de :
| Grandeza Elétrica / Operacional | Mínimo | Típico | Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Alimentação do Módulo (VCC / 3V3) | ||||
| Corrente Ativa em Operação Contínua | ||||
| Consumo de Potência Ativa () | — | |||
| Corrente em Modo Standby / Sleep (PWDN em nível alto) | — | |||
| Nível Lógico de Entrada Alto () | — | |||
| Nível Lógico de Entrada Baixo () | — | |||
| Nível Lógico de Saída Alto () | — | |||
| Nível Lógico de Saída Baixo () | — | |||
| Temperatura de Operação | ||||
| Temperatura Estável de Imagem |
⚠️ Atenção: Os pinos de entrada de controle e clock da câmera OV7670 (SIOC, SIOD, XCLK, RESET e PWDN) não toleram nível lógico de 5,0 V. Ao conectar o módulo a placas microcontroladas com nível lógico de (como Arduino Uno R3, Arduino Mega 2560 ou microcontroladores PIC de ), é mandatório o uso de translações de nível lógico ou divisores de tensão resistivos. A aplicação direta de nos pinos do sensor provoca sobretensão irreversível nos transistores de silício do chip.
Descrição do produto
O que é o OV7670?
O OV7670 é um circuito integrado sensor de imagem colorida CMOS de alta performance desenvolvido pela OmniVision Technologies. Ele engloba em um único componente uma matriz ativa de fotodiodos de pontos, circuitos de amplificação analógica de baixo ruído, conversores analógico-digitais dedicados e um processador digital de sinal de imagem (ISP — Image Signal Processor) responsável por controle automático de ganho (AGC), exposição automática (AEC), balanço de branco automático (AWB) e calibração de nível de preto.
Na versão em módulo para prototipagem e desenvolvimento, o componente é montado em uma placa de circuito impresso com soquete para lente M12 e barra de 18 pinos macho no espaçamento padrão de (pitch standard). Essa arquitetura disponibiliza diretamente o barramento digital de dados de 8 bits e as linhas de temporização síncronas para captura contínua de quadros em sistemas microprocessados sem periféricos de vídeo analógico complexos.
Para que serve?
O módulo OV7670 atua como o dispositivo óptico de entrada para aquisição de vídeo e fotografia em tempo real, atendendo às seguintes aplicações práticas:
- Robótica Móvel Autônoma: rastreamento de linhas industriais, reconhecimento de marcos visuais (QR Codes e marcadores AprilTag) e identificação de obstáculos em arenas de competição;
- Sistemas de Segurança e Monitoramento: captura de fotografias sob disparo de sensores de presença e transmissão remota de quadros via rede cabeada ou sem fio;
- Inspeção e Triagem Industrial: classificação automatizada de peças e objetos por cor dominante, contraste e dimensões geométricas em esteiras transportadoras.
Por que devo usar?
- Processador ISP Integrado no Chip: executa correções ópticas avançadas (gama, redução de ruído, saturação, nitidez e correção de lentes) diretamente no hardware sem sobrecarregar a memória e a CPU do microcontrolador;
- Excelente Relação Custo-Benefício: fornece resolução fotográfica VGA completa com controle pixel a pixel a uma fração do custo de câmeras USB industriais ou módulos baseados em protocolos MIPI CSI;
- Flexibilidade de Modos de Cor e Resolução: permite reconfigurar a resolução sob demanda para resoluções menores (como QQVGA ), viabilizando algoritmos rápidos de processamento com microcontroladores de memória RAM reduzida.
Quando devo usar?
O módulo OV7670 é a escolha ideal para:
- Projetos em que o microcontrolador hospedeiro dispõe de pinos de entrada paralela rápidos ou suporte a DMA (Direct Memory Access), como a família ESP32, placas STM32 e microcontroladores Raspberry Pi RP2040;
- Aplicações que necessitam de imagens em cores de baixa a média resolução para processamento local ou streaming serial rápido.
Quando não devo usar:
- Projetos baseados exclusivamente em microcontroladores com arquitetura de 8 bits e memória estática ultrarreduzida (como o ATmega328P do Arduino Uno, que conta com apenas de SRAM), caso o objetivo seja armazenar um quadro fotográfico completo de pixels em memória sem hardware intermediário. Para o Arduino Uno convencional, o processamento direto sem buffer requer amostragem em resoluções minúsculas (ex.: ) em streaming contínuo pela serial ou o uso da versão do módulo com chip de memória FIFO onboard (OV7670 com AL422B);
- Projetos de visão computacional de alta resolução (Full HD ou 4K), vigilância noturna em infravermelho de longo alcance ou reconhecimento facial com redes neurais convolucionais profundas (onde módulos como a OV2640 ou câmeras USB conectadas a SBCs como Raspberry Pi 4/5 são recomendados).
Pinout e diagrama de entradas/saídas
O módulo de câmera OV7670 possui uma barra dupla de 18 pinos dispostos em 2 fileiras de 9 pinos (passo ). A tabela abaixo descreve cada pino, sua direção de sinal e sua função lógica:
| Pino | Direção | Nome do Sinal | Descrição Técnica e Nível Lógico |
|---|---|---|---|
| 3V3 | Alimentação | Entrada de VCC | Tensão contínua regulada de a DC (típico ). |
| GND | Alimentação | Terra de Referência | Potencial de referência comum do sistema (). |
| SIOC | Entrada | SCCB Clock (SCL) | Linha de clock serial do barramento SCCB (compatível com I2C até ). Requer pull-up. |
| SIOD | Bidirecional | SCCB Data (SDA) | Linha de dados serial do barramento SCCB (compatível com I2C). Requer resistor de pull-up. |
| VSYNC | Saída | Vertical Sync | Sincronismo vertical de quadro. Pulso em nível alto indica a transição entre quadros sucessivos. |
| HREF | Saída | Horizontal Reference | Referência horizontal de linha. Nível alto indica transmissão de dados de pixels válidos na linha. |
| PCLK | Saída | Pixel Clock | Clock de saída de pixel. Cada borda de subida/descida valida um novo byte nos pinos . |
| XCLK | Entrada | Master System Clock | Clock mestre fornecido pelo microcontrolador ao sensor (frequência entre e ). |
| D7 | Saída | Data Bit 7 | Bit mais significativo (MSB) do barramento paralelo de dados de pixel. |
| D6 | Saída | Data Bit 6 | Bit 6 de dados de pixel. |
| D5 | Saída | Data Bit 5 | Bit 5 de dados de pixel. |
| D4 | Saída | Data Bit 4 | Bit 4 de dados de pixel. |
| D3 | Saída | Data Bit 3 | Bit 3 de dados de pixel. |
| D2 | Saída | Data Bit 2 | Bit 2 de dados de pixel. |
| D1 | Saída | Data Bit 1 | Bit 1 de dados de pixel. |
| D0 | Saída | Data Bit 0 | Bit menos significativo (LSB) do barramento paralelo de dados de pixel. |
| RESET | Entrada | Hardware Reset | Entrada de reinicialização ativa em nível baixo (). Manter em para operação normal. |
| PWDN | Entrada | Power Down Mode | Modo de economia de energia. Nível alto () desliga o sensor; conectar a GND () para operar. |
Como fazer a ligação
Requisitos de instalação e alimentação
Para assegurar estabilidade de sinal e imunidade a ruídos de alta frequência na transmissão paralela de vídeo, atenda aos seguintes critérios:
- Fonte de Alimentação Limpa: alimente o pino 3V3 estritamente com fonte estável de capaz de fornecer pelo menos . Instale um capacitor cerâmico de desacoplamento de em paralelo com um capacitor eletrolítico ou tântalo de bem próximo aos terminais de alimentação do módulo;
- Compatibilidade de Nível Lógico (3,3 V): caso utilize um Arduino com lógica de , os sinais provenientes do Arduino para a câmera (XCLK, SIOC, SIOD, RESET e PWDN) devem passar por conversores bidirecionais de nível lógico de alta velocidade (baseados em MOSFETs tipo BSS138) ou divisores resistivos;
- Resistores de Pull-up nas Linhas SCCB/I2C: adicione resistores de pull-up de entre as linhas SIOC e SIOD e o barramento de ;
- Comprimento Reduzido dos Jumpers: o barramento paralelo opera com frequências de clock de pixel da ordem de vários megahertz. Condutores longos causam reflexão de sinal e capacitância parasita excessiva. Utilize fios curtos com comprimento máximo de a .
Diagrama de ligação elétrica
O infográfico a seguir demonstra a organização em blocos das linhas de alimentação, barramento de controle SCCB/I2C, sinais de temporização de clock e barramento paralelo de dados do módulo OV7670:
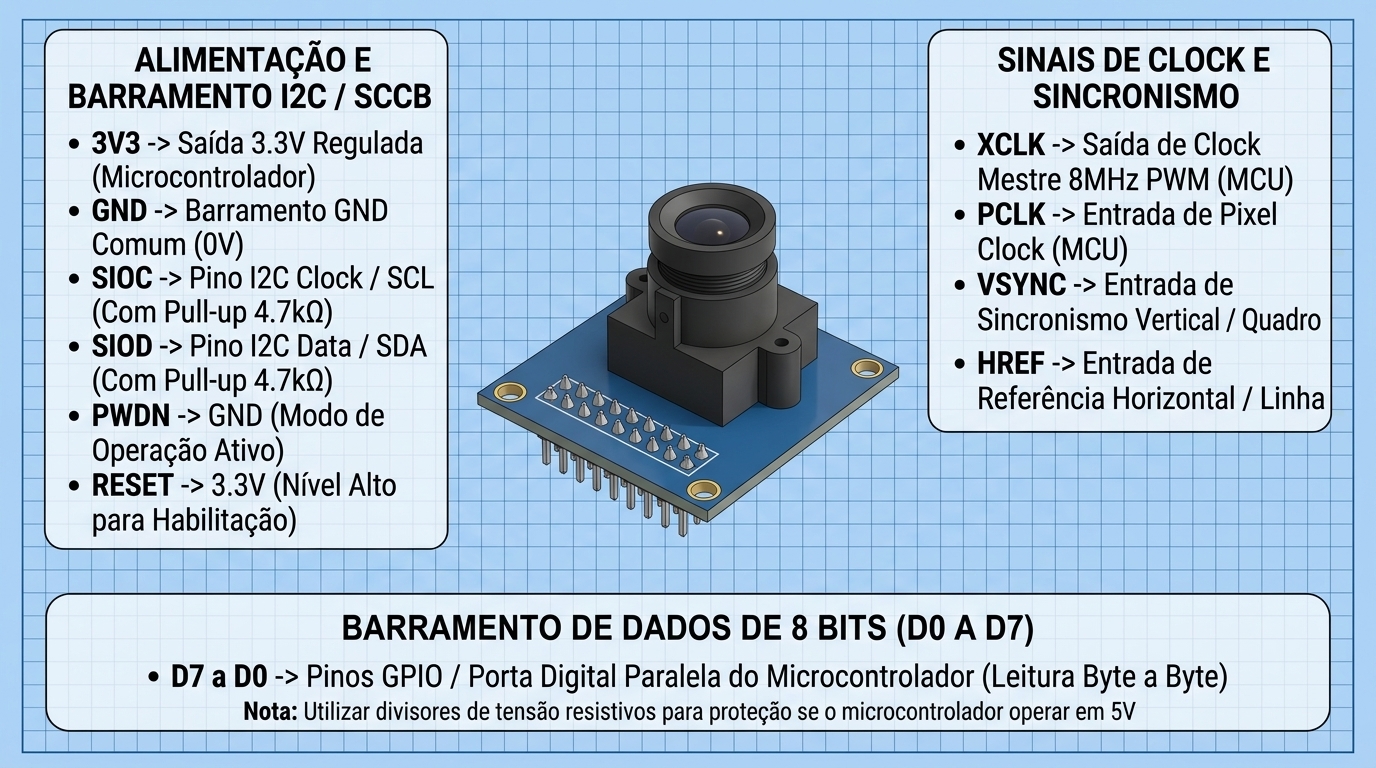
Tabela de conexões dos terminais
A conexão padronizada entre a câmera OV7670 e uma placa microcontroladora típica de (como a família ESP32 DevKit) é detalhada na tabela a seguir:
| Terminal da OV7670 | Conexão no ESP32 DevKit | Tipo de Sinal | Observação Técnica |
|---|---|---|---|
| 3V3 | Pino 3V3 da Placa | Alimentação DC | Tensão contínua regulada de |
| GND | Pino GND da Placa | Referência 0V | Terra comum de sinal e alimentação |
| SIOC | Pino GPIO 22 (SCL) | Entrada de Clock | Barramento SCCB com pull-up de a 3,3 V |
| SIOD | Pino GPIO 21 (SDA) | Dados Bidirecional | Barramento SCCB com pull-up de a 3,3 V |
| VSYNC | Pino GPIO 25 | Saída da Câmera | Pulso de sincronismo vertical (fim/início de quadro) |
| HREF | Pino GPIO 26 | Saída da Câmera | Referência horizontal (indica linha ativa) |
| PCLK | Pino GPIO 27 | Saída da Câmera | Clock de amostragem de byte de pixel |
| XCLK | Pino GPIO 0 (PWM / LEDC) | Entrada da Câmera | Sinal de clock mestre de alta frequência ( a ) |
| D7 | Pino GPIO 35 | Saída de Dados | Bit 7 do barramento paralelo (MSB) |
| D6 | Pino GPIO 34 | Saída de Dados | Bit 6 do barramento paralelo |
| D5 | Pino GPIO 39 | Saída de Dados | Bit 5 do barramento paralelo |
| D4 | Pino GPIO 36 | Saída de Dados | Bit 4 do barramento paralelo |
| D3 | Pino GPIO 19 | Saída de Dados | Bit 3 do barramento paralelo |
| D2 | Pino GPIO 18 | Saída de Dados | Bit 2 do barramento paralelo |
| D1 | Pino GPIO 5 | Saída de Dados | Bit 1 do barramento paralelo |
| D0 | Pino GPIO 4 | Saída de Dados | Bit 0 do barramento paralelo (LSB) |
| RESET | Pino 3V3 (ou GPIO dedicado) | Entrada da Câmera | Nível alto () para operação contínua |
| PWDN | Pino GND | Entrada da Câmera | Nível baixo () para manter o módulo ativo |
💡 Dica: Caso a conexão seja realizada em um Arduino Uno operando a , todos os sinais de saída do Arduino direcionados à câmera (como a geração do sinal XCLK no pino digital D11 e as linhas I2C) devem passar por divisores de tensão com resistores de e para limitar a tensão a aproximadamente . Os sinais que saem da câmera em direção ao Arduino (VSYNC, HREF, PCLK e D0..D7) possuem amplitude nativa de e são reconhecidos de forma segura como nível alto pelas entradas do ATmega328P ().
Cuidados e observações de segurança
⚠️ Atenção: Nunca conecte o terminal de alimentação 3V3 à linha de 5V da sua fonte ou placa microcontroladora. O circuito integrado OV7670 opera internamente com tensões de núcleo de derivadas na própria placa e queima irreversivelmente quando submetido a .
⛔ Perigo: O módulo OV7670 é um componente puramente eletrônico sensível a descargas eletrostáticas (ESD) e opera estritamente em baixa tensão contínua ( DC). NUNCA submeta nenhum de seus terminais à rede elétrica alternada de ou AC. O contato acidental com potenciais de rede elétrica causa queima explosiva imediata do sensor, destruição de todos os equipamentos conectados via USB e grave risco de choque elétrico.
Como usar
Guia de operação passo a passo
- Montagem e Conferência da Tensão:
- Realize as ligações com a fonte de bancada ou microcontrolador desenergizado;
- Meça com um multímetro na escala de tensão contínua o pino de alimentação para certificar-se de que a tensão sobre o módulo é exatamente de ;
- Geração do Sinal de Clock Mestre (XCLK):
- O sensor OV7670 não inicia sua lógica interna nem responde ao barramento I2C/SCCB se não receber pulsos de clock externos contínuos no pino XCLK;
- Configure previamente no firmware um gerador de onda quadrada de alta frequência (usando o periférico PWM / LEDC do ESP32 ou o Timer2 do Arduino) ajustado entre e ;
- Comunicação I2C / SCCB e Leitura de Identificação:
- O endereço de escrita de 8 bits do registrador SCCB da OV7670 é
0x42, o que corresponde ao endereço I2C de 7 bits padrão0x21na biblioteca<Wire.h>da Arduino IDE; - Faça uma leitura dos registradores de identificação do fabricante (
PIDno registrador0x0AeVERno registrador0x0B) para validar a conectividade física do barramento serial;
- O endereço de escrita de 8 bits do registrador SCCB da OV7670 é
- Envio da Sequência de Inicialização dos Registradores:
- Grave a tabela de inicialização que define o modo de saída desejado (como resolução QQVGA ou CIF e formato de cor RGB565 ou YUV);
- Captura e Sincronismo dos Dados de Imagem:
- Monitore a borda do pino VSYNC para detectar o começo do quadro;
- Monitore o pino HREF para ler a linha horizontal ativa;
- A cada borda de subida do pino PCLK, capture o byte presente no barramento paralelo D0 a D7;
- Ajuste Manual do Foco Óptico:
- Gire suavemente o anel rosqueável da lente cilíndrica M12 enquanto visualiza a imagem capturada na tela do computador até obter nitidez geométrica ideal no objeto focalizado.
Modos de operação e ajustes
Cálculo da Memória de Buffer e Taxa de Transmissão
A quantidade de memória necessária para armazenar um quadro de imagem descompactado depende diretamente da resolução escolhida e da profundidade de bits do formato de cor:
Para o formato de cores RGB565 (2 bytes por pixel), temos os seguintes tamanhos de buffer de memória:
Em resolução nativa VGA ( pixels):
Em resolução intermediária CIF ( pixels):
Em resolução reduzida QQVGA ( pixels):
💡 Dica: O microcontrolador ATmega328P do Arduino Uno possui apenas () de memória SRAM, tornando inviável reter um quadro inteiro de ou na memória. No Arduino Uno sem chip de FIFO externa, os pixels devem ser processados diretamente na chegada linha a linha ou transmitidos byte a byte via porta serial em baud rate ultra-alto (). Por outro lado, o microcontrolador ESP32 conta com de SRAM interna, acomodando tranquilamente buffers inteiros em resolução QQVGA e QCIF.
Divisor Resistivo de Tensão para Sinais de 5V
Quando o sinal lógico de comando for emitido por saídas digitais de (Arduino Uno), a redução para o patamar seguro de é calculada pela fórmula do divisor de tensão:
Utilizando resistores comerciais de precisão com e :
O valor obtido de enquadra-se com margem de segurança dentro da janela operacional do pino de entrada da câmera ().
Exemplos práticos de uso
O código em C++ a seguir foi desenvolvido para microcontroladores da família ESP32 na Arduino IDE. O firmware inicializa o gerador de clock mestre XCLK em via hardware LEDC, configura o barramento SCCB via <Wire.h>, consulta os registradores de identificação da câmera e aguarda a sincronização do primeiro quadro:
#include <Arduino.h>
#include <Wire.h>

// Definição dos pinos de controle SCCB (I2C)
#define SIOD_PIN  21  // SDA do ESP32
#define SIOC_PIN  22  // SCL do ESP32

// Definição do pino de Clock Mestre (XCLK)
#define XCLK_PIN  0   // Saída de clock para a câmera

// Definição dos pinos de sincronismo
#define VSYNC_PIN 25  // Sincronismo vertical
#define HREF_PIN  26  // Referência horizontal
#define PCLK_PIN  27  // Pixel clock

// Endereço I2C de 7 bits do sensor OV7670 (0x42 no formato de 8 bits)
#define OV7670_I2C_ADDR 0x21

// Registradores de identificação do chip
#define REG_PID   0x0A  // Product ID MSB (esperado: 0x76)
#define REG_VER   0x0B  // Product ID LSB (esperado: 0x70 ou 0x73)
#define REG_COM7  0x12  // Reset e controle de formato

/**
 * Escreve um valor em um registrador do sensor via SCCB/I2C
 */
bool writeRegister(uint8_t reg, uint8_t value) {
  Wire.beginTransmission(OV7670_I2C_ADDR);
  Wire.write(reg);
  Wire.write(value);
  return (Wire.endTransmission() == 0);
}

/**
 * Lê o valor de um registrador do sensor via SCCB/I2C
 */
uint8_t readRegister(uint8_t reg) {
  Wire.beginTransmission(OV7670_I2C_ADDR);
  Wire.write(reg);
  Wire.endTransmission(false);

  Wire.requestFrom((uint8_t)OV7670_I2C_ADDR, (uint8_t)1);
  if (Wire.available()) {
    return Wire.read();
  }
  return 0xFF; // Retorna 0xFF em caso de erro de leitura
}

/**
 * Inicializa a geração de clock mestre externo (XCLK) em 10 MHz
 */
void setupXCLK() {
  // Configura o canal PWM 0 com frequência de 10 MHz e resolução de 2 bits (50% duty cycle)
  ledcSetup(0, 10000000, 2);
  ledcAttachPin(XCLK_PIN, 0);
  ledcWrite(0, 2); // 50% de ciclo de trabalho em resolução de 2 bits (0 a 3)
}

void setup() {
  Serial.begin(115200);
  while (!Serial) {
    delay(10);
  }

  Serial.println(F("========================================"));
  Serial.println(F("RoboBuilders - Teste da Câmera OV7670"));
  Serial.println(F("========================================"));

  // 1. Inicializa o clock mestre XCLK (mandatório antes do I2C)
  setupXCLK();
  Serial.println(F("[OK] Clock mestre XCLK gerado em 10 MHz no GPIO 0"));
  delay(50); // Aguarda a estabilização do oscilador interno da câmera

  // 2. Inicializa o barramento I2C para comunicação SCCB
  Wire.begin(SIOD_PIN, SIOC_PIN, 100000); // Clock I2C a 100 kHz
  Serial.println(F("[OK] Barramento I2C iniciado"));

  // 3. Aplica reinicialização por software no sensor
  writeRegister(REG_COM7, 0x80); // Bit 7 em 1 executa software reset
  delay(100);                    // Aguarda reset completo dos circuitos

  // 4. Lê os registradores de identificação do modelo
  uint8_t pid = readRegister(REG_PID);
  uint8_t ver = readRegister(REG_VER);

  Serial.print(F("Leitura de Identificacao: PID = 0x"));
  Serial.print(pid, HEX);
  Serial.print(F(" | VER = 0x"));
  Serial.println(ver, HEX);

  if (pid == 0x76) {
    Serial.println(F("[SUCESSO] Sensor OV7670 identificado corretamente!"));
  } else {
    Serial.println(F("[ALERTA] Falha na comunicacao SCCB. Verifique alimentacao e pull-ups."));
  }

  // 5. Configuração dos pinos de sincronismo
  pinMode(VSYNC_PIN, INPUT);
  pinMode(HREF_PIN, INPUT);
  pinMode(PCLK_PIN, INPUT);
}

void loop() {
  // Monitoramento simples do sinal de sincronismo vertical (VSYNC)
  static unsigned long lastFrameTime = 0;
  static unsigned long frameCount = 0;

  // Aguarda borda de subida do sinal VSYNC (indica novo quadro)
  if (digitalRead(VSYNC_PIN) == HIGH) {
    frameCount++;

    if (millis() - lastFrameTime >= 1000) {
      Serial.print(F("Taxa de quadros detectada: "));
      Serial.print(frameCount);
      Serial.println(F(" FPS"));

      frameCount = 0;
      lastFrameTime = millis();
    }

    // Aguarda retorno a nível baixo para evitar contagem múltipla do mesmo quadro
    while (digitalRead(VSYNC_PIN) == HIGH) {
      yield();
    }
  }
}
Projetos
Para aprofundar suas habilidades práticas em visão computacional e streaming de vídeo com microcontroladores modernos, consulte o projeto prático publicado no blog da RoboBuilders:
- Como Usar a Placa ESP32-CAM com a IDE do Arduino: tutorial completo cobrindo a gravação de firmware, servidor web de streaming de vídeo local em tempo real, ajuste dinâmico de brilho/contraste e reconhecimento facial embarcado.
Conclusão
Neste manual técnico, foram apresentados todos os aspectos essenciais para a integração e operação do módulo Câmera VGA OV7670:
- Arquitetura e Sensores: especificações do sensor de imagem CMOS VGA de pixels com processador ISP integrado;
- Limites Elétricos e Operacionais: exigência de alimentação estabilizada em DC e necessidade de translação de nível lógico em placas de ;
- Temporização e Conexões: mapeamento detalhado dos 18 pinos do módulo, cobrindo barramento serial SCCB/I2C, clock mestre XCLK, sinais de sincronismo (VSYNC, HREF, PCLK) e barramento paralelo de dados de 8 bits;
- Dimensionamento Matemático: cálculo do volume de memória necessário para armazenamento de quadros e equacionamento de divisores resistivos;
- Firmware Validado: implementação em C++ com geração de clock de via hardware e leitura de registradores internos via I2C.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Câmera VGA OV7670: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.