
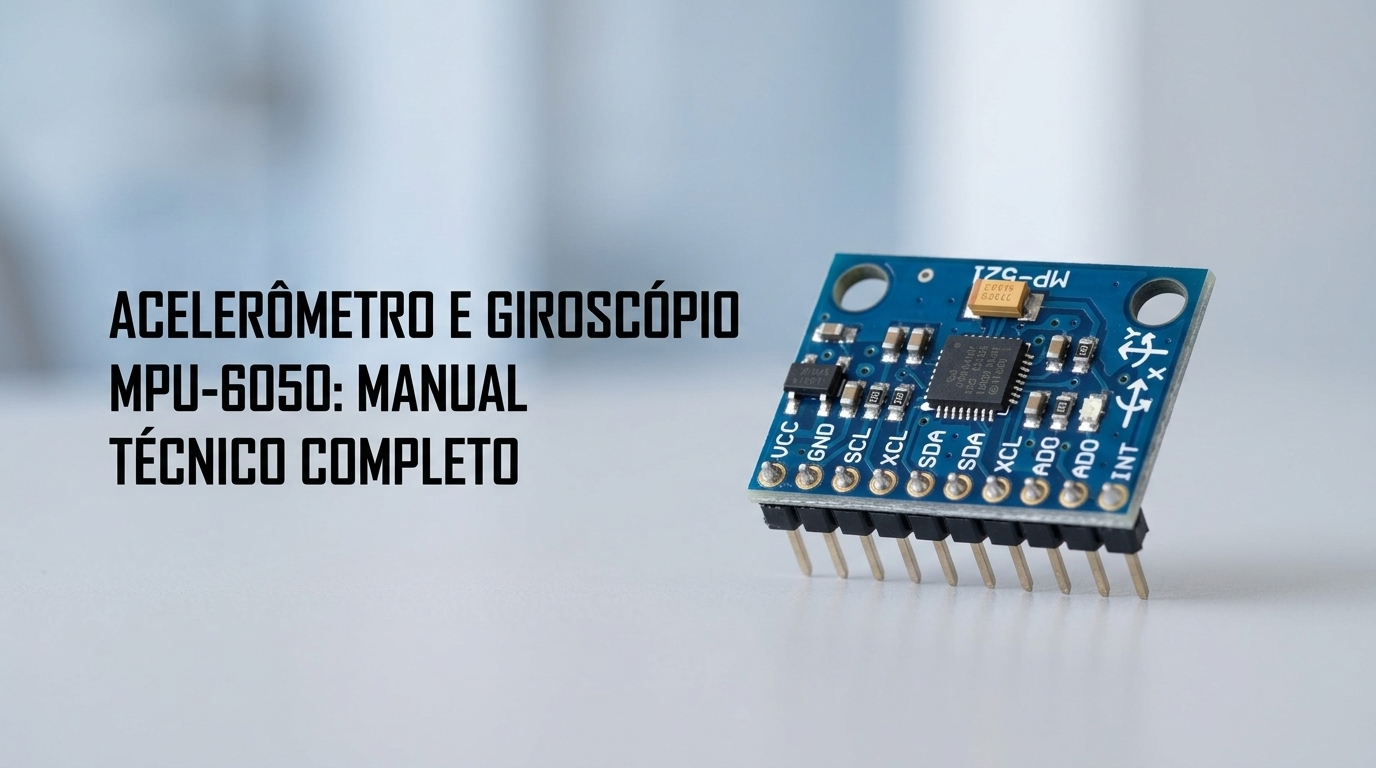
Acelerômetro e Giroscópio 3 Eixos MPU-6050: Manual Técnico Completo
Introdução
Neste manual, será apresentado como instalar, configurar e utilizar o módulo sensor Acelerômetro e Giroscópio 3 Eixos MPU-6050. Se desejar adquirir este produto, clique aqui.
Este material foi estruturado sob rigorosos critérios de engenharia eletrônica e sistemas embarcados, servindo como referência técnica para desenvolvedores, integradores e projetistas que necessitam implementar fusão sensorial inercial em robôs móveis, estabilizadores de câmera (gimbals), veículos aéreos não tripulados (VANTs) e sistemas de controle postural. Ao longo das seções a seguir, são detalhados o circuito integrado da InvenSense, os limites elétricos absolutos, a pinagem do módulo GY-521, a interface I2C (Inter-Integrated Circuit), equações de conversão em unidades físicas e algoritmos em C++ validados em bancada.
Especificações técnicas
O módulo GY-521 integra o circuito integrado MPU-6050 da InvenSense, combinando um acelerômetro MEMS (Micro-Electro-Mechanical Systems) de 3 eixos e um giroscópio MEMS de 3 eixos com conversores analógico-digitais dedicados de 16 bits para cada grau de liberdade, além de um sensor de temperatura integrado e o coprocessador de movimento DMP (Digital Motion Processor).
Principais especificações
A tabela abaixo resume os parâmetros mecânicos, de resolução e de processamento do sensor:
| Parâmetro | Especificação |
|---|---|
| Circuito Integrado Principal | InvenSense MPU-6050 (módulo GY-521) |
| Graus de Liberdade (DoF) | 6 eixos ( para aceleração e para velocidade angular) |
| Resolução dos ADCs | 16 bits por canal (6 canais inerciais simultâneos + 1 térmico) |
| Escalas do Acelerômetro | , , , (selecionáveis via software) |
| Sensibilidade do Acelerômetro | () até () |
| Escalas do Giroscópio | , , , |
| Sensibilidade do Giroscópio | () até () |
| Interface de Comunicação | I2C Fast Mode (frequência de clock de até ) |
| Endereço I2C Padrão | 0x68 (pino AD0 em nível baixo / flutuante com pull-down) |
| Endereço I2C Alternativo | 0x69 (pino AD0 conectado a VCC / nível lógico alto) |
| Buffer FIFO Interno | () para armazenamento de amostras |
| Processador DMP Integrado | Executa internamente fusão sensorial e cálculo de quaternions |
| Sensor de Temperatura | a (resolução de ) |
| Dimensões do Módulo GY-521 | |
| Furação de Montagem | furos para parafusos M3 espaçados em |
Características elétricas e operacionais
O módulo GY-521 conta com um circuito auxiliar na placa que inclui um regulador de tensão linear LDO de 3,3 V (típico RT9161-3.3) e resistores de pull-up embutidos de nas linhas I2C conectados ao barramento interno de 3,3 V:
| Grandeza Elétrica / Térmica | Valor Mínimo | Valor Típico | Valor Máximo | Unidade |
|---|---|---|---|---|
| Tensão de Alimentação (VCC) | ||||
| Tensão de Operação do CI (VDD) | ||||
| Consumo em Operação Normal (6 Eixos) | — | |||
| Consumo em Modo Acelerômetro Apenas | ||||
| Corrente em Modo Sleep (Standby) | — | |||
| Nível Lógico de Entrada Alto () | — | |||
| Nível Lógico de Entrada Baixo () | — | |||
| Temperatura de Operação | ||||
| Resistência Mecânica a Choque | — | — | () |
⚠️ Atenção: Embora a placa GY-521 possua regulador LDO que permite alimentar o pino VCC com , as linhas de barramento do chip MPU-6050 operam internamente a . Ao utilizá-lo com placas de (como o Arduino Uno) em barramentos ruidosos ou longos, os resistores pull-up do módulo garantem nível adequado, mas para projetos industriais é boa prática certificar-se de não puxar as linhas para permanente com resistores externos de baixo valor.
Descrição do produto
O que é o MPU-6050?
O MPU-6050 é uma unidade de medição inercial (IMU — Inertial Measurement Unit) monolítica fabricada pela InvenSense (empresa do grupo TDK). A arquitetura do chip reúne microssistemas eletromecânicos de silício com circuitos integrados CMOS padrão no mesmo encapsulamento QFN de 24 pinos de apenas .
No formato comercial em módulo montado (GY-521), o componente é fornecido com circuito de apoio pronto: desacoplamento de radiofrequência por capacitores cerâmicos SMD, regulador de tensão linear de baixo ruído, diodo de proteção, LED indicador de barramento e pinos em barra padrão (pitch standard). Essa montagem viabiliza a rápida prototipagem e integração em circuitos microcontrolados sem a necessidade de soldagem manual de componentes de montagem em superfície em escala micrométrica.
Para que serve?
O MPU-6050 captura grandezas cinemáticas de translação e rotação no espaço tridimensional com alta taxa de amostragem, sendo amplamente aplicado em:
- Robótica Móvel e Equilíbrio Postural: controle de atitude e estabilização de robôs de duas rodas autoequilibráveis (self-balancing robots), bípedes e quadrúpedes;
- Estabilização de Câmeras e VANTs: acionamento de servomotores em eixos Pitch, Roll e Yaw de estabilizadores ópticos (gimbals) e controladores de voo para drones;
- Reconhecimento de Gestos e Interfaces Vestíveis: luvas de teleoperação cirúrgica ou industrial, mouses aéreos 3D e rastreadores de movimento humano (wearables).
Por que devo usar?
- Fusão Sensorial Onboard via DMP: o coprocessador interno descarrega o microcontrolador hospedeiro dos pesados cálculos trigonométricos de matriz de rotação e quaternions, entregando atitude angular precisa sem travar a CPU principal;
- Conversores ADC Independentes de 16 Bits: cada canal inercial dispõe de conversão dedicada e simultânea, eliminando distorções de tempo de amostragem entre eixos ortogonais;
- Barramento I2C Mestre Auxiliar Integrado: possibilita conectar diretamente um magnetômetro triaxial secundário (como o HMC5883L ou QMC5883L) para formar um sistema completo de atitude e navegação de 9 eixos (9-DOF).
Quando devo usar?
O sensor MPU-6050 é a escolha ideal para:
- Projetos em que a detecção de inclinação, orientação angular rápida, impacto ou vibração mecânica precisa ser lida com custo acessível e baixo consumo de energia;
- Aplicações que necessitam de taxa de amostragem configurável entre e para controle dinâmico em malha fechada (PID).
Quando não devo usar:
- Se o projeto exigir determinação absoluta e contínua do Norte magnético terrestre em longo prazo (orientação azimutal absoluta em de Yaw sem deriva cumulativa). Nesses casos, o giroscópio do MPU-6050 sofrerá deriva (drift) no eixo ; a solução recomendada é integrar um magnetômetro externo aos pinos auxiliares ou adotar o modelo MPU-9250, que inclui o magnetômetro AK8963 encapsulado;
- Se a aplicação exigir medição estática em ambientes de severa vibração mecânica sem qualquer filtragem matemática complementar (filtro de Kalman ou filtro complementar).
Pinout e diagrama de entradas/saídas
O módulo GY-521 disponibiliza uma barra de 8 terminais com espaçamento padrão de . A tabela técnica a seguir descreve a função de cada um dos pinos:
| Pino | Tipo | Nome do Sinal | Descrição Técnica e Nível Lógico |
|---|---|---|---|
| VCC | Alimentação | Entrada de Alimentação | Tensão de alimentação contínua de a DC regulada internamente para . |
| GND | Alimentação | Terra de Referência | Potencial de referência comum do sistema (). |
| SCL | Entrada | I2C Serial Clock | Linha de clock serial síncrono da interface I2C principal (até ). |
| SDA | Entrada/Saída | I2C Serial Data | Linha bidirecional de transmissão de dados da interface I2C principal. |
| XDA | Entrada/Saída | Aux Serial Data | Barramento I2C auxiliar (dados) para comunicação direta do MPU com sensores escravos externos. |
| XCL | Saída | Aux Serial Clock | Barramento I2C auxiliar (clock) gerado pelo MPU para sensores escravos secundários. |
| AD0 | Entrada | Address Bit 0 | Seleciona o bit menos significativo do endereço I2C: em GND = 0x68; em 3.3V/VCC = 0x69. |
| INT | Saída | Interrupt Output | Pino digital de interrupção configurável (nível ativo alto/baixo) para sinalização de Data Ready e eventos de movimento. |
Como fazer a ligação
Requisitos de instalação e alimentação
Para obter leituras estáveis e sem perturbações eletromagnéticas, observe as seguintes diretrizes de instalação de bancada:
- Alimentação: conecte o pino VCC à saída regulada de da placa Arduino Uno, ou ao pino de em microcontroladores de arquitetura nativa (como ESP32, STM32 e Raspberry Pi Pico).
- Referência Comum (GND): una o pino GND do módulo diretamente à barra de terra do microcontrolador. Oscilações de terra entre placas causam travamentos imediatos no protocolo de comunicação I2C.
- Comprimento dos Cabos: mantenha os condutores do barramento I2C (SDA e SCL) com comprimento inferior a . Linhas excessivamente longas elevam a capacitância parasita do barramento acima de , arredondando as bordas de subida dos sinais digitais e provocando NACK (No Acknowledge).
Tabela de conexões dos terminais
A conexão direta pino a pino recomendada para o Arduino Uno e para o microcontrolador ESP32 é detalhada abaixo:
| Terminal MPU-6050 | Conexão no Arduino Uno | Conexão no ESP32 DevKit | Função da Linha |
|---|---|---|---|
| VCC | Pino 5V (ou 3.3V) | Pino 3V3 | Alimentação positiva do módulo |
| GND | Pino GND | Pino GND | Aterramento comum de sinal e força |
| SCL | Pino A5 (ou pino dedicado SCL) | Pino GPIO 22 (SCL padrão) | Sinal de clock serial síncrono |
| SDA | Pino A4 (ou pino dedicado SDA) | Pino GPIO 21 (SDA padrão) | Sinal de dados bidirecional |
| AD0 | Pino GND (ou desconectado) | Pino GND (ou desconectado) | Fixa o endereço do barramento em 0x68 |
| INT | Pino digital D2 (opcional) | Pino GPIO 19 (opcional) | Gatilho de interrupção externa por hardware |
| XDA | Desconectado | Desconectado | Reservado para magnetômetro escravo externo |
| XCL | Desconectado | Desconectado | Reservado para magnetômetro escravo externo |
💡 Dica: O pino AD0 possui um resistor de pull-down de interno na placa GY-521. Portanto, caso você o deixe sem ligação externa (flutuante), o módulo assumirá automaticamente o endereço I2C
0x68. Para alternar para o endereço0x69, basta jumpear o terminal AD0 ao terminal VCC/3.3V.
Cuidados e observações de segurança
⚠️ Atenção: Nunca inverta as polaridades dos pinos VCC e GND. A inversão de polaridade danifica instantaneamente o regulador de tensão onboard e o silício do circuito integrado InvenSense por sobrecorrente reversa.
⛔ Perigo: O módulo é um sensor puramente eletrônico de baixa tensão ( a DC). NUNCA submeta qualquer um dos seus pinos à rede elétrica alternada de ou AC. Qualquer contato direto com potenciais de rede causará explosão de componentes, destruição irreversível dos circuitos lógicos e risco iminente de choque elétrico letal.
Como usar
Guia de operação passo a passo
- Instalação das Bibliotecas na Arduino IDE:
- Acesse o menu Ferramentas > Gerenciar Bibliotecas…;
- Digite no campo de pesquisa:
Adafruit MPU6050; - Clique em Instalar e confirme a instalação automática das dependências (
Adafruit BusIOeAdafruit Unified Sensor).
- Scanner de Barramento I2C:
- Conecte o módulo aos pinos I2C e grave um código de scanner I2C para validar a comunicação e confirmar se o dispositivo responde na porta
0x68.
- Conecte o módulo aos pinos I2C e grave um código de scanner I2C para validar a comunicação e confirmar se o dispositivo responde na porta
- Fixação Mecânica Rígida:
- Para que o sensor forneça dados coerentes, ele deve ser parafusado de forma firme na estrutura da máquina ou chassi robótico. Vibrações provocadas por fixação frouxa produzem harmônicos que mascaram os sinais reais de movimento.
- Calibração de Offset (Compensação de Zero):
- Ao manter o sensor perfeitamente nivelado em repouso sobre a bancada, o eixo do acelerômetro deve registrar (aceleração da gravidade terrestre) e os eixos e devem registrar . As três taxas do giroscópio devem registrar . Desvios observados nessa condição devem ser subtraídos como valores de offset.
Modos de operação e ajustes
Conversão dos Dados Brutos em Unidades Físicas
Os registradores internos do MPU-6050 armazenam inteiros com sinal de 16 bits (tipo int16_t com valores de a ). Para convertê-los em unidades do Sistema Internacional (SI), utiliza-se o fator de sensibilidade configurado:
Aceleração linear em :
Aceleração em :
Velocidade angular do giroscópio em graus por segundo ():
Temperatura interna do chip em graus Celsius ():
Cálculo de Ângulo por Filtro Complementar
O acelerômetro fornece referência estável em regime estático (sem drift), mas é muito suscetível a vibrações de motores. O giroscópio, por sua vez, responde de forma ultrarrápida sem ruído mecânico, mas sofre deriva temporal cumulativa (drift). O Filtro Complementar une as duas leituras:
onde é uma constante de ponderação (tipicamente ajustada entre e ), é o tempo decorrido entre iterações e é a inclinação estimada pelos eixos do acelerômetro:
Exemplos práticos de uso
O código em C++ a seguir lê o acelerômetro, giroscópio e temperatura utilizando a biblioteca oficial da Adafruit, exibindo os dados já processados e convertidos no Monitor Serial da Arduino IDE:
#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>

// Instanciação do objeto do sensor
Adafruit_MPU6050 mpu;

void setup() {
  // Inicialização da porta serial para depuração
  Serial.begin(115200);
  while (!Serial) {
    delay(10); // Aguarda conexão da porta serial em placas nativas USB
  }

  Serial.println(F("=== RoboBuilders - Teste Tecnico MPU-6050 ==="));

  // Inicializa a comunicação com o sensor no endereço I2C padrao (0x68)
  if (!mpu.begin(0x68)) {
    Serial.println(F("[ERRO] Falha ao comunicar com o MPU-6050. Verifique as ligacoes!"));
    while (1) {
      delay(100); // Trava a execucao se o sensor nao responder
    }
  }

  Serial.println(F("[OK] MPU-6050 identificado e operacional."));

  // Configuracao da faixa de aceleracao: +/- 8g
  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);

  // Configuracao da faixa de velocidade angular do giroscopio: +/- 500 graus/s
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);

  // Configuracao do filtro passa-baixa digital interno (DLPF): 21 Hz
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);

  Serial.println(F("Configuracoes aplicadas com sucesso. Iniciando aquisicao..."));
  Serial.println(F("------------------------------------------------------------"));
  delay(500);
}

void loop() {
  // Estruturas de eventos da biblioteca unificada de sensores
  sensors_event_t accelEvent;
  sensors_event_t gyroEvent;
  sensors_event_t tempEvent;

  // Realiza a leitura simultanea dos registradores
  mpu.getEvent(&accelEvent, &gyroEvent, &tempEvent);

  // Exibicao dos dados do Acelerometro em m/s^2
  Serial.print(F("Acel [m/s^2] -> X: "));
  Serial.print(accelEvent.acceleration.x, 2);
  Serial.print(F(" | Y: "));
  Serial.print(accelEvent.acceleration.y, 2);
  Serial.print(F(" | Z: "));
  Serial.print(accelEvent.acceleration.z, 2);

  // Exibicao dos dados do Giroscopio em radianos/s e graus/s
  Serial.print(F("  ||  Giro [deg/s] -> X: "));
  Serial.print(gyroEvent.gyro.x * 57.2958, 2);
  Serial.print(F(" | Y: "));
  Serial.print(gyroEvent.gyro.y * 57.2958, 2);
  Serial.print(F(" | Z: "));
  Serial.print(gyroEvent.gyro.z * 57.2958, 2);

  // Exibicao da Temperatura interna do encapsulamento em graus Celsius
  Serial.print(F("  ||  Temp: "));
  Serial.print(tempEvent.temperature, 1);
  Serial.println(F(" *C"));

  // Intervalo de amostragem de 100 ms (10 Hz de visualizacao no terminal)
  delay(100);
}
💡 Dica: Para projetos que exigem cálculo de inclinação contínua sem trepidação, o parâmetro
mpu.setFilterBandwidth(MPU6050_BAND_21_HZ)aciona o filtro passa-baixas analógico/digital interno do próprio chip. Isso remove os ruídos mecânicos de alta frequência gerados pelo chaveamento de motores DC ou vibrações de engrenagens antes de transferir os dados para o microcontrolador.
Conclusão
Neste manual técnico, você conheceu a arquitetura e os métodos de operação do acelerômetro e giroscópio de 6 graus de liberdade MPU-6050 montado na placa GY-521:
- Arquitetura MEMS de Alta Precisão: integração de acelerômetro e giroscópio com conversores de 16 bits simultâneos e coprocessador DMP embutido;
- Especificações Elétricas e Pinout: limites de alimentação de a DC, barramento I2C com endereço configurável entre
0x68e0x69e pinagem de interrupção externa; - Diagrama de Ligação e Cuidados: conexão limpa com Arduino e microcontroladores modernos, garantindo barramentos curtos e proteção contra inversão de polaridade;
- Conversão e Aplicação Prática: equações matemáticas para unidades físicas, filtro complementar de atenuação de ruído e firmware pronto em C++ para aplicação imediata.
Com essas informações técnicas, você está pronto para integrar o MPU-6050 em seus projetos de robótica, veículos não tripulados e instrumentação industrial de alta confiabilidade.
Solução de problemas
Olá! Sou o assistente técnico da RoboBuilders. Descreva seu problema com o Acelerômetro e Giroscópio 3 Eixos MPU-6050: Manual Técnico Completo e eu ajudarei a encontrar a solução.
O assistente usa IA e pode errar. Confirme informações críticas no datasheet oficial do fabricante.